
沿革開発ロボット開発のあゆみ
CHAPTER 1
2021 — 探索前夜:設立とARX採択
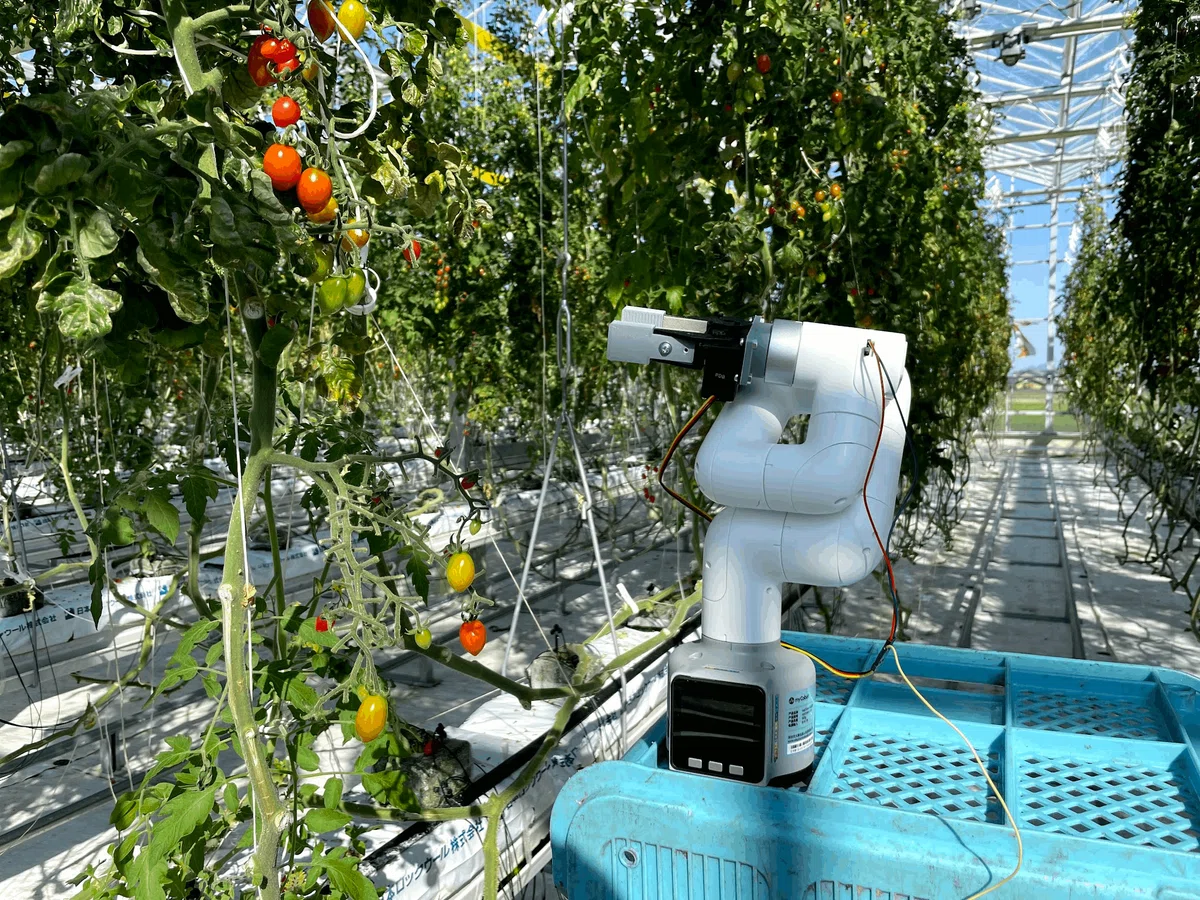
株式会社トクイテンを設立し知多市に農地を取得、愛知県のロボット社会実装事業「ARX」にロボットベンダーとして採択された。ロボット開発はまだ始まったばかりだった。
←それ以外のできごと
ロボット開発のあゆみ→
沿革会社それ以外のできごと
株式会社トクイテン設立
ロボット開発のあゆみ
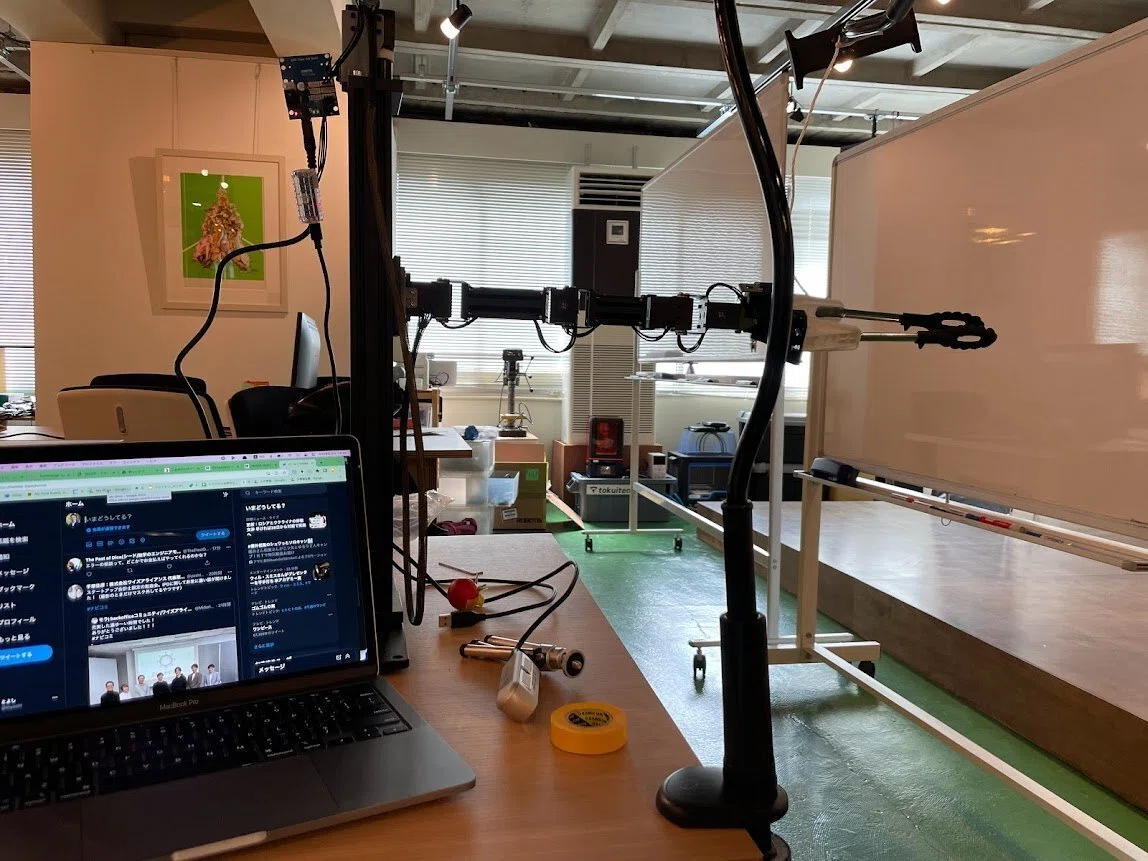
▸自作ロボットアームによる収穫デモ機
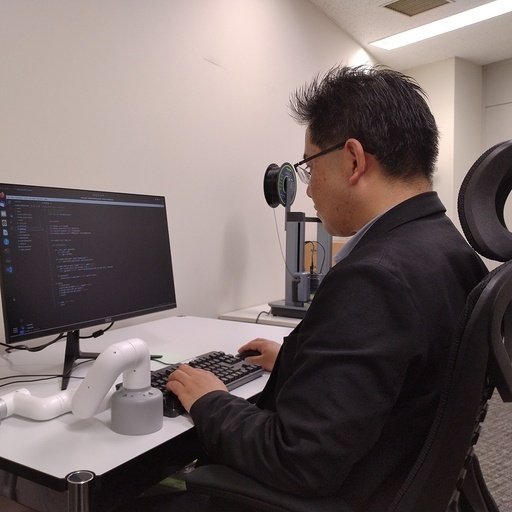
そこで始めたのがまず見て動くものを手作りしてみるということでした。具体的には森さんがミニトマトの機械学習(AI)による画像認識ソフトを作り、私がそれを使ってロボットアームで模擬的な収穫をするシステムを作るということをやりました。特に収穫デモの方は私が作ったのですが、私はロボットアームについては経験がないので、高校数学をやり直したり、ロボット制御の教科書を読んだりと四苦八苦しながらなんとか完成させました。
プレスリリースロボット開発のあゆみ
有機農業×ロボット×AIで持続可能な農業を実現するトクイテン、「あいちロボットトランスフォーメーション(ARX)」にロボットベンダーとして採択
愛知県のロボット社会実装推進事業「あいちロボットトランスフォーメーション(ARX)」にロボットベンダーとして採択され、運搬・噴霧ロボットの実証実験を行うことを発表。
沿革栽培それ以外のできごと
愛知県知多市に最初の農地を取得
CHAPTER 2
2022 — 探索期:LiDARとマーカーで自律走行に挑む
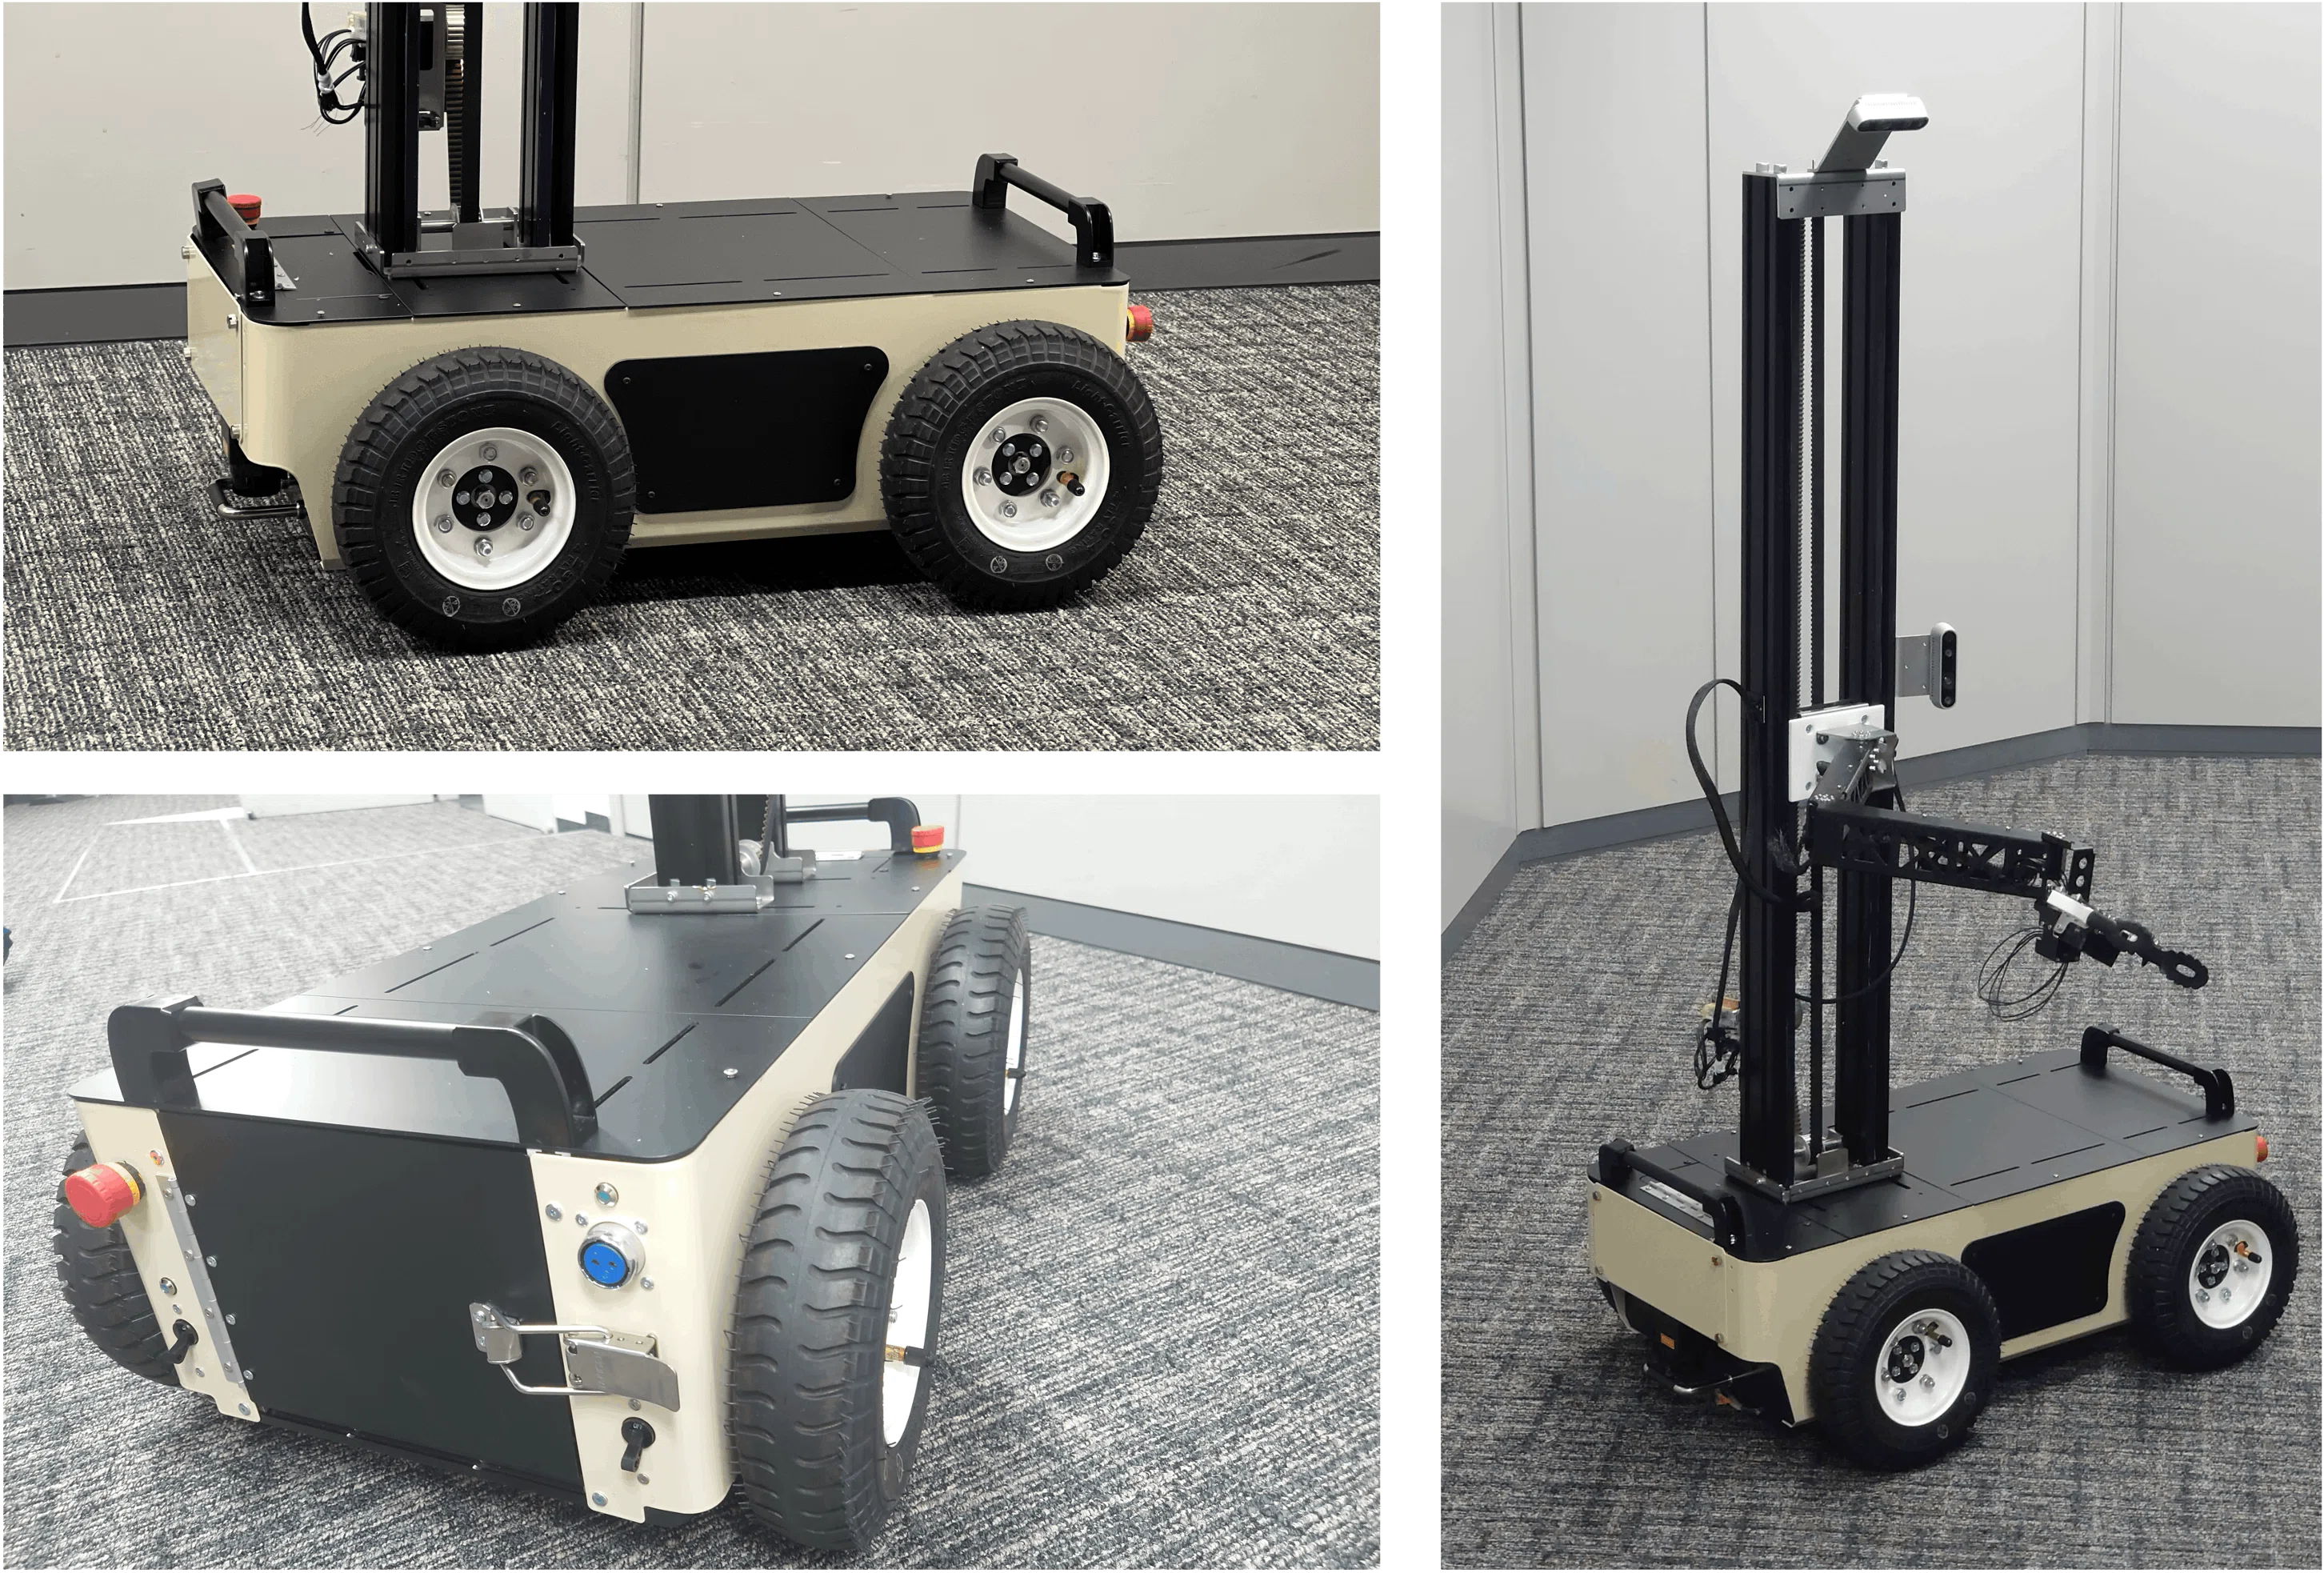
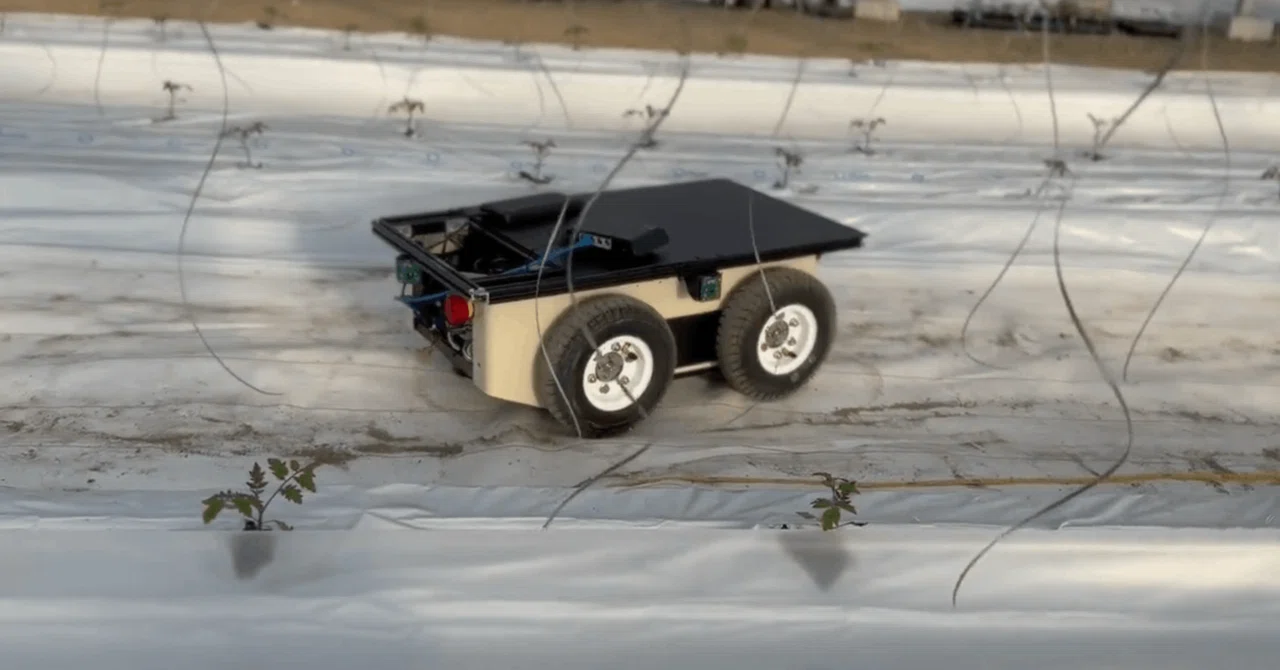
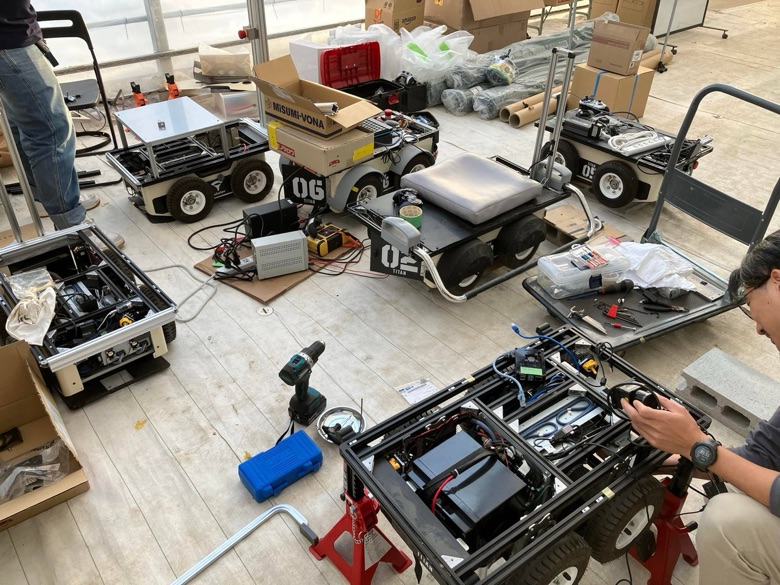
自律走行ロボット「ティターン」が完成する一方、LiDARとARマーカーによる走行テストでは推定のチラツキやフェイルセーフ未整備といった課題に直面した年。
←それ以外のできごと
ロボット開発のあゆみ→
沿革資金調達それ以外のできごと
シードラウンドの資金調達を実施
沿革販売それ以外のできごと
ラボ農場で収穫したトマトの出荷
ロボット開発のあゆみ
▸収穫成功率30回中14回という初期実験
次の動画は状態を変えながら30回収穫動作をさせた実験です。30回中14回収穫できました。かなり良い条件で実験しているのでまだまだ改善が必要ですが100%の収穫は目指していません。もし半分でも収穫してくれれば収穫の人件費は半分になるので十分役に立ちます。
ロボット開発のあゆみ
▸マーカー+LiDARによる自律周回走行の実現
マーカーに基づく位置認識とLiDARに基づく通路と障害物の認識による自律走行を実現しました。ビデオ(10倍速)では10分かけて5周しています。通路の直線に関しては意外と速度も出ていますが、実際の農作業では速度を落とすつもりです。まだ、アルゴリズムの検証段階でエラー処理やフェイルセーフの仕組みは整っていませんが、苦労していたところなので少し安堵しているところです。
沿革開発ロボット開発のあゆみ
自社農業ロボット「ティターン」完成
CHAPTER 3
2023 — 試作期:トング型ハンドと自律走行の地道な拡張
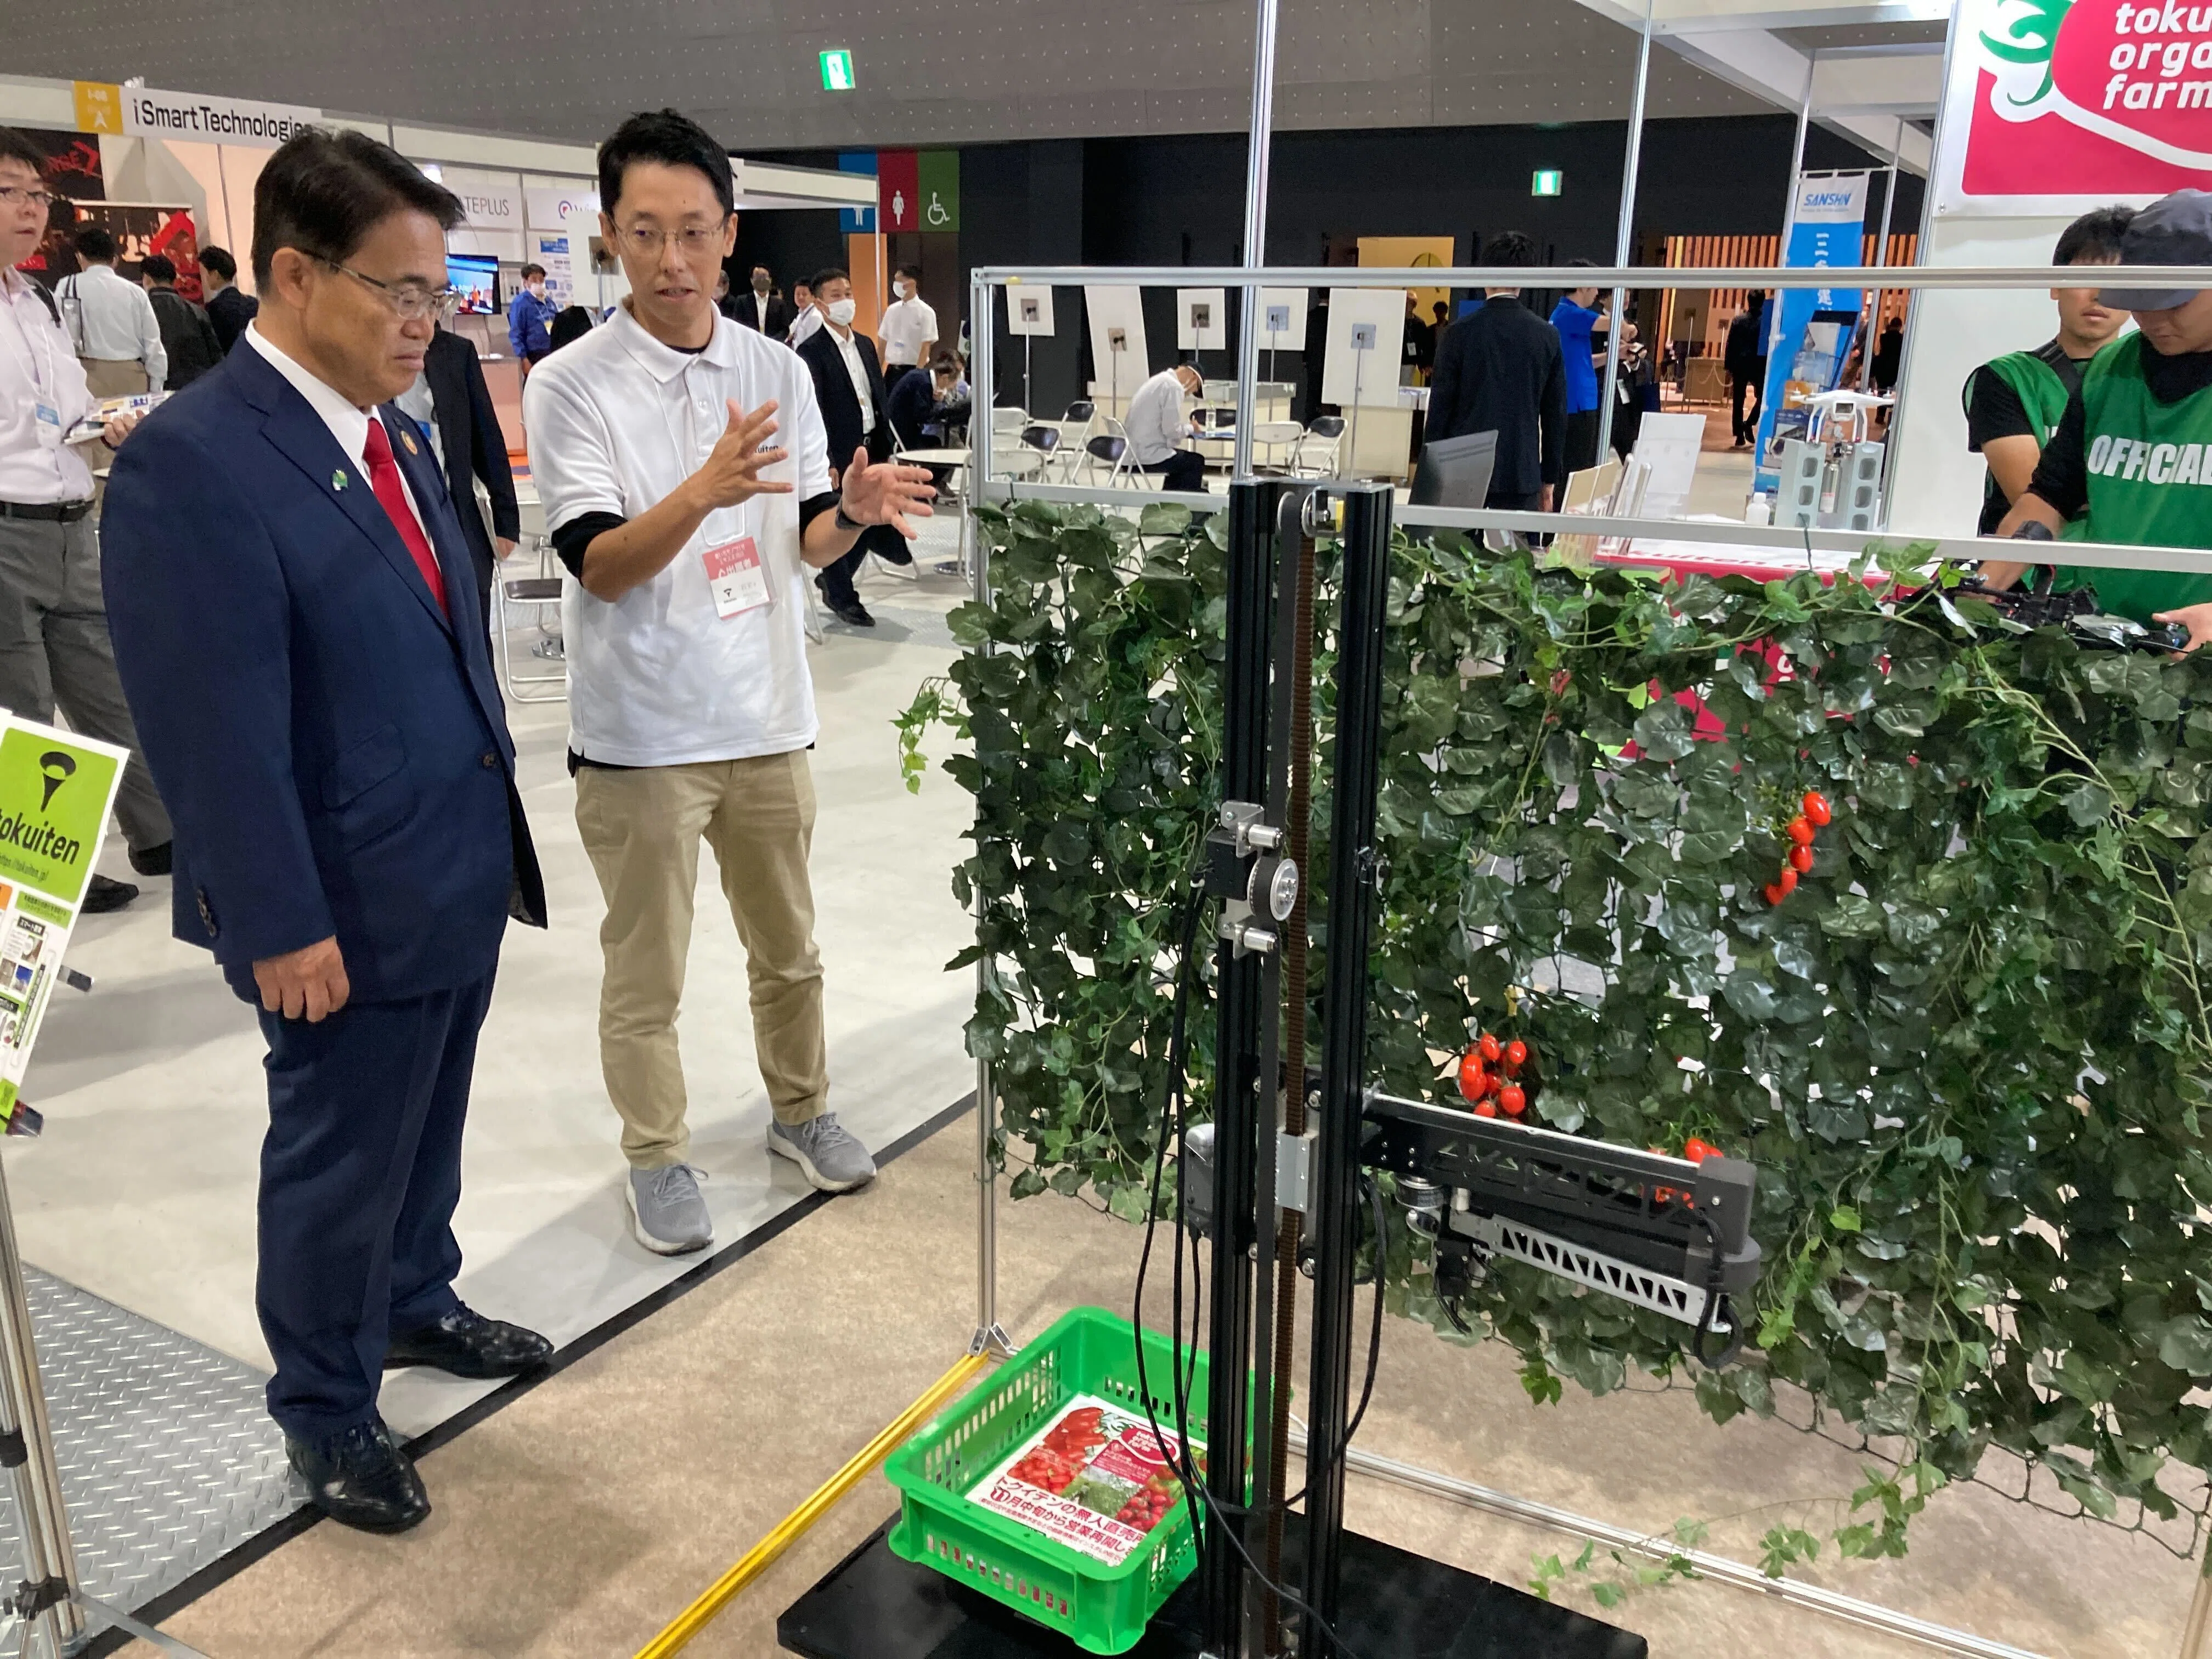
100円ショップのトングを改造した収穫ハンドとSCARA型アームの試作を重ね、自律走行は「一つの通路から順に」という地道な拡張を続けた。陽射しや地面の状態といった環境要因の難しさも浮き彫りになりつつ、年末には愛知県知事にデモを見てもらう機会もあった。

←それ以外のできごと
ロボット開発のあゆみ→
沿革栽培それ以外のできごと
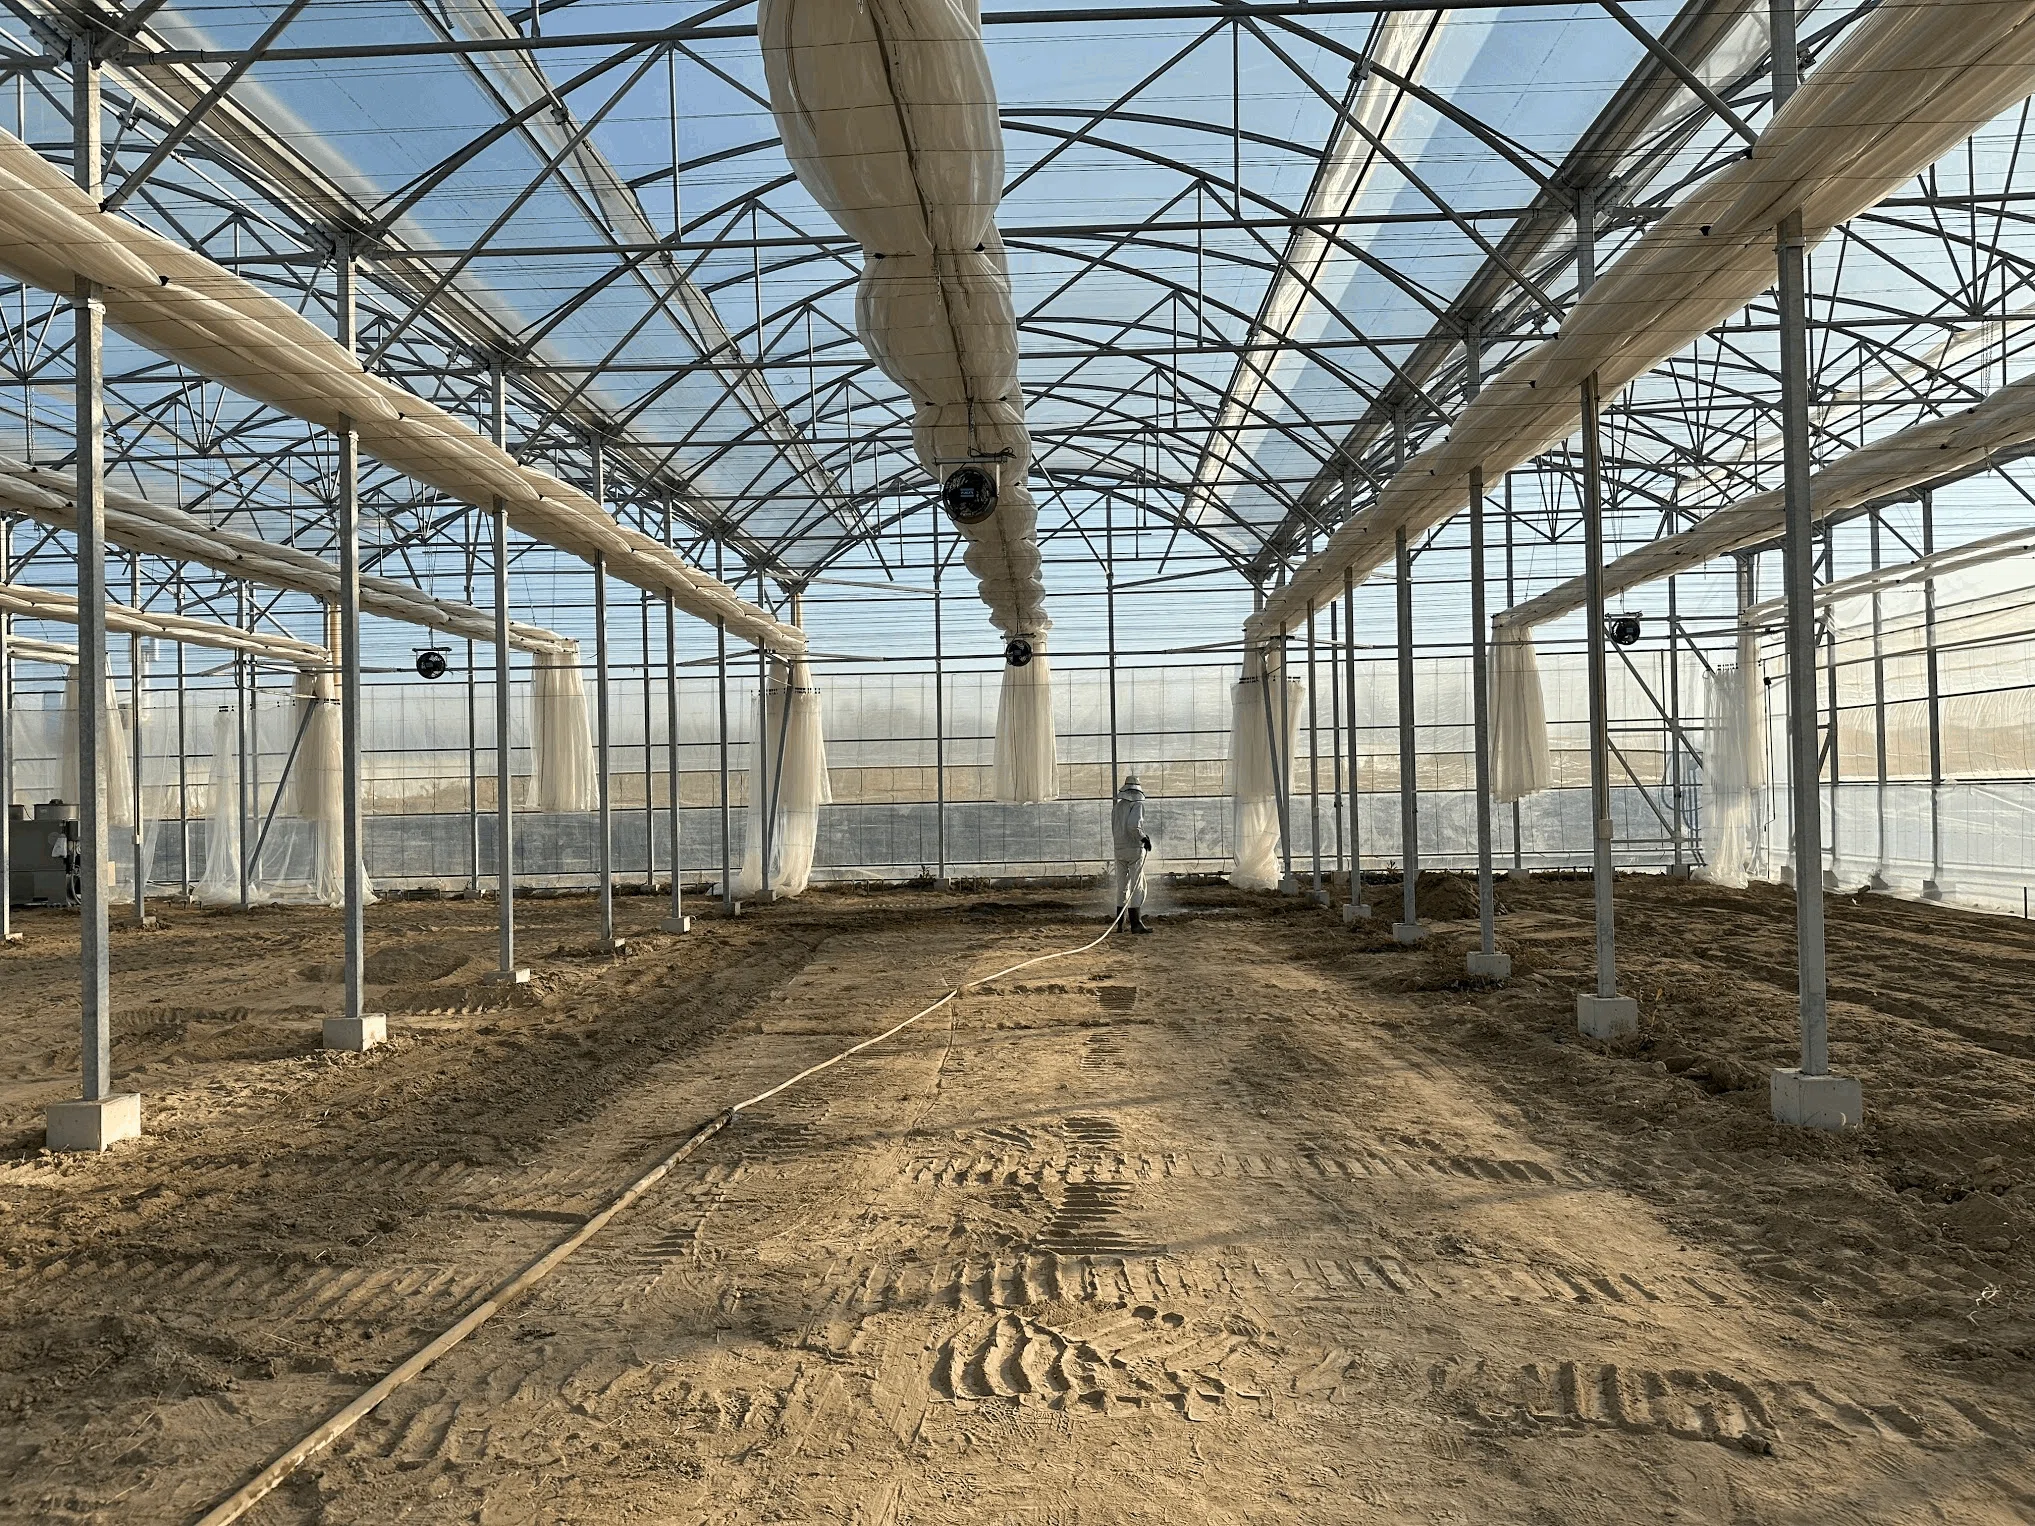
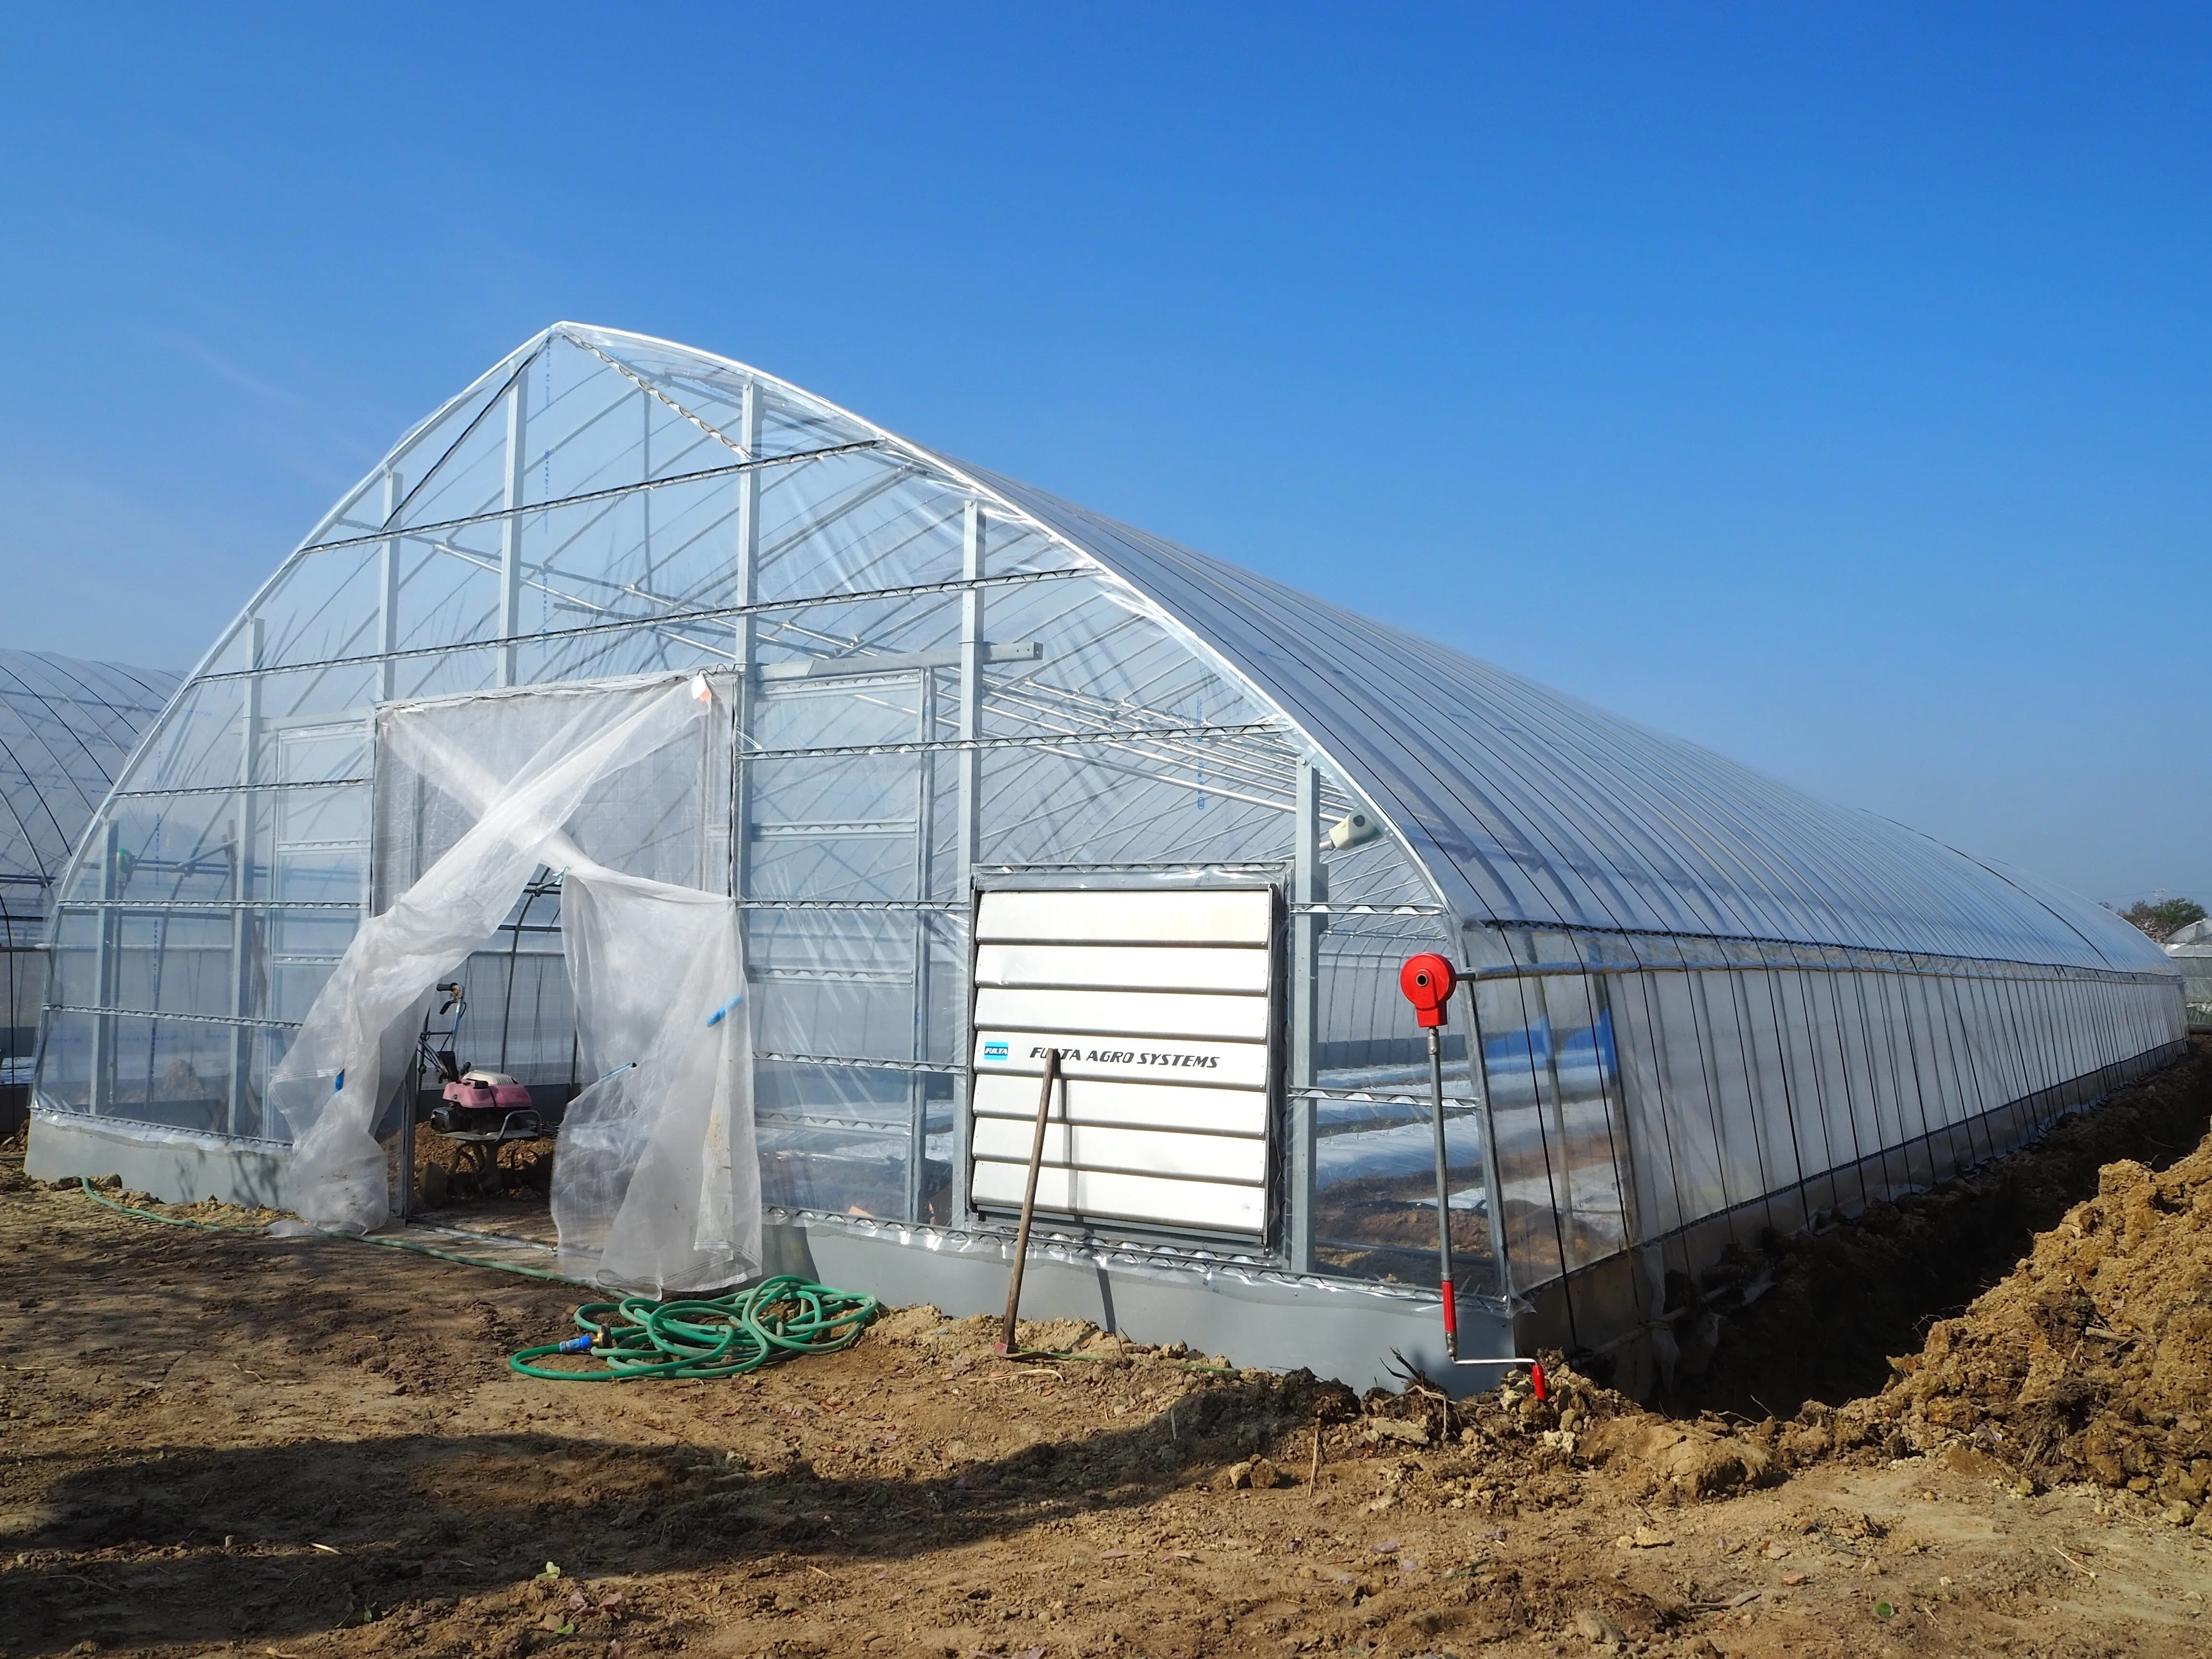
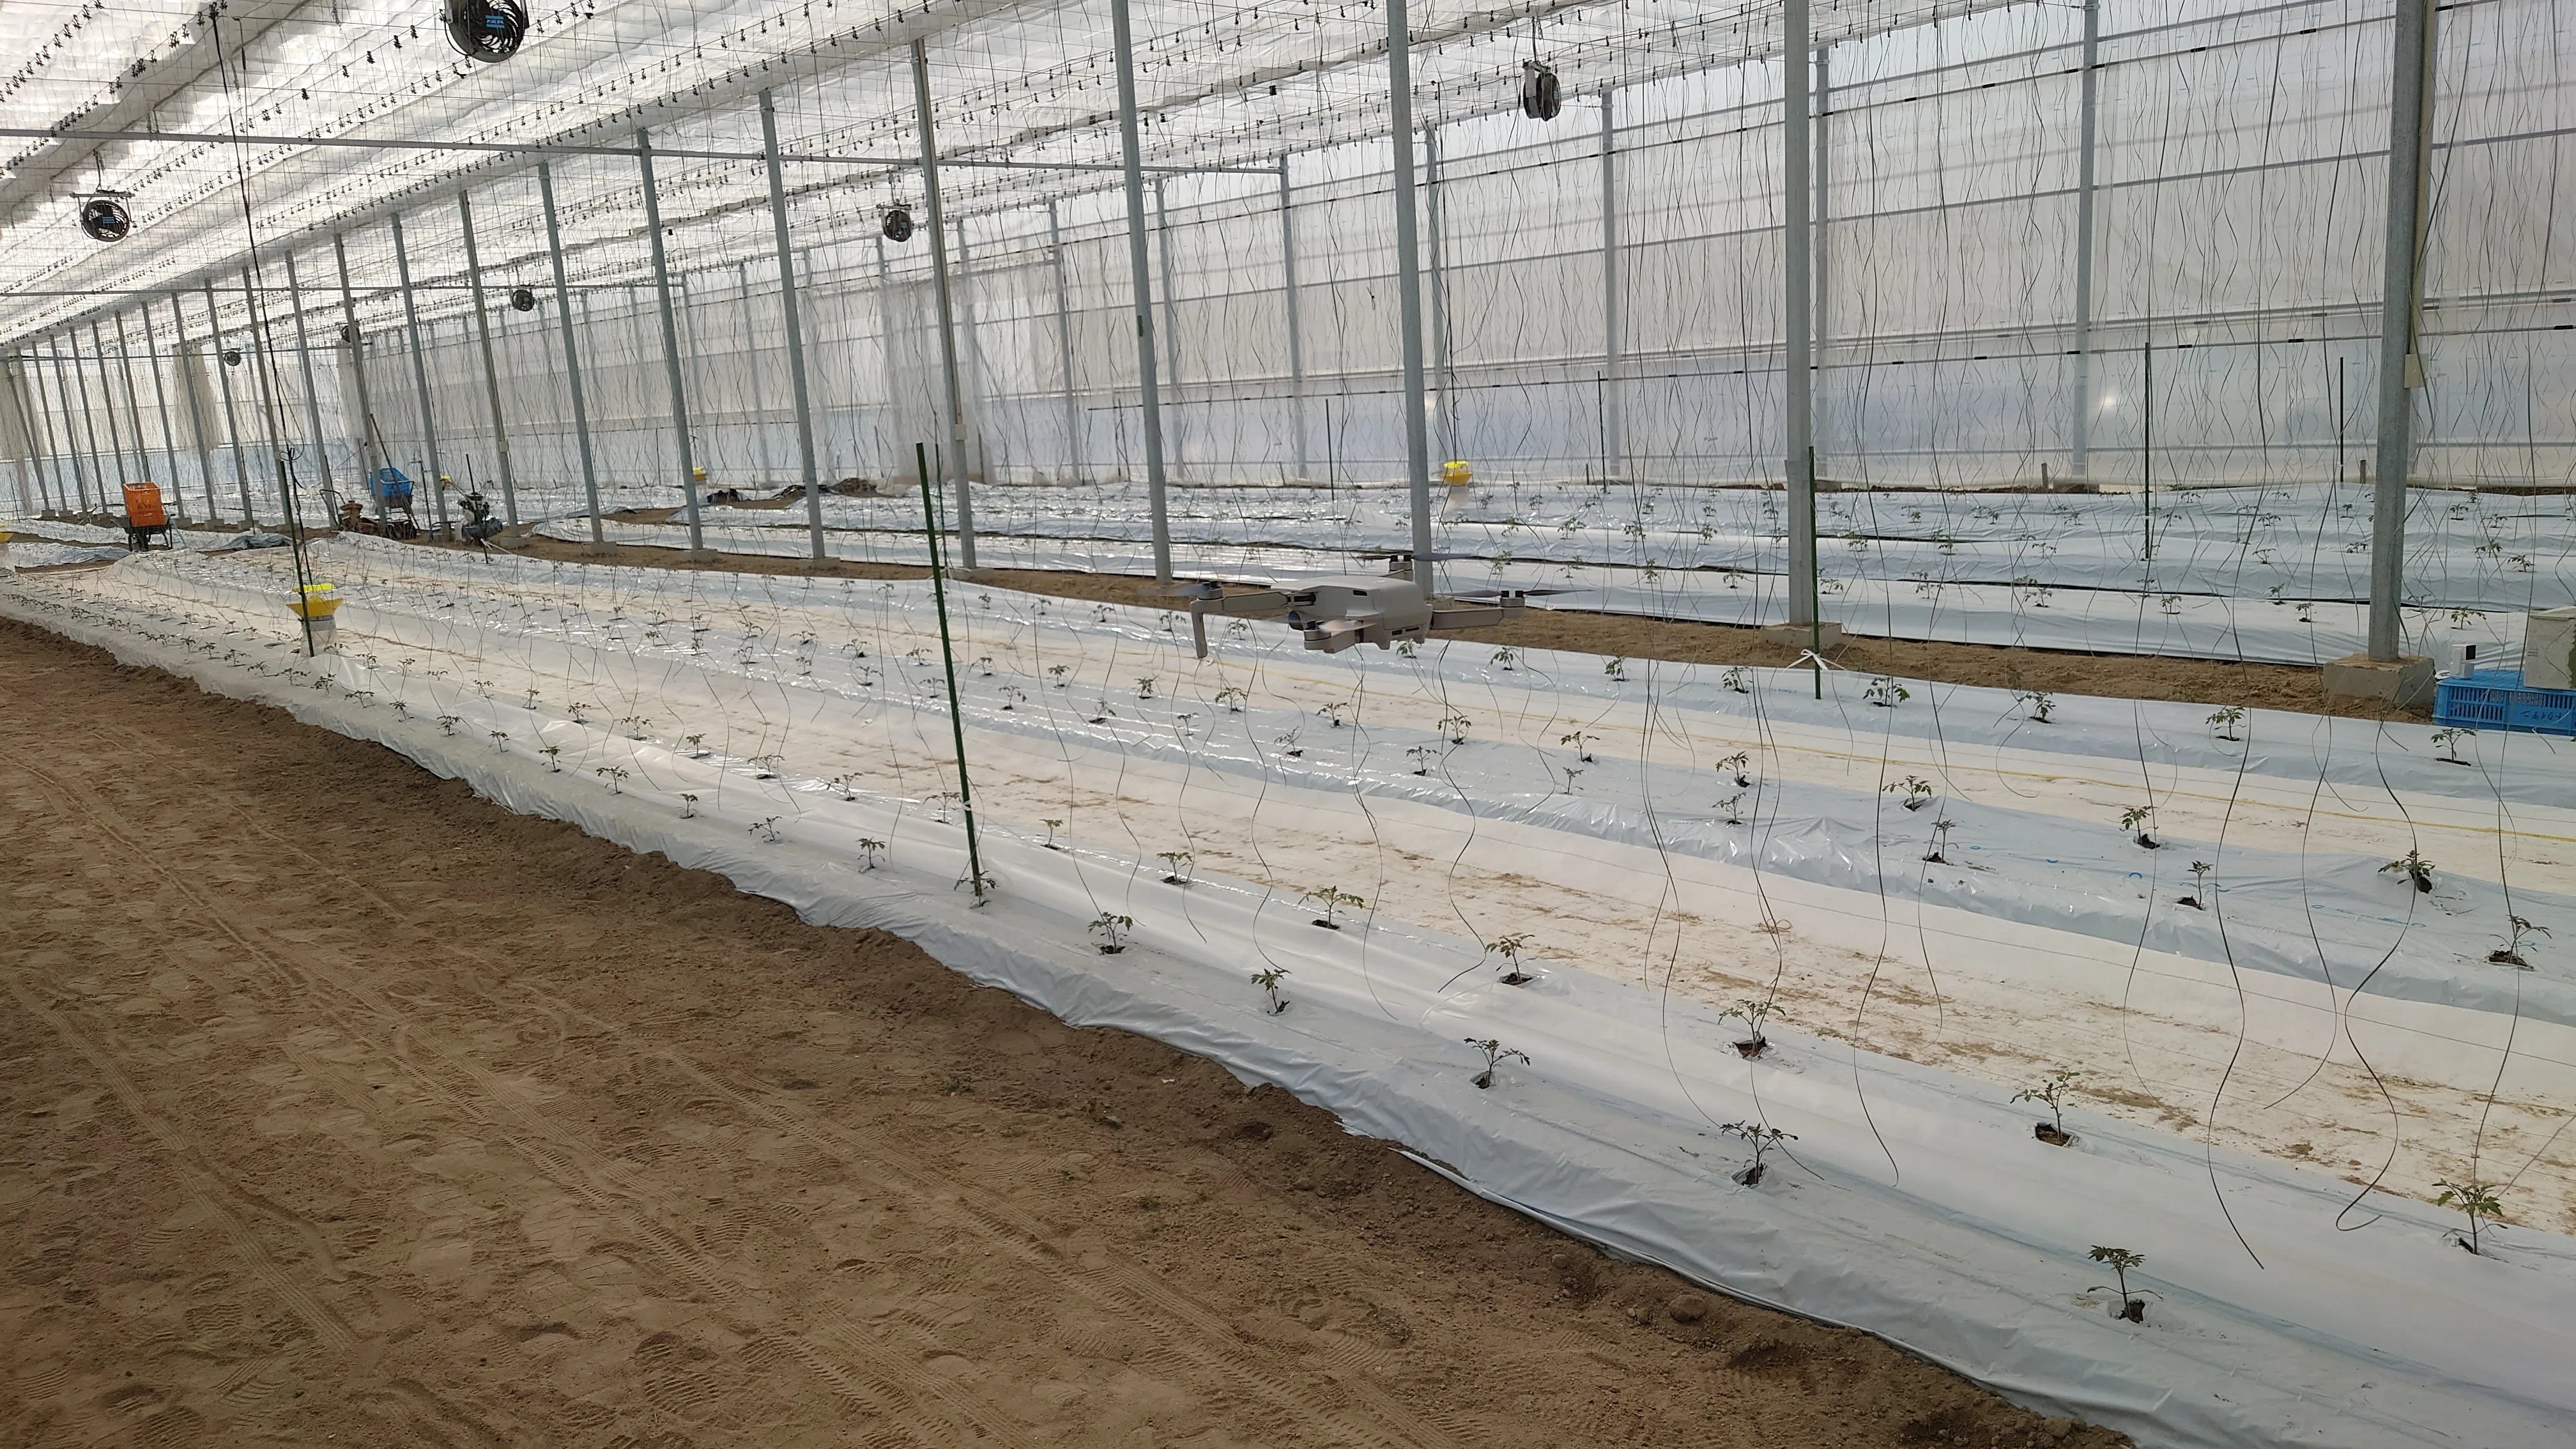
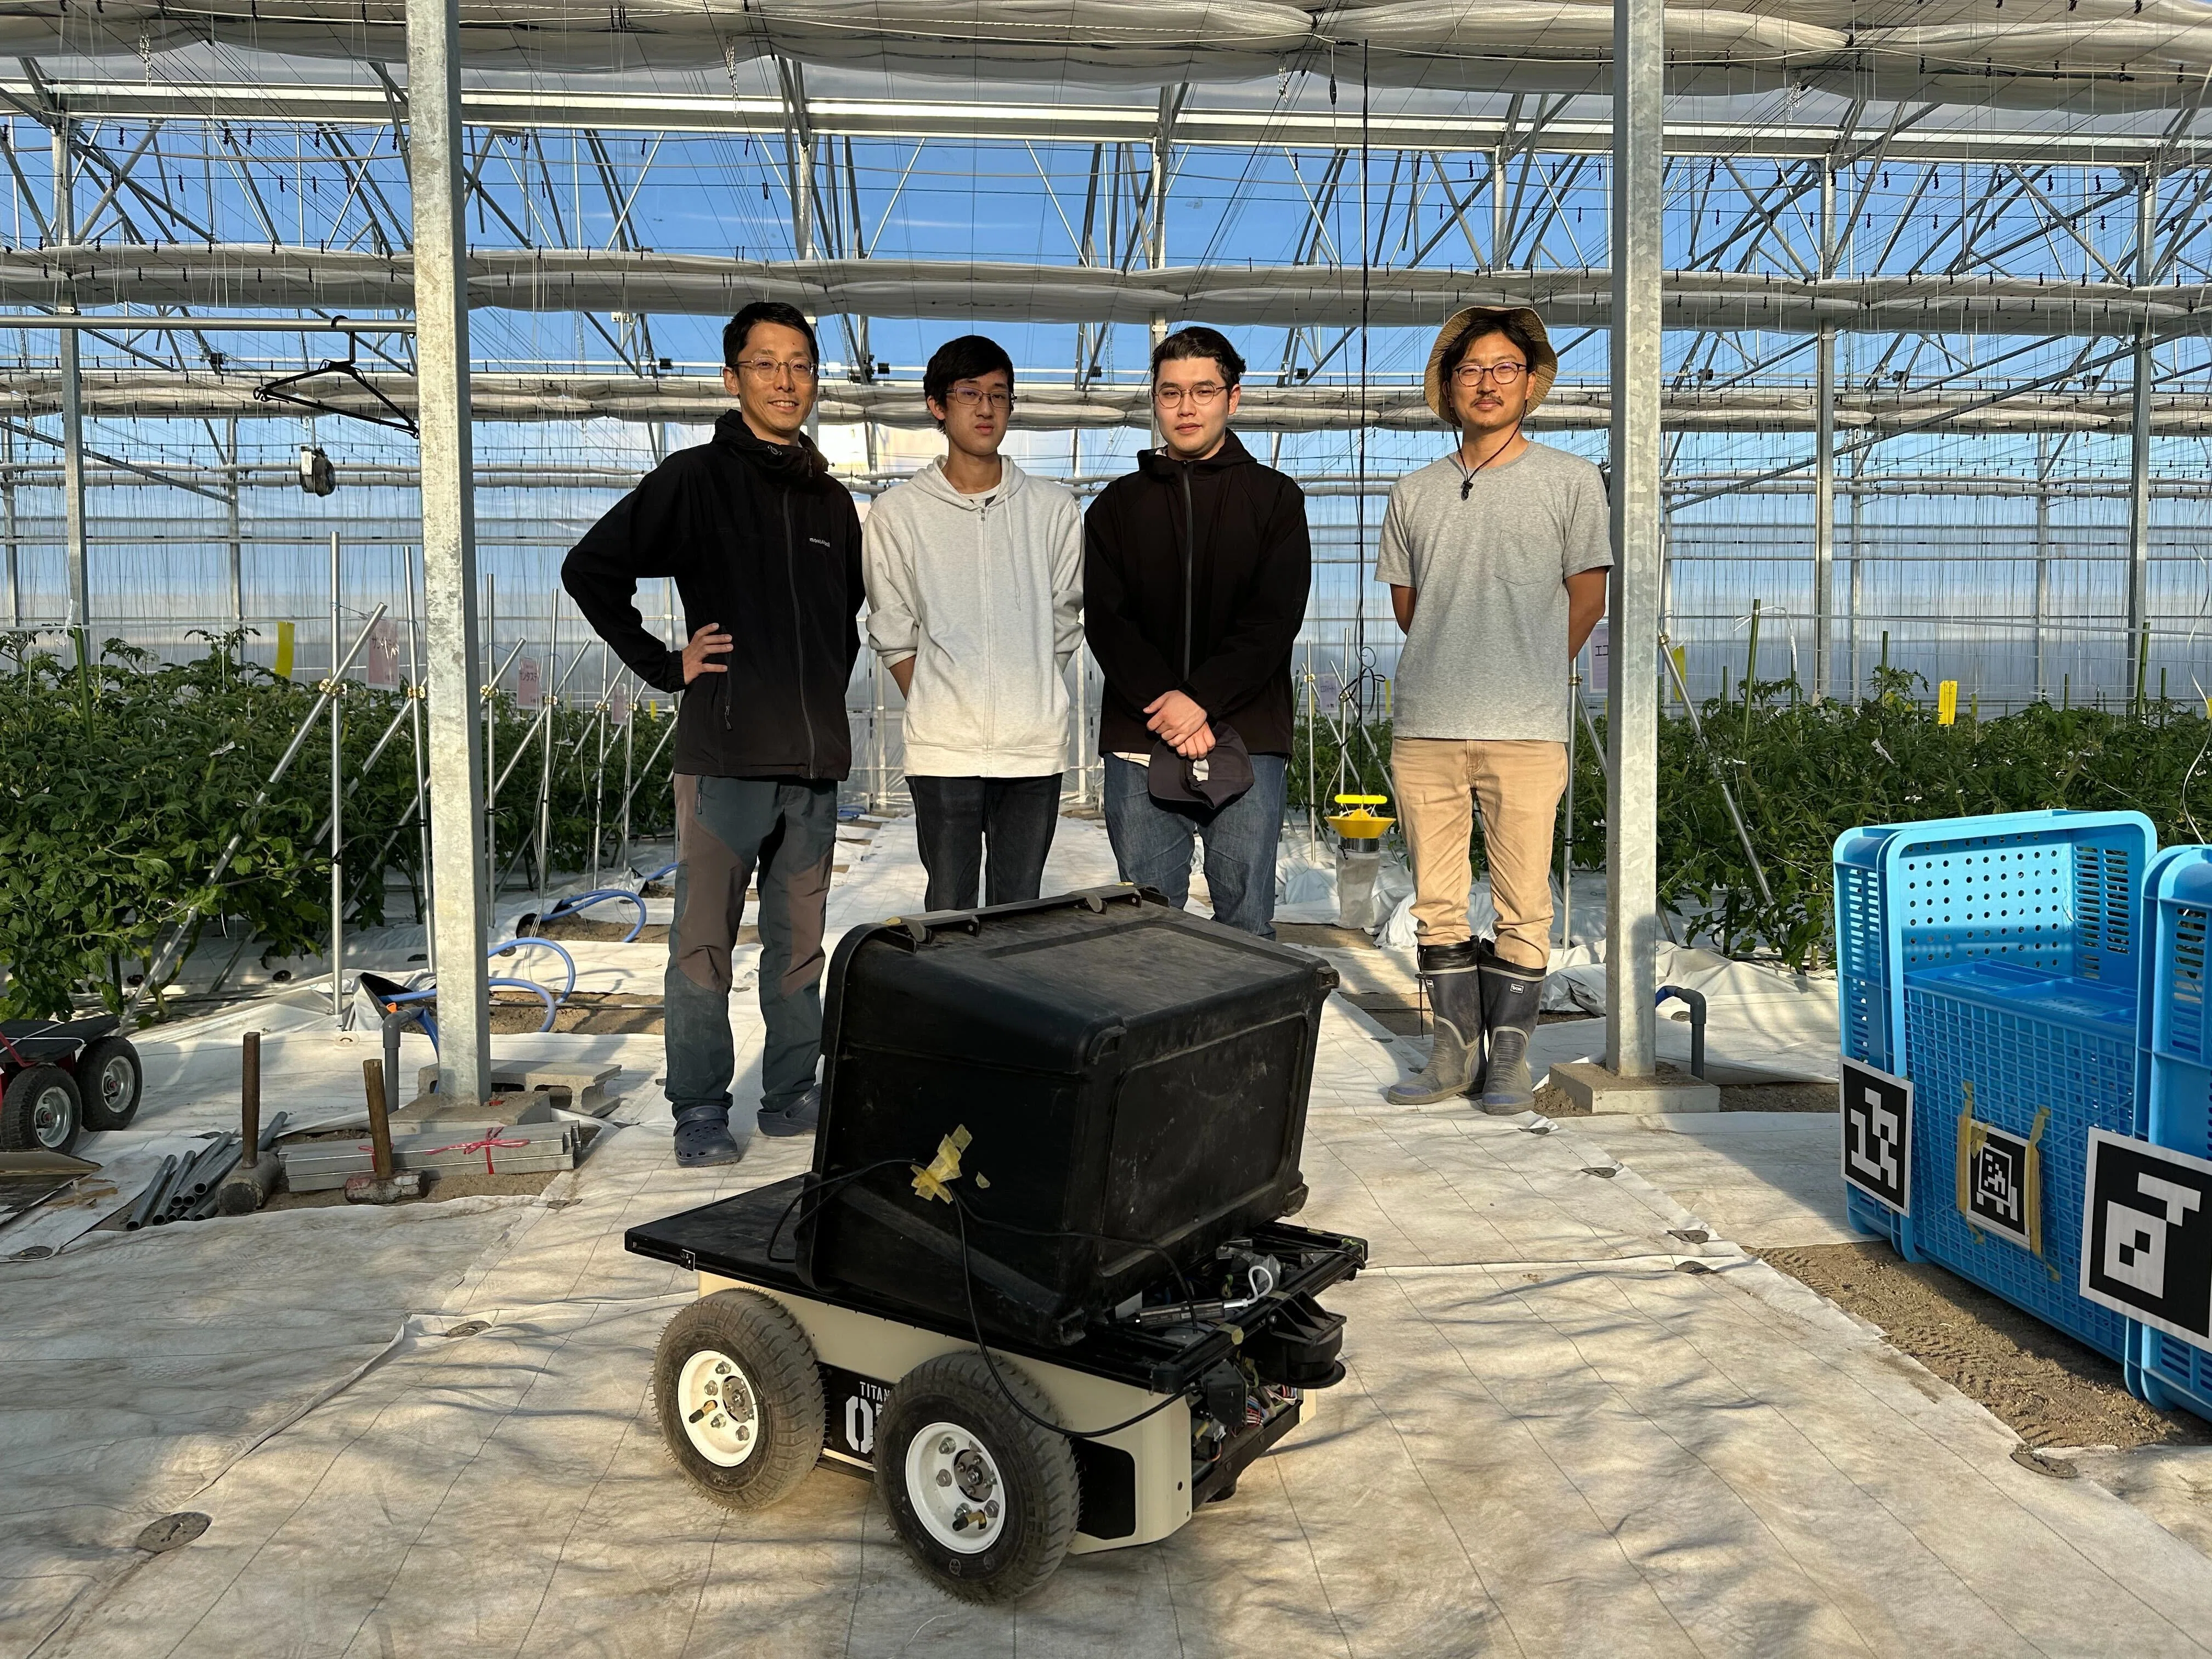
2,000平米の栽培ハウスが完成し、ミニトマトの本格栽培を開始

沿革栽培それ以外のできごと
有機JAS認証を取得
それ以外のできごと
ミニトマトの販売を始めます
僕らの会社の名前はトクイテン(特異点・シンギュラリティ)です。農業の自動化という農業の大きな転換点に自分達がなるという意気込みで命名しました。そういう僕らが真剣に作った記念すべき初期ロットです。ぜひ一緒に味わいましょう。
ロボット開発のあゆみ
▸自律走行7時間連続稼働の達成
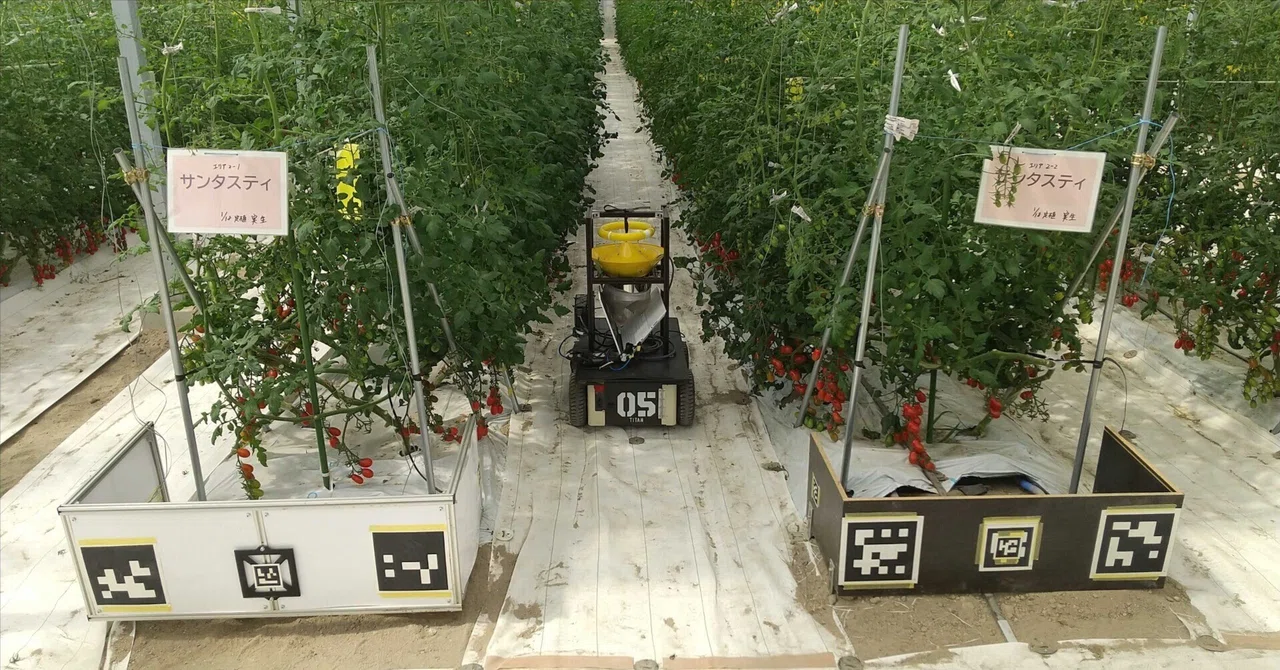
移動ロボットTitan単独でバッテリーが無くなるまで走行させたところ、だいたい計算通り7時間連続自律走行させることに成功しました。夜間の走行はコナジラミといった虫を捕まえるための捕虫器が虫を捕まえるのにちょうどよい波長の光を出しているため、この光を利用してマーカーを検出して走行を行います。捕虫器の電力も使うためこの場合の走行は4時間程度でバッテリーが無くなりました。
沿革資金調達それ以外のできごと
プレシリーズAにて3.7億円の資金調達を実施
ロボット開発のあゆみ
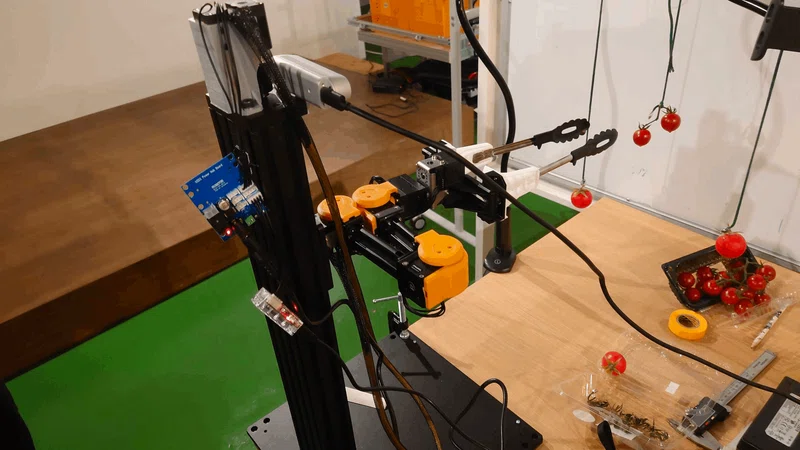
▸100円ショップのトングで作った収穫ハンド
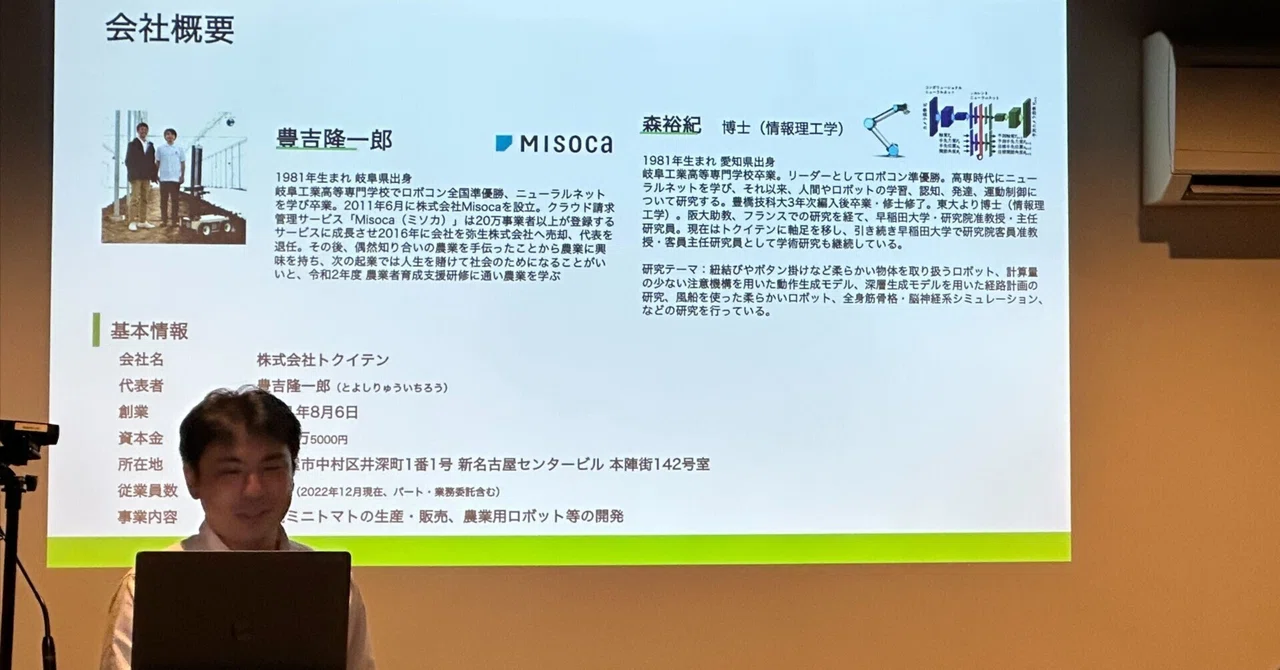
100円ショップの200円のトングで収穫ハンドを作ったといった経緯は参加者の方にもウケていました。この後の懇親会ではRT社の方とRT開発の唐揚げつかみロボットがトングを使っているという話の中で、全ての甲殻類がカニの形に収斂進化することに似ているなどと議論できて大変楽しかったです。
CHAPTER 4
2024 — 転換:トング型から吸引型へ
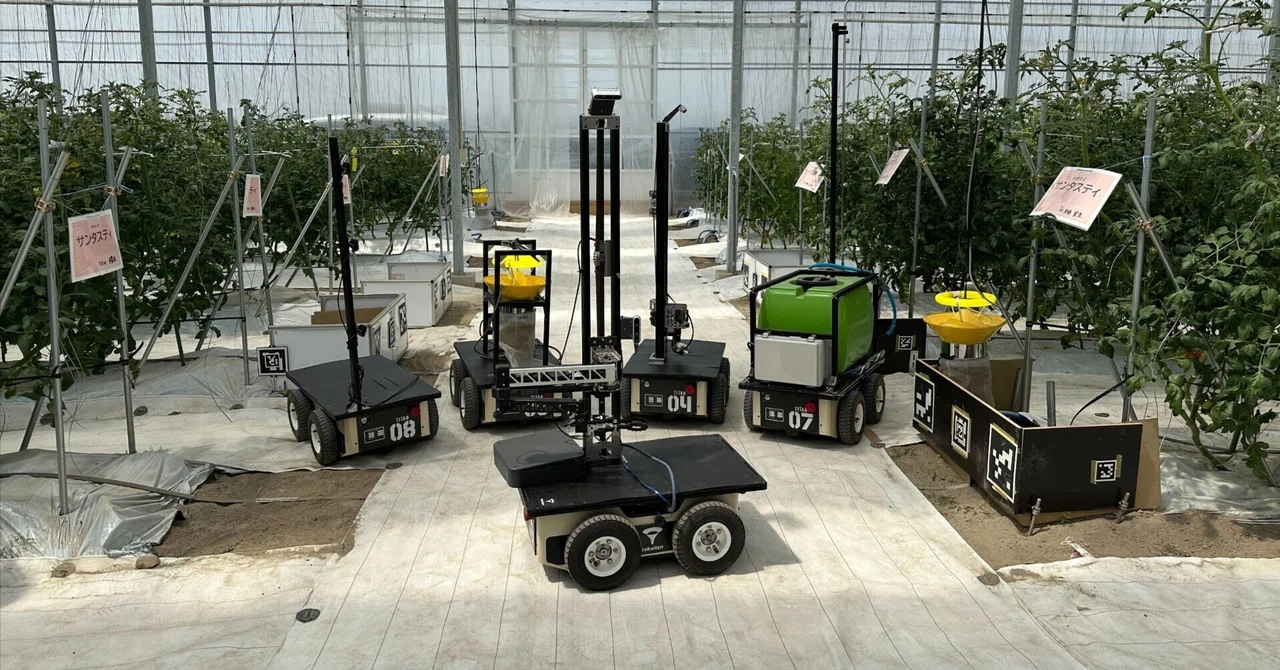
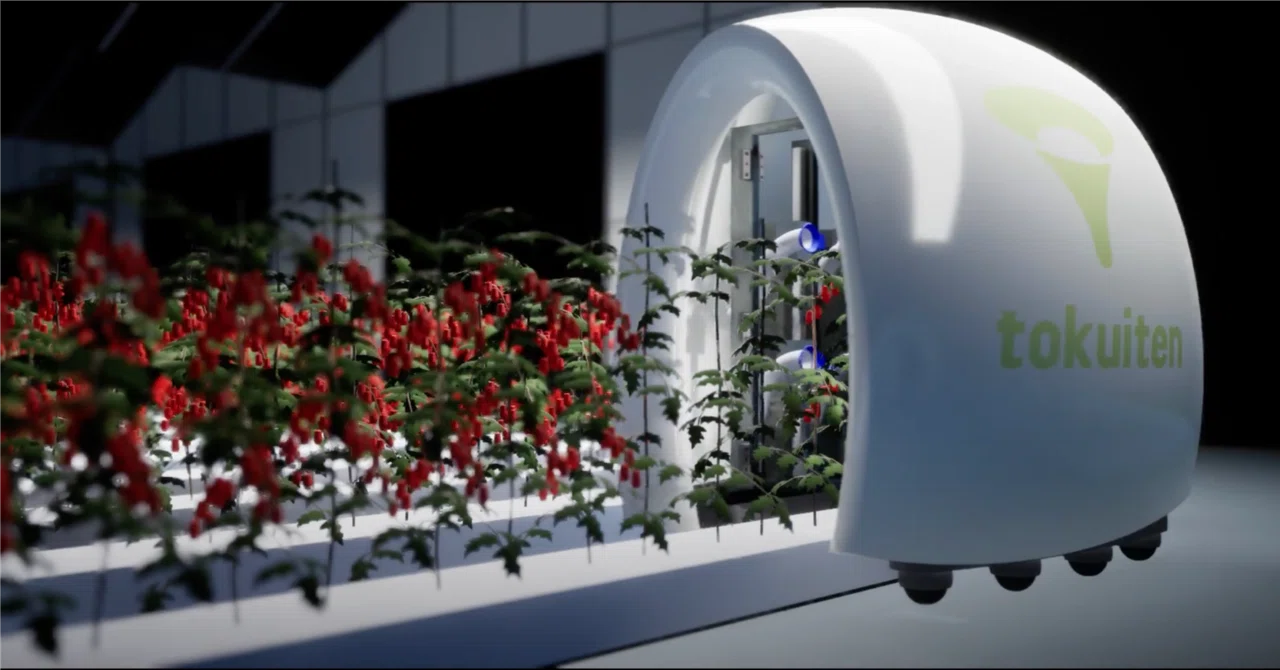
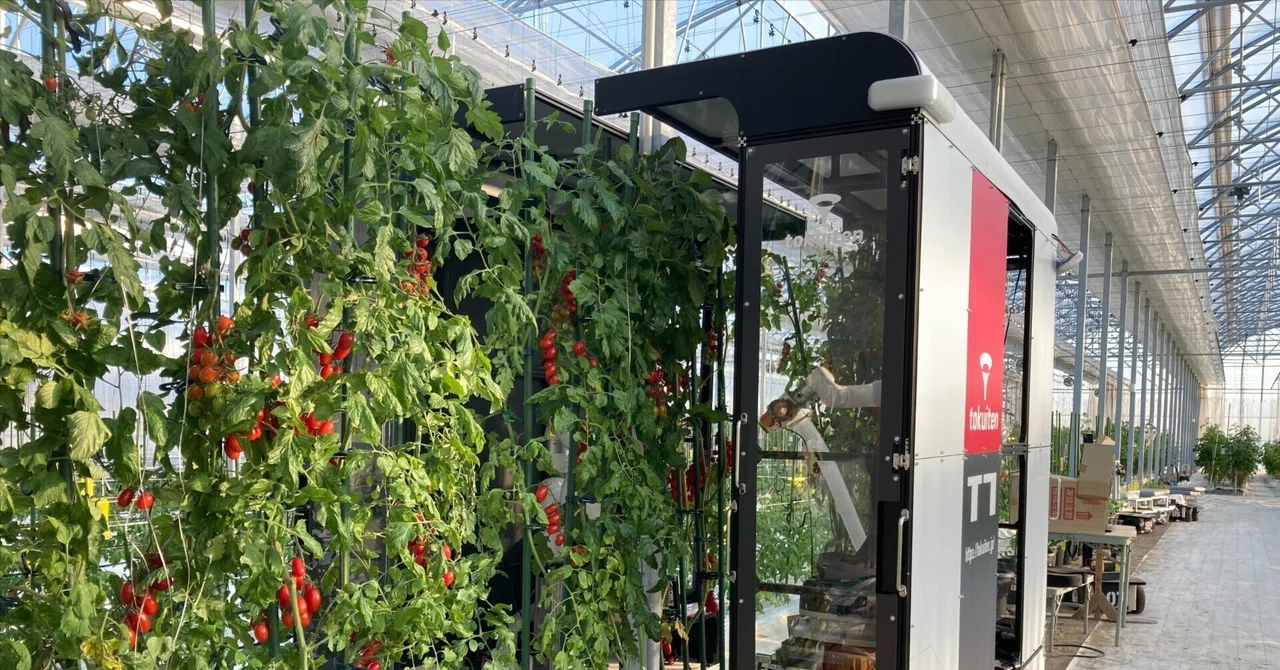
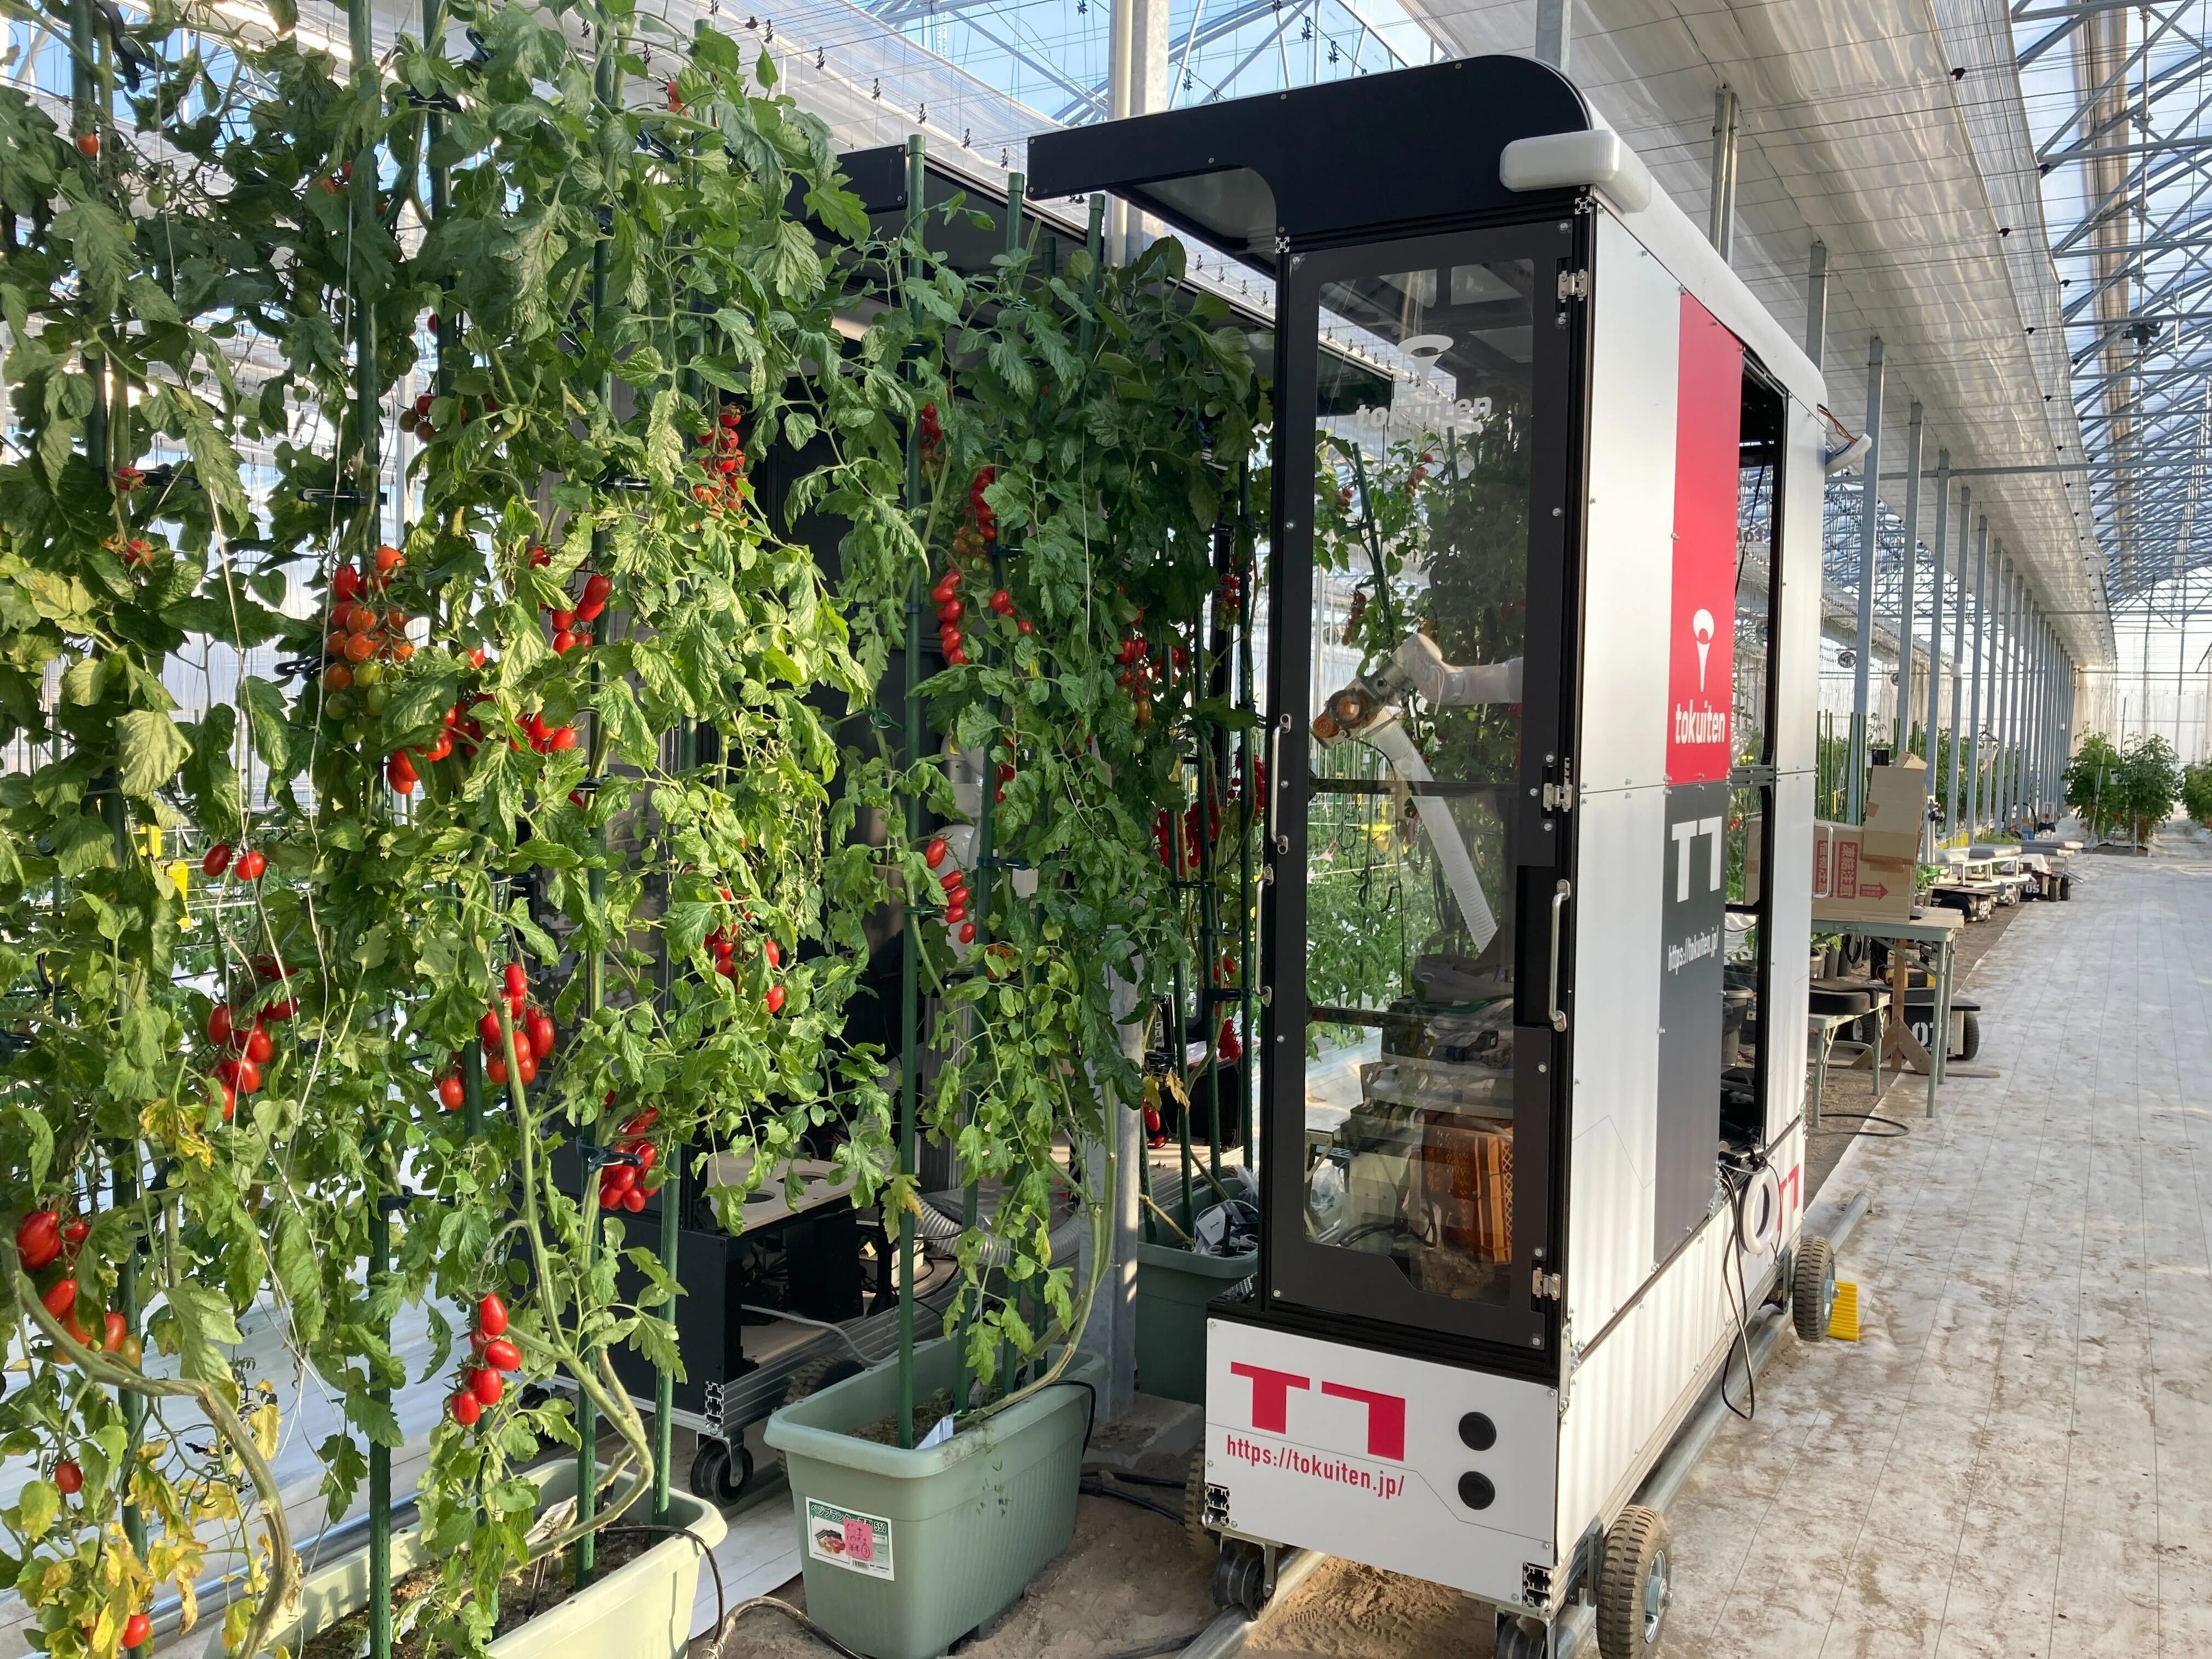
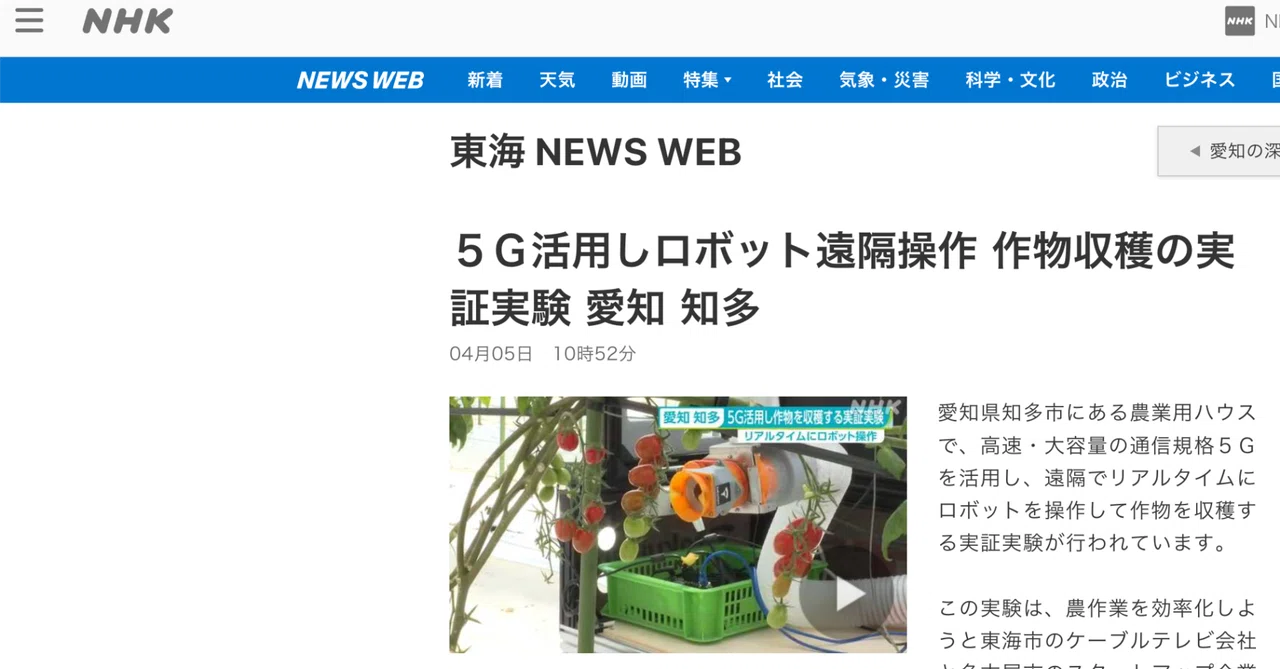
収穫ロボット開発では、素早い検証と、原因を切り分けられるだけの安定した動作基盤の両立が課題になった。同じ年、収穫方式をトング型から吸引型へ転換し、引っ張りには強く捻りには弱いというトマトの品種特性を活かした吸引機構で特許を取得。アーム構造も自社設計に作り直した。
←それ以外のできごと
ロボット開発のあゆみ→
ロボット開発のあゆみ
▸トング型から新方式への転換予告
我々はこれまでトマトを「捻って採る」収穫方法で開発を進めていましたが、ここ数ヶ月は別の収穫方法にもトライしていて、この動画にも反映されています。また、栽培方法に関して最適化しようと考えており、その方向性もこの動画に盛り込まれています。わかる人にはわかる形になっています(笑)ので具体的な方法に関しては続報をお待ちください。
沿革受賞それ以外のできごと
「J-Startup CENTRAL(第四期)」に選出
沿革会社それ以外のできごと
本社を名古屋市西区の「なごのキャンパス」に移転
ロボット開発のあゆみ
▸吸引型収穫機構の設計原理と特許取得
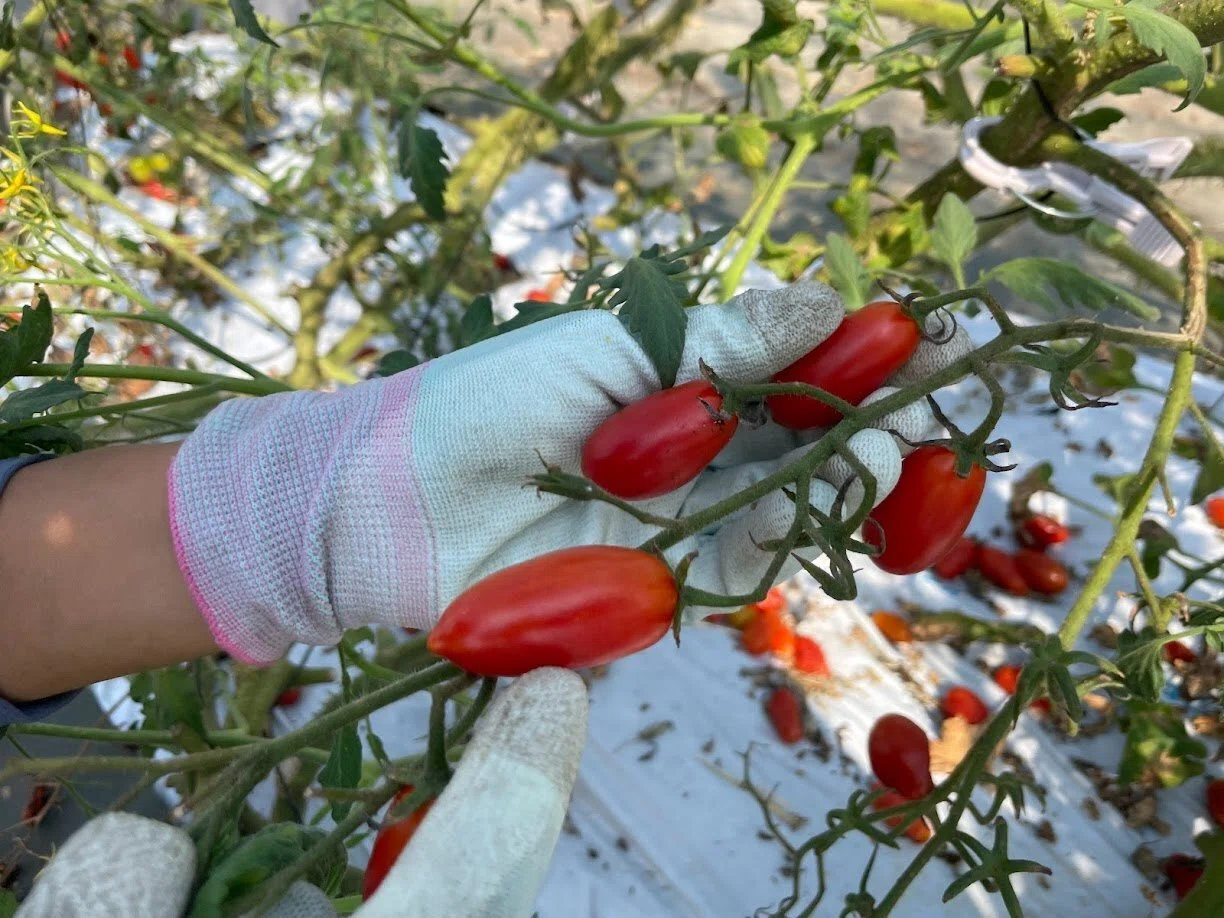
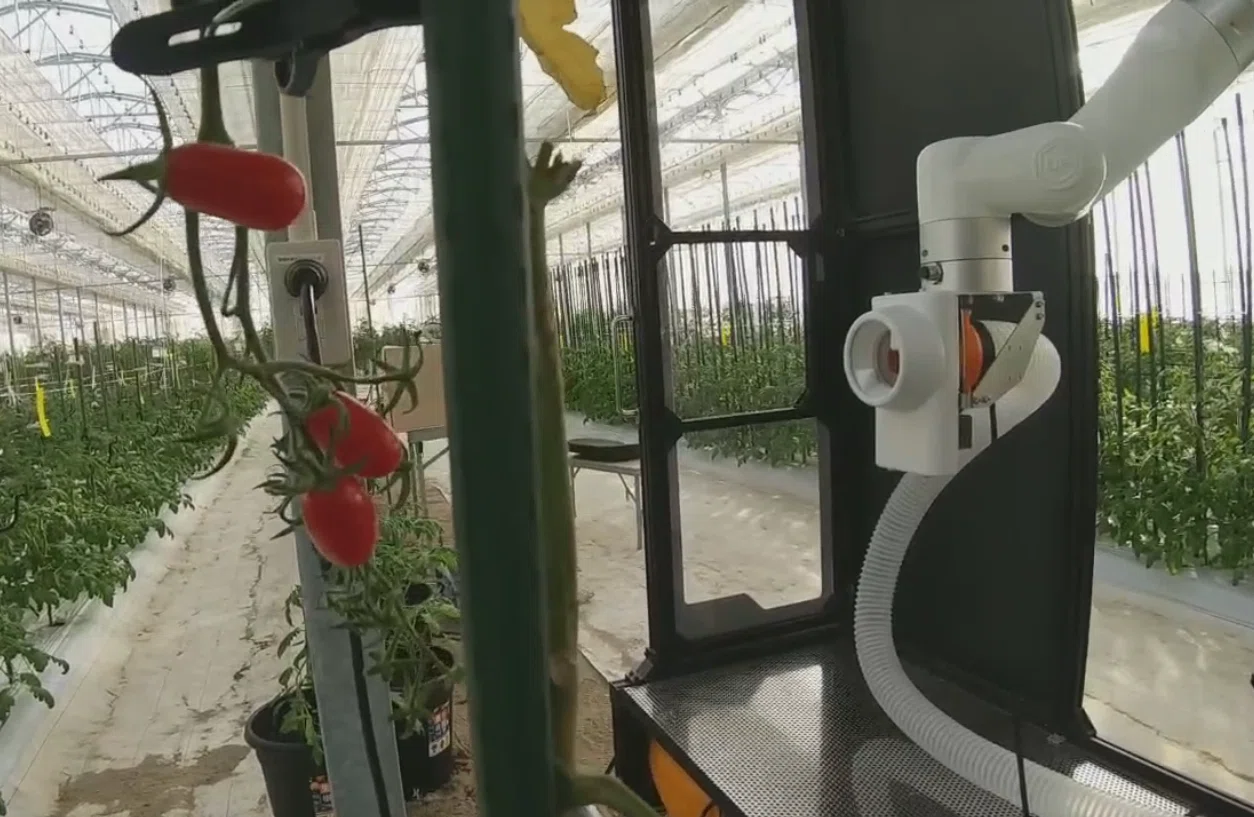
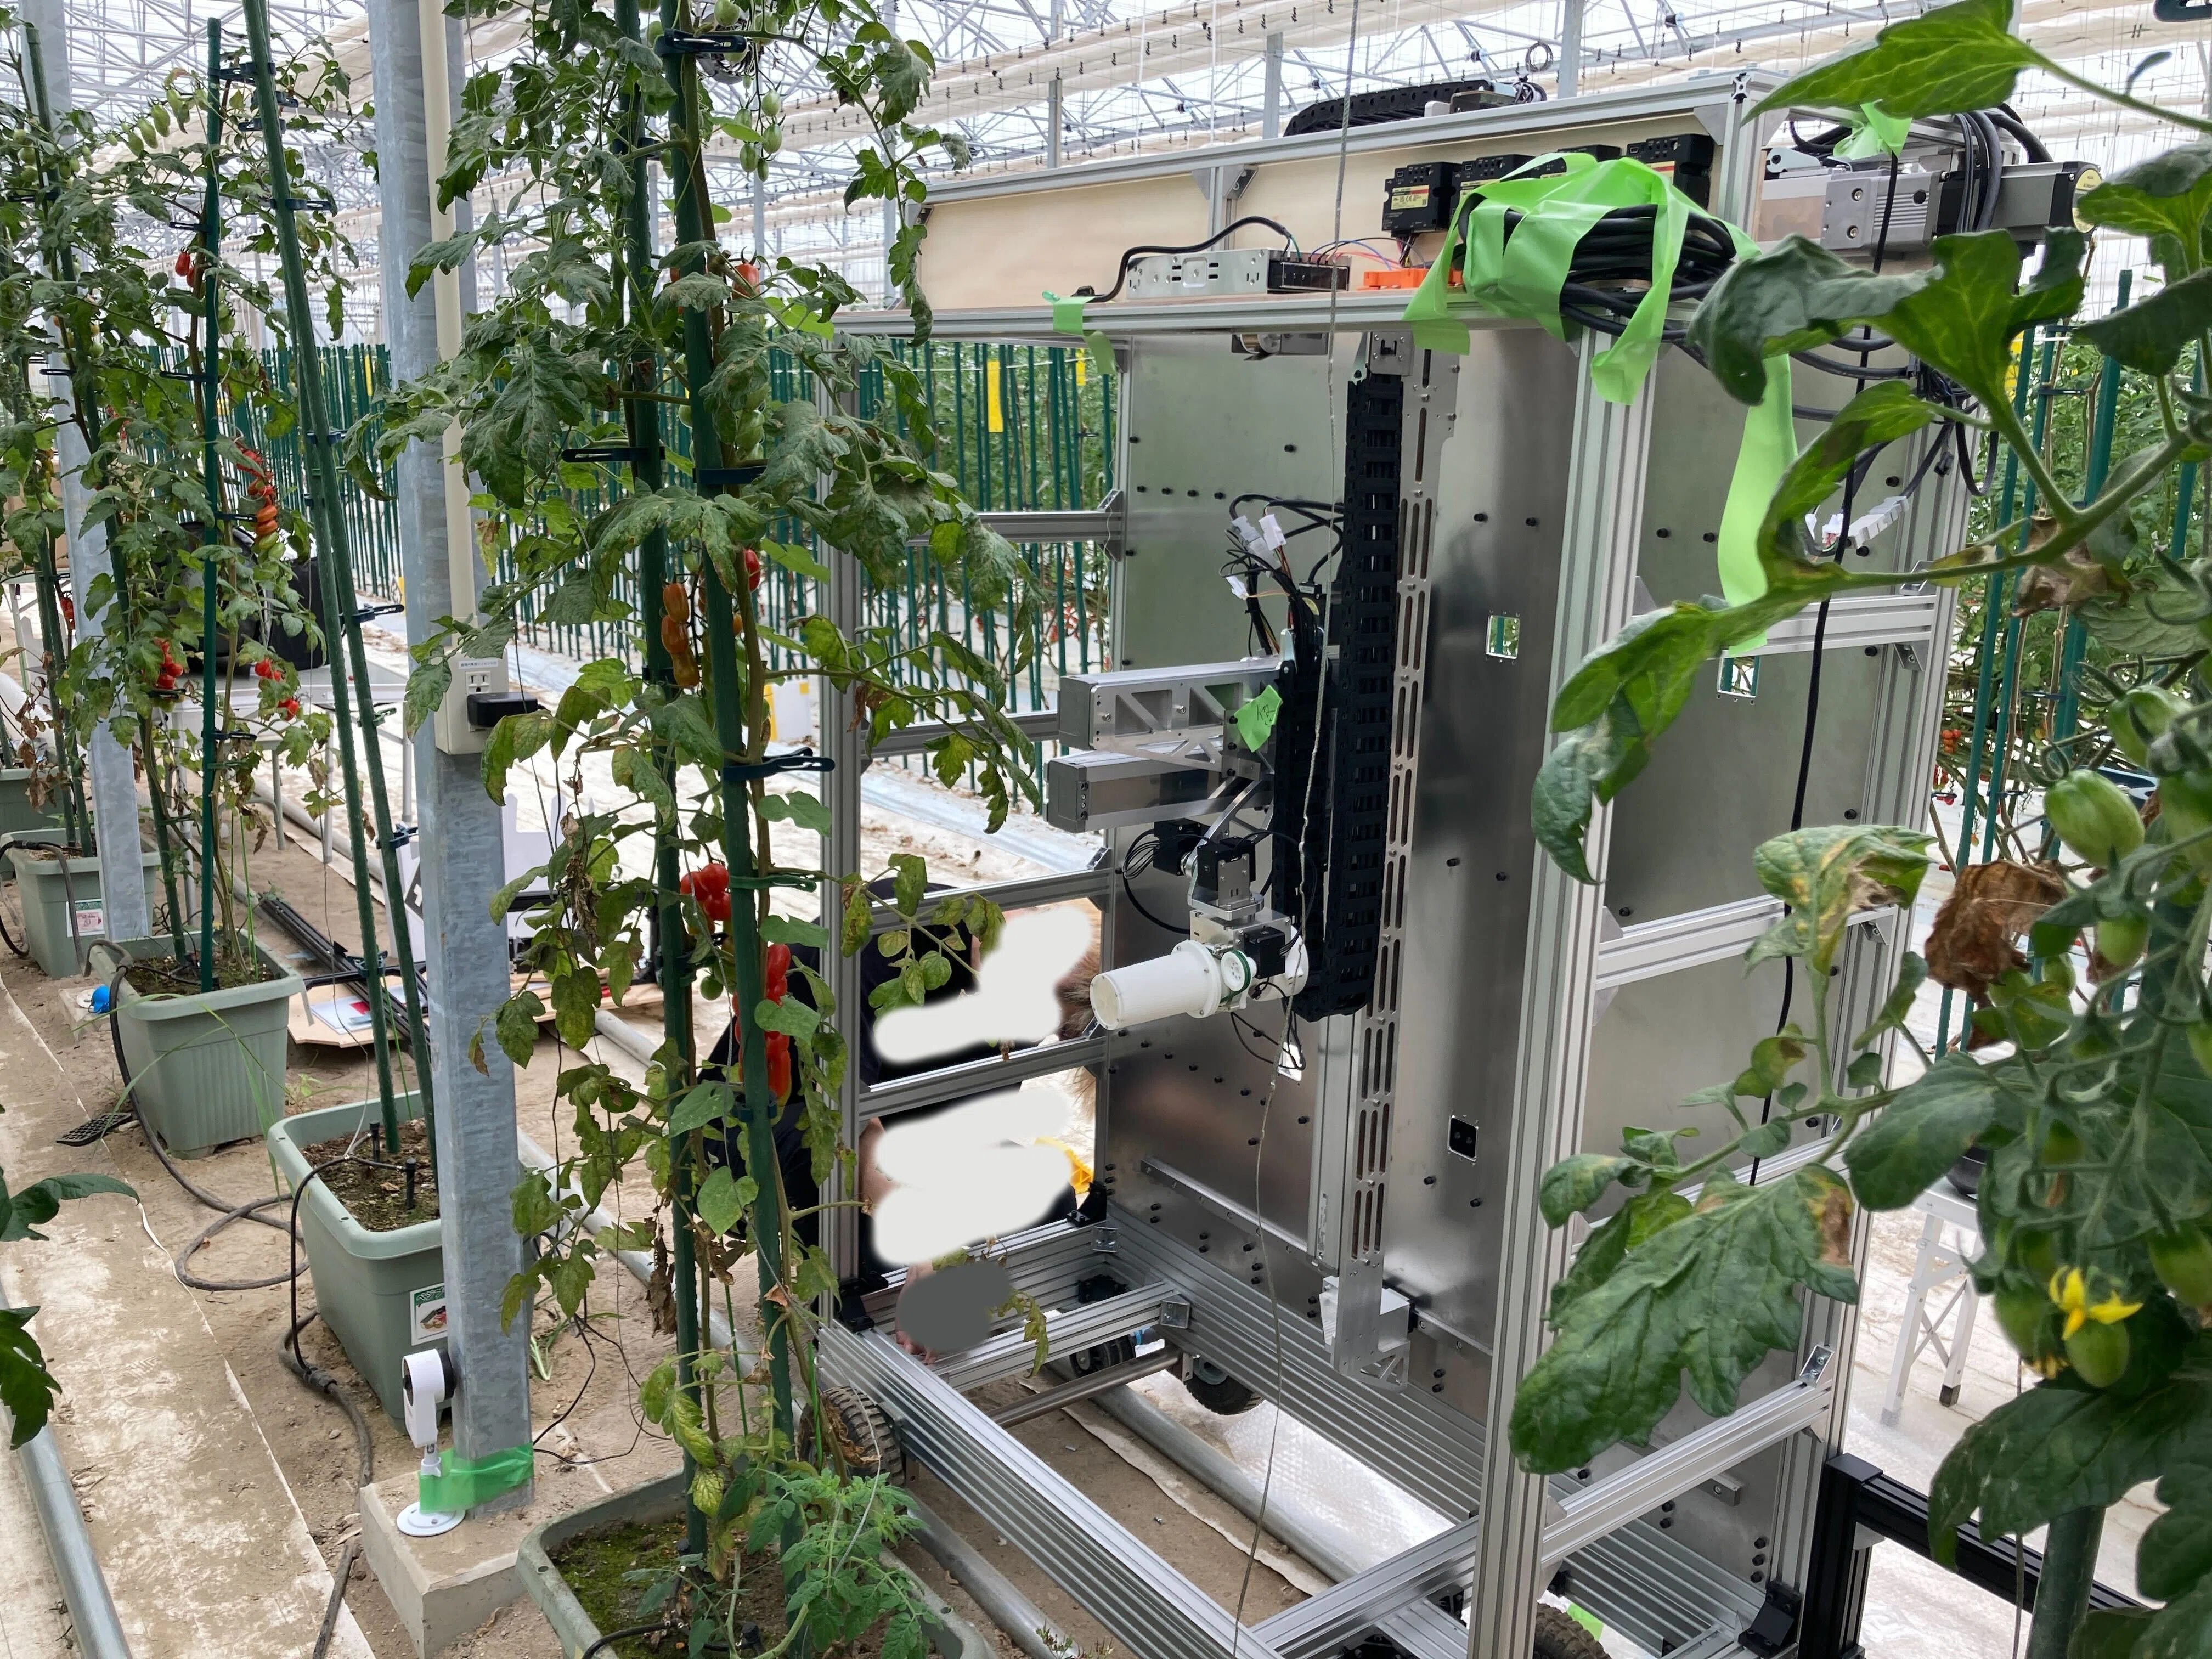
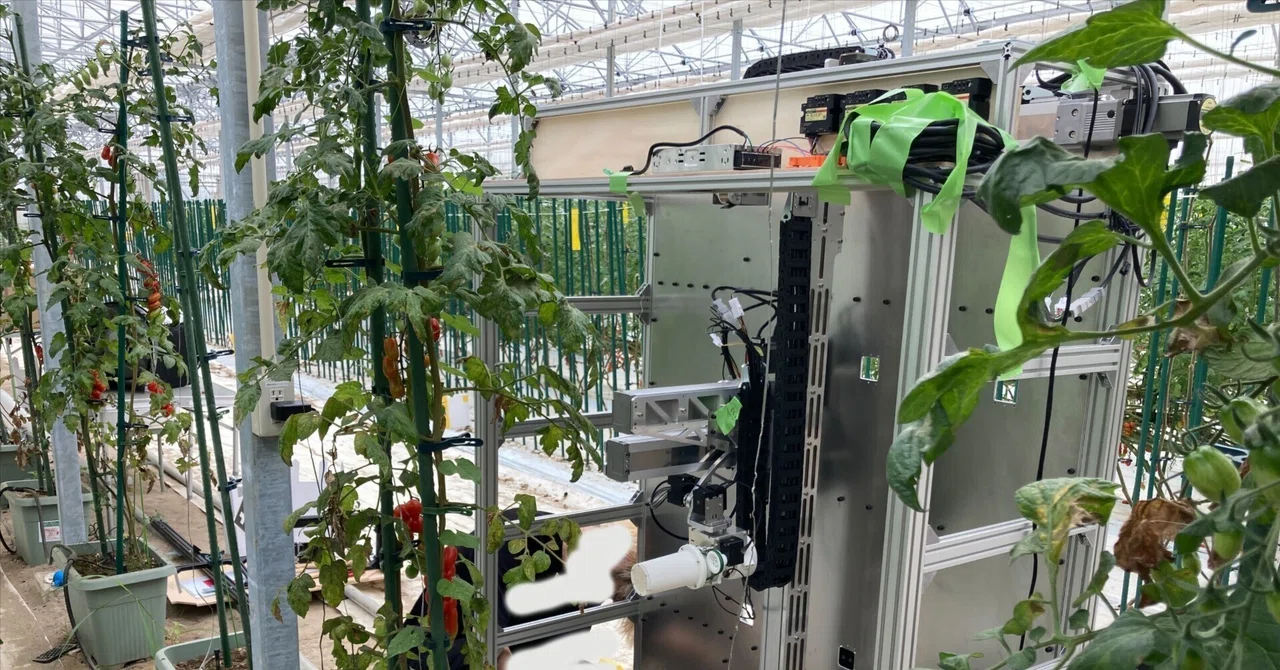
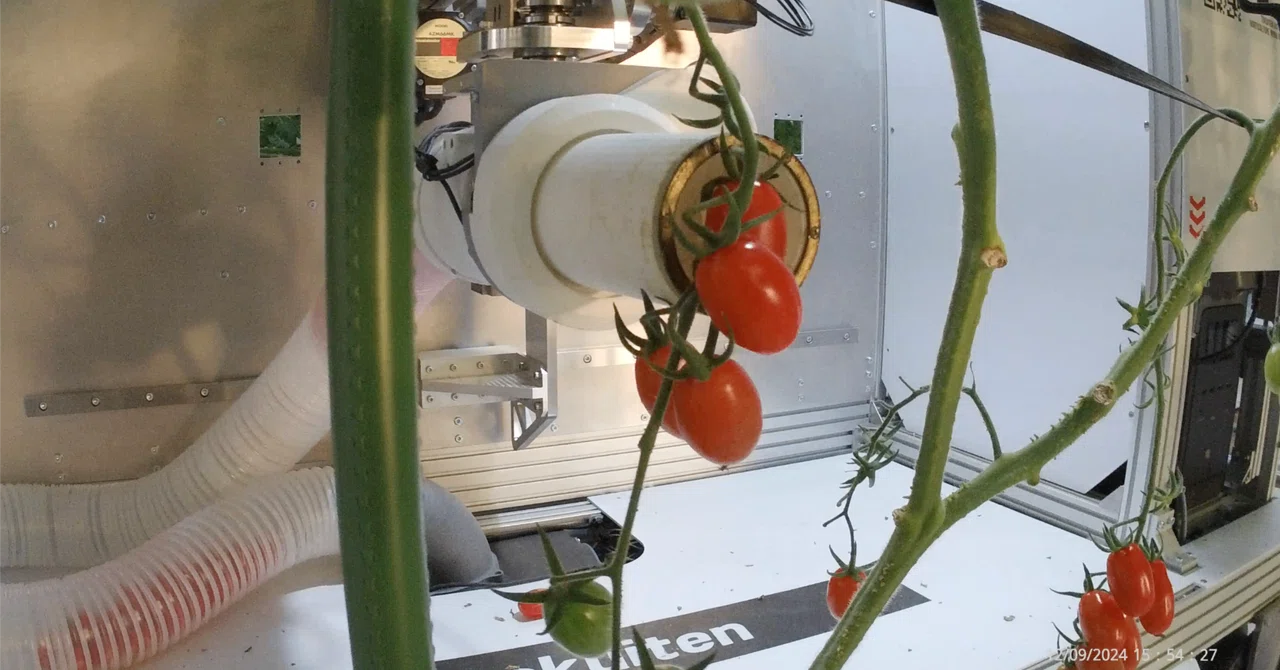
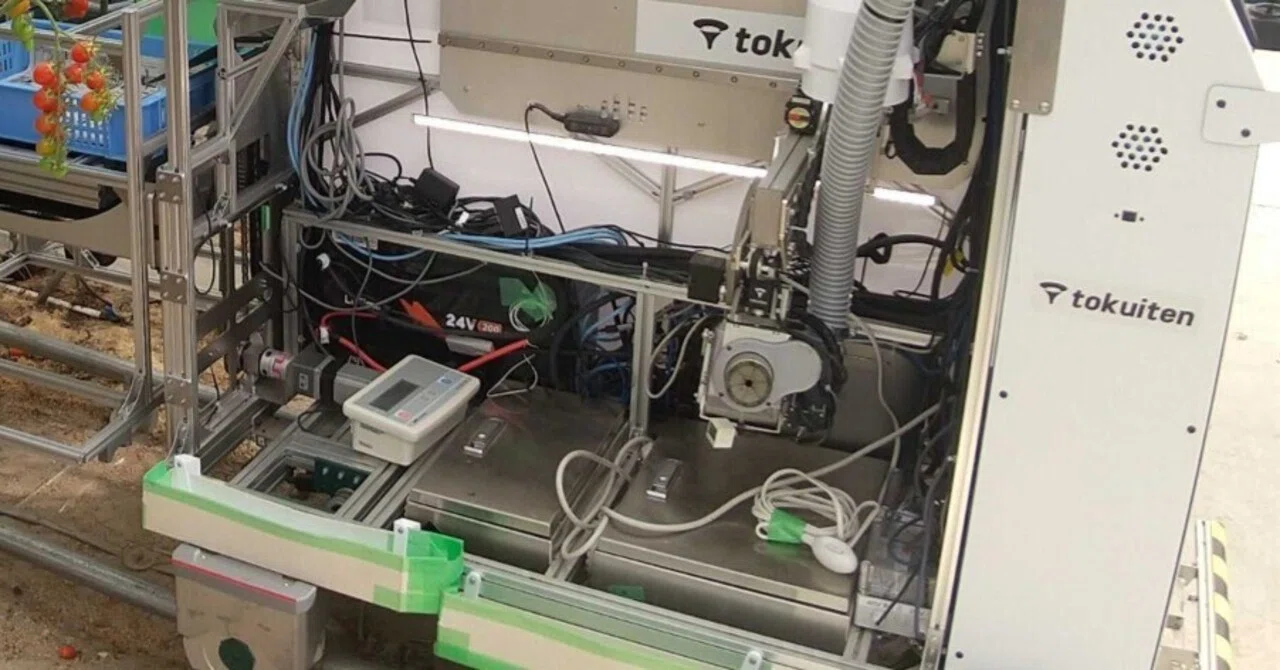
吸引型収穫ロボットは読んで字の如く、トマトを吸引して収穫する装置です。我々が栽培しているトマトの品種との組み合わせで可能になった仕組みです。 ただ、トマトを吸い込んで引きちぎってしまうような強力な吸引力で収穫することも可能ではあるのですが、トマトを傷つけてしまう可能性が高くなってしまいます。そこで、引っ張りには強いけれど捻りには弱い我々の栽培品種の特徴を活かして、捻りながらヘタから実を引き剥がしながら吸引するという仕組みです。
ロボット開発のあゆみ
▸全自動収穫の4ステップとローカル5G遠隔操縦
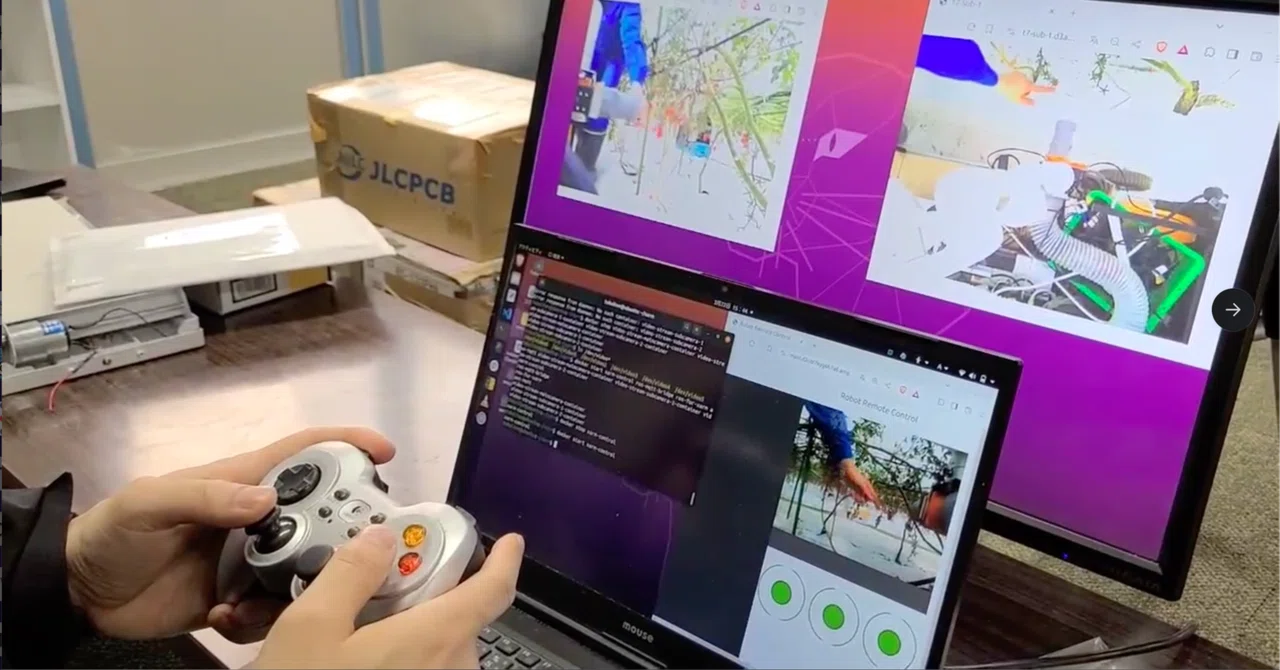
我々の吸引型収穫ロボットは全自動による収穫動作が可能です。 全自動収穫は以下のような手順になります。 1. トマトの位置を検出 2. 独自アルゴリズムの成熟度判定 3. 収穫するトマト決定 4. 自動的・連続的に収穫動作を実行
ロボット開発のあゆみ
▸シリアルリンクアームから直交駆動アームへの改良
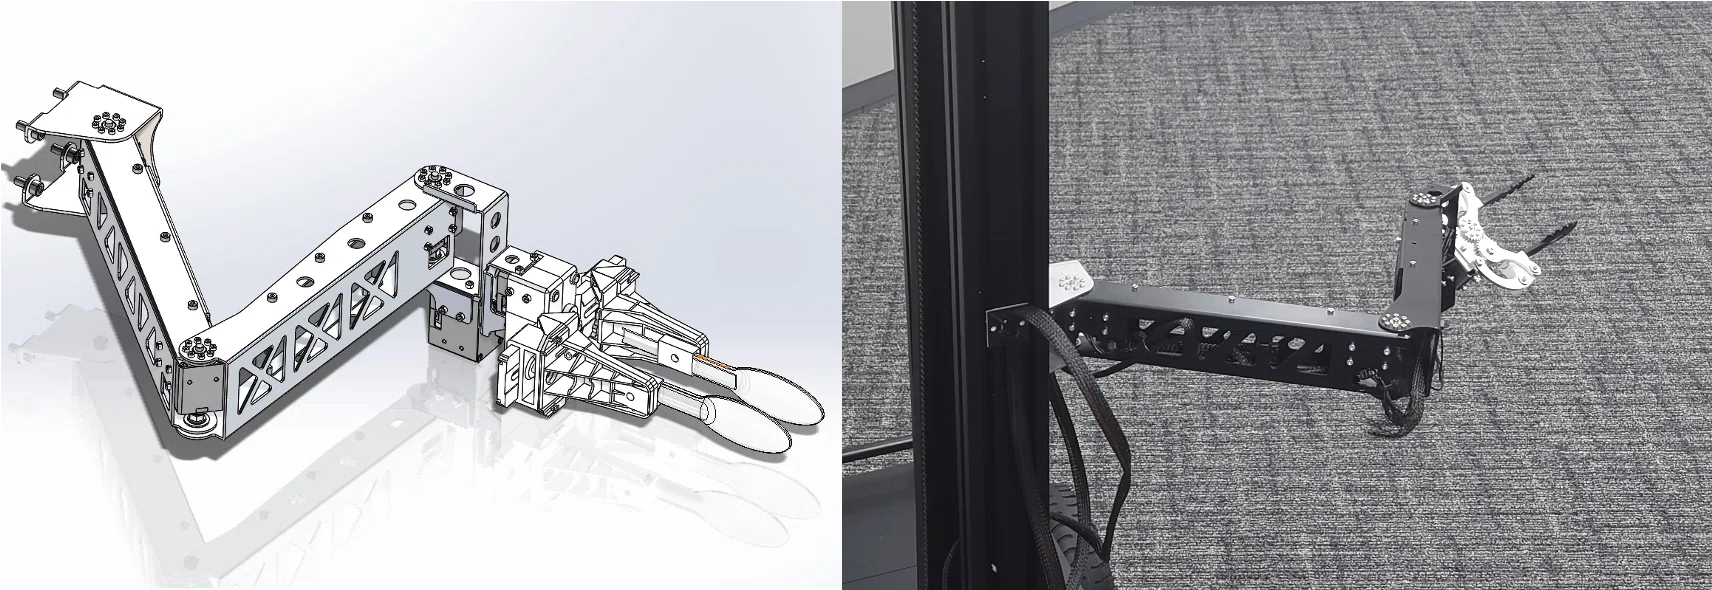
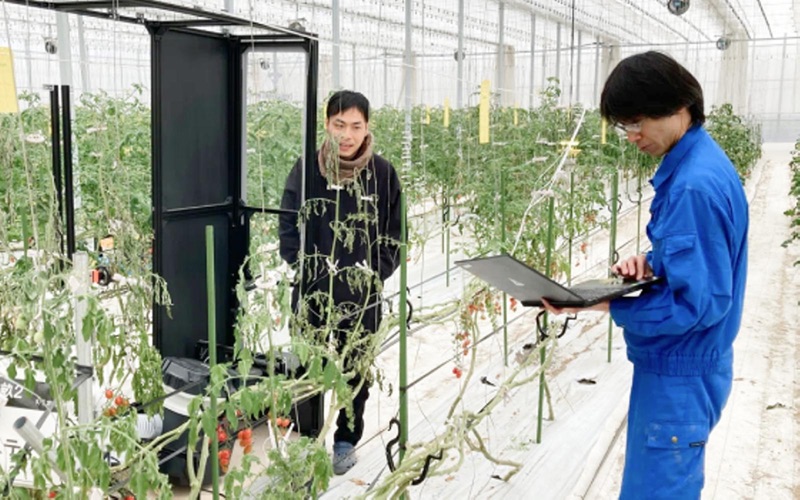
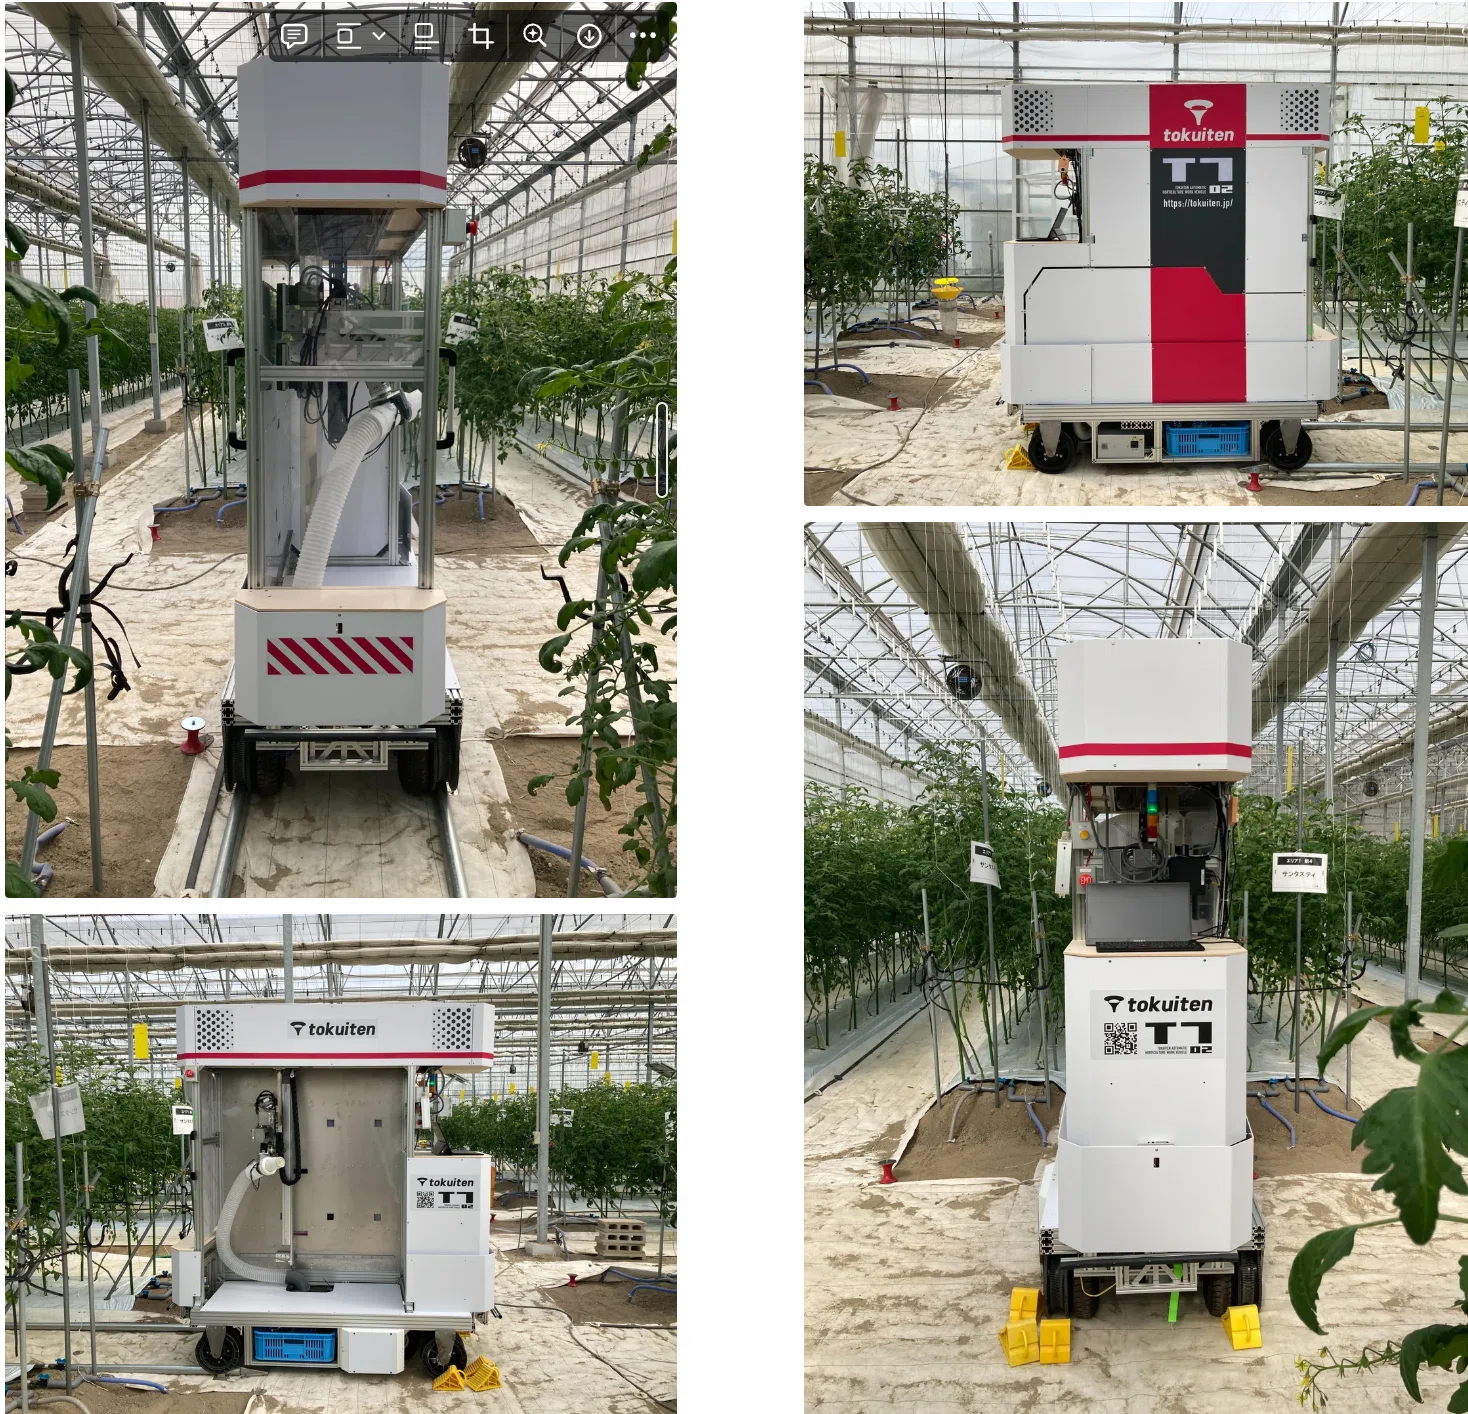
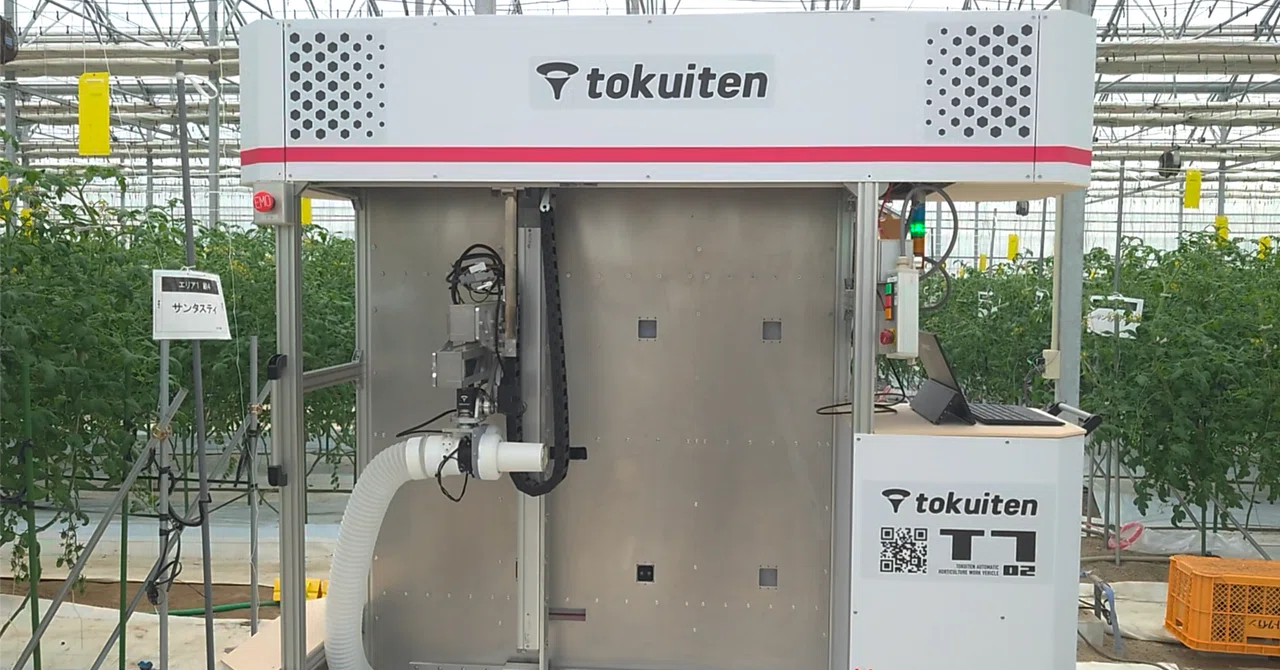
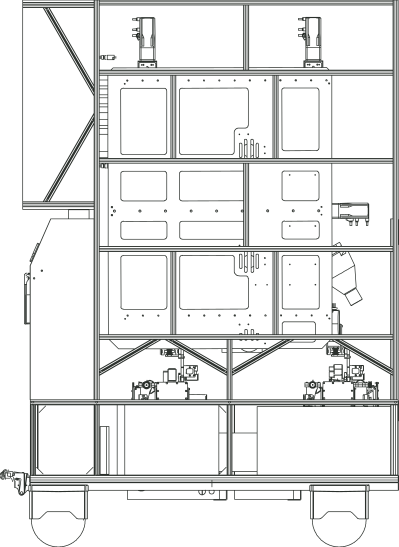
現在の収穫ロボットは吸引機構のテストを兼ねたものでアームは市販のものを流用していました。この市販アームはいわゆるシリアルリンクアームと呼ばれるもので、収穫の範囲が限られてしまうため、新しいアームを開発していました。 この新型アームは上下・左右・前後の三方向に吸引機構を移動させることができ、先端の方向も調整できるようになっています。これにより収穫範囲を広げ、収穫速度を向上することが可能です。
沿革受賞それ以外のできごと
週刊東洋経済「すごいベンチャー100」2024年に選出
沿革資金調達ロボット開発のあゆみ
農林水産省「中小企業イノベーション創出推進事業(SBIRフェーズ3基金事業)」に約11.7億円で採択
沿革会社それ以外のできごと
東京拠点を千代田区「新大手町ビル0 Club」に移転
ロボット開発のあゆみ
▸3Dカメラによるトマト検出と吸引口制御
奥行きの計測可能な3Dカメラを用いてトマトの位置を自動認識、認識したトマトの場所へ吸引口を移動させて、トマトを吸引します。複数のトマトを検出した場合には、検出したトマトを順番に巡回して吸引する仕組みになっています。 2024年7月まで、トクイテン知多農場で栽培していたトマトを利用してテストを繰り返していましたが、農場を片付けた7月末以降は全バージョンの問題を改善するため、アームの開発を自社で行うなどメカニズムを見直していました。
CHAPTER 5
2025 — 定量化:性能を数字で語れるようになった年
1日23.35kgの収穫を達成し、狙っていないトマトを吸ってしまうといった課題も記録として残した。不整地走行を諦めてレール走行へ方針転換し、新しい開発拠点も整備した。
←それ以外のできごと
ロボット開発のあゆみ→
ロボット開発のあゆみ
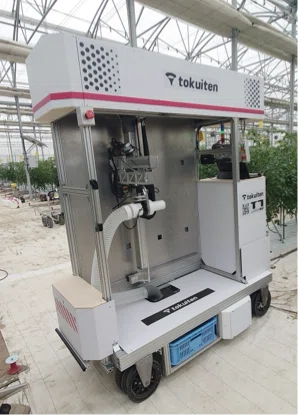
▸1日23.35kgの収穫性能評価
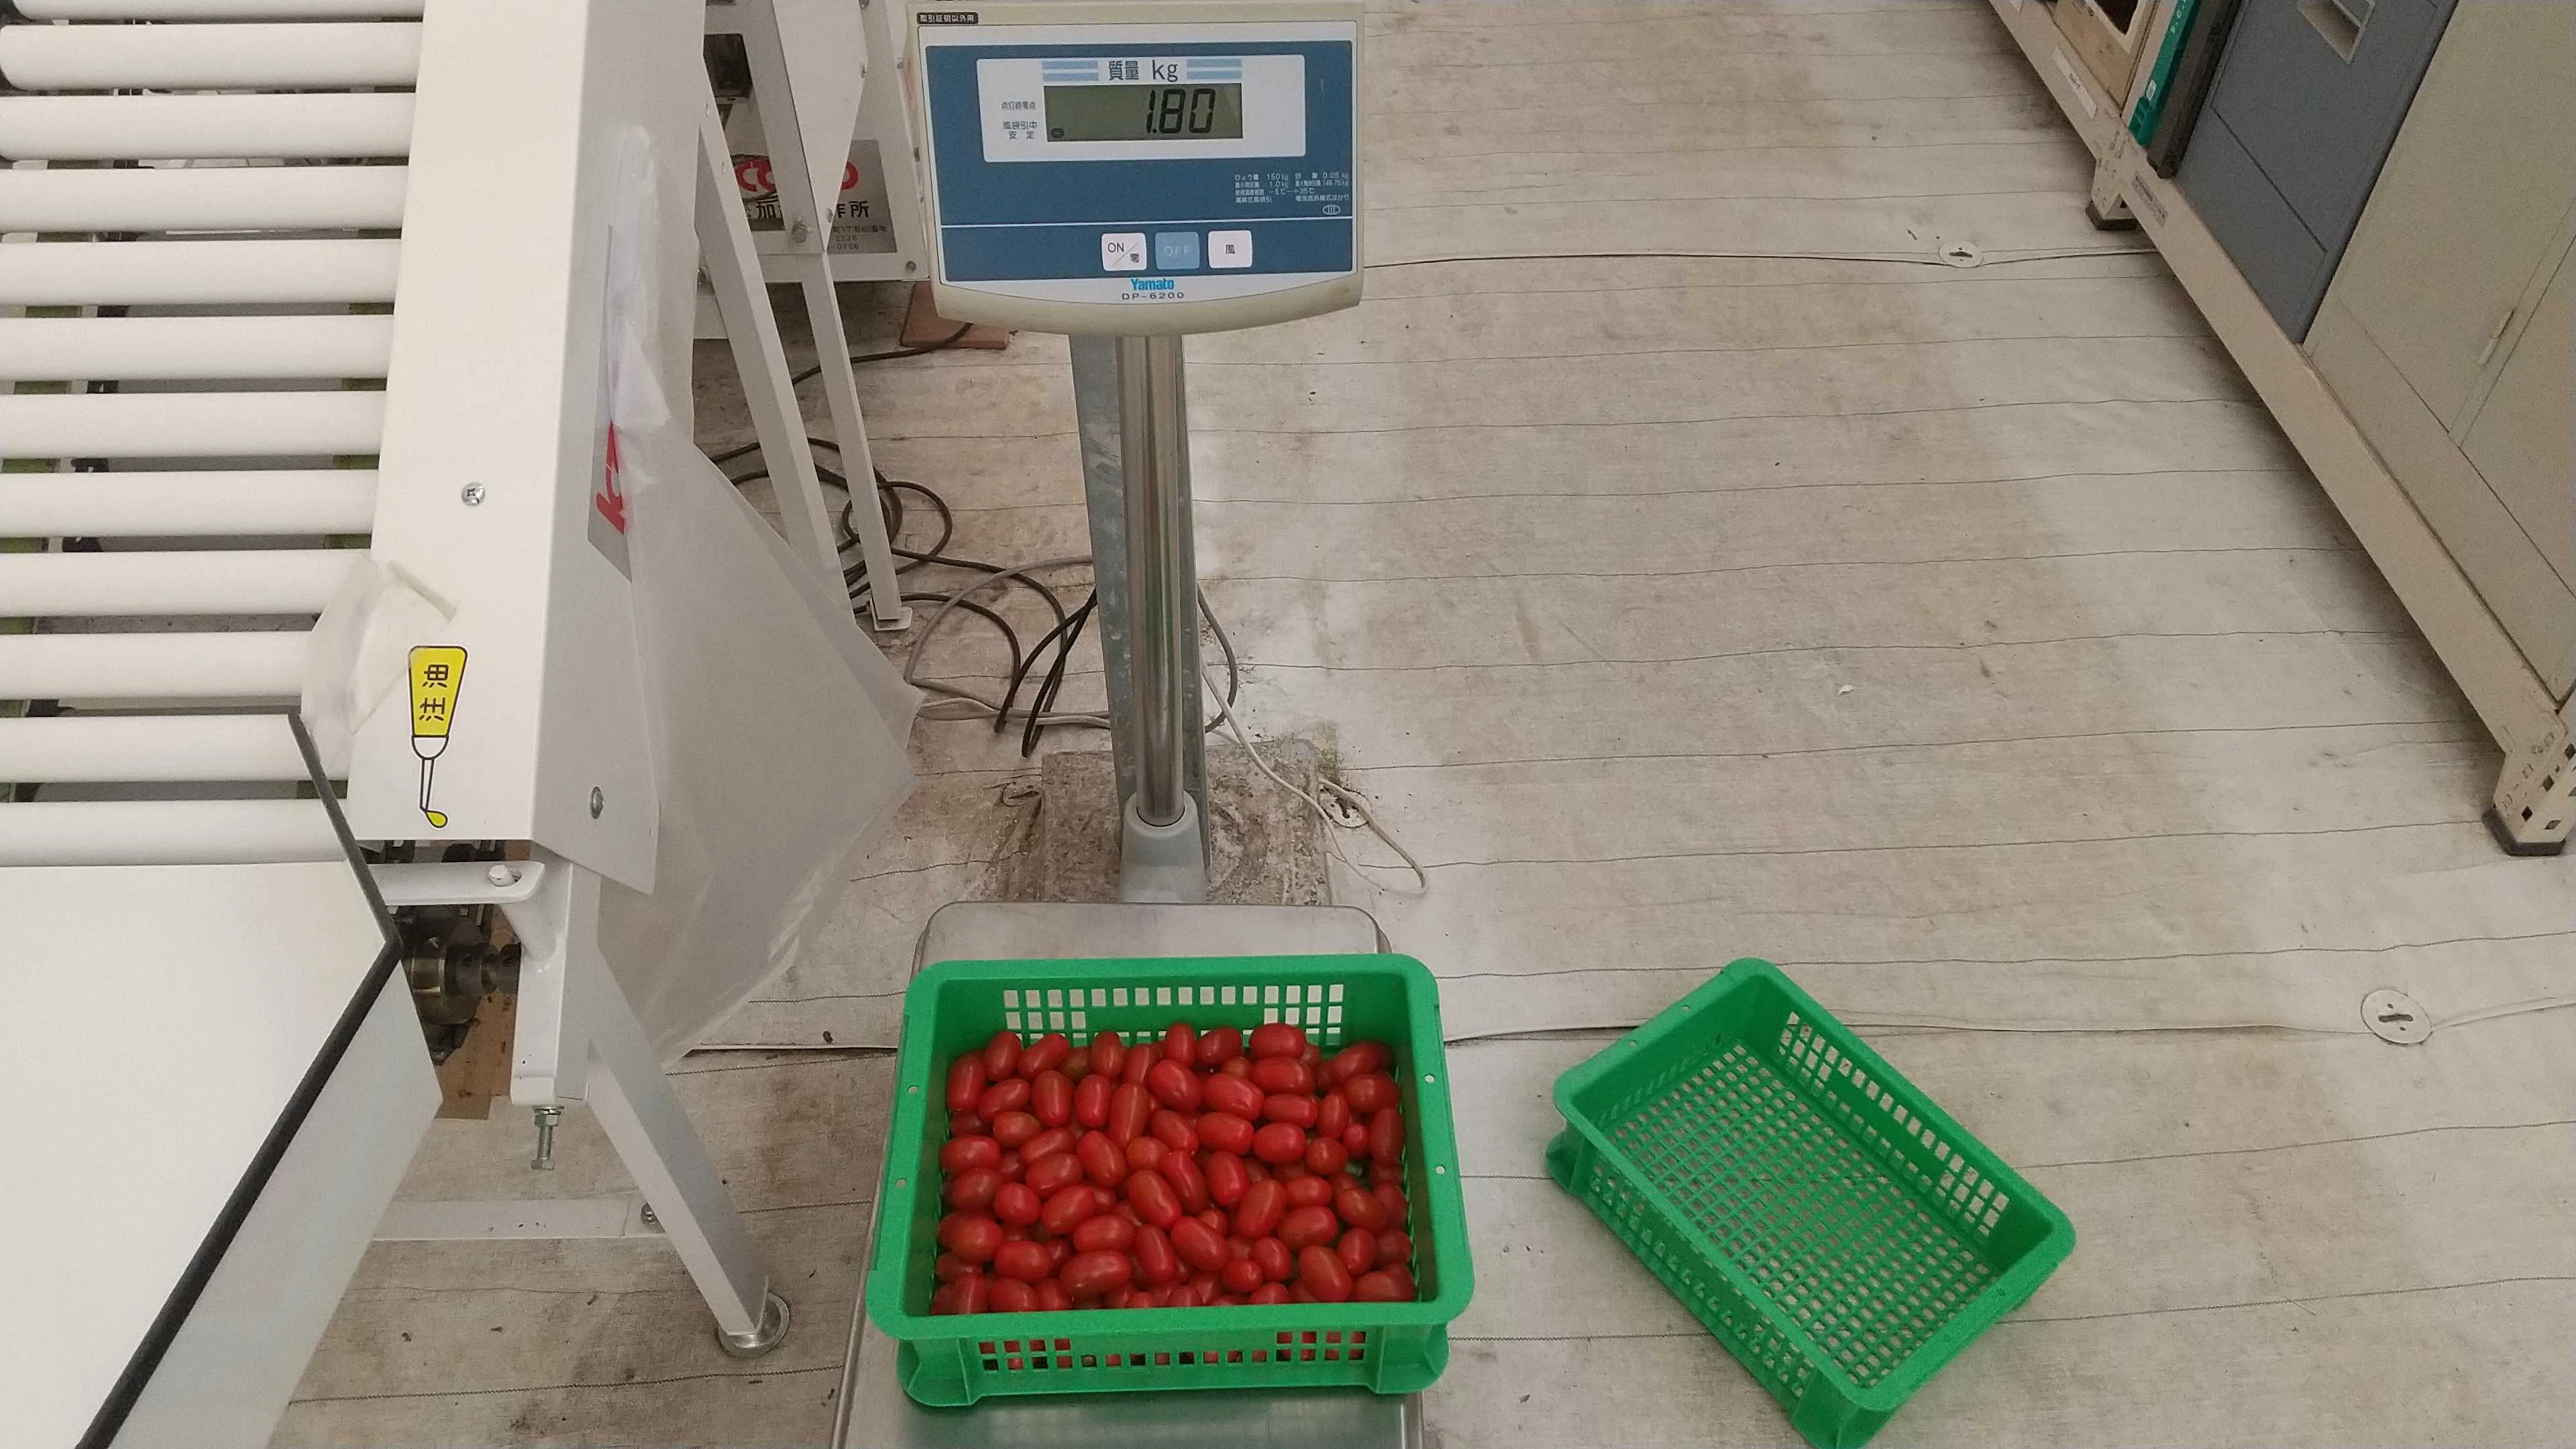
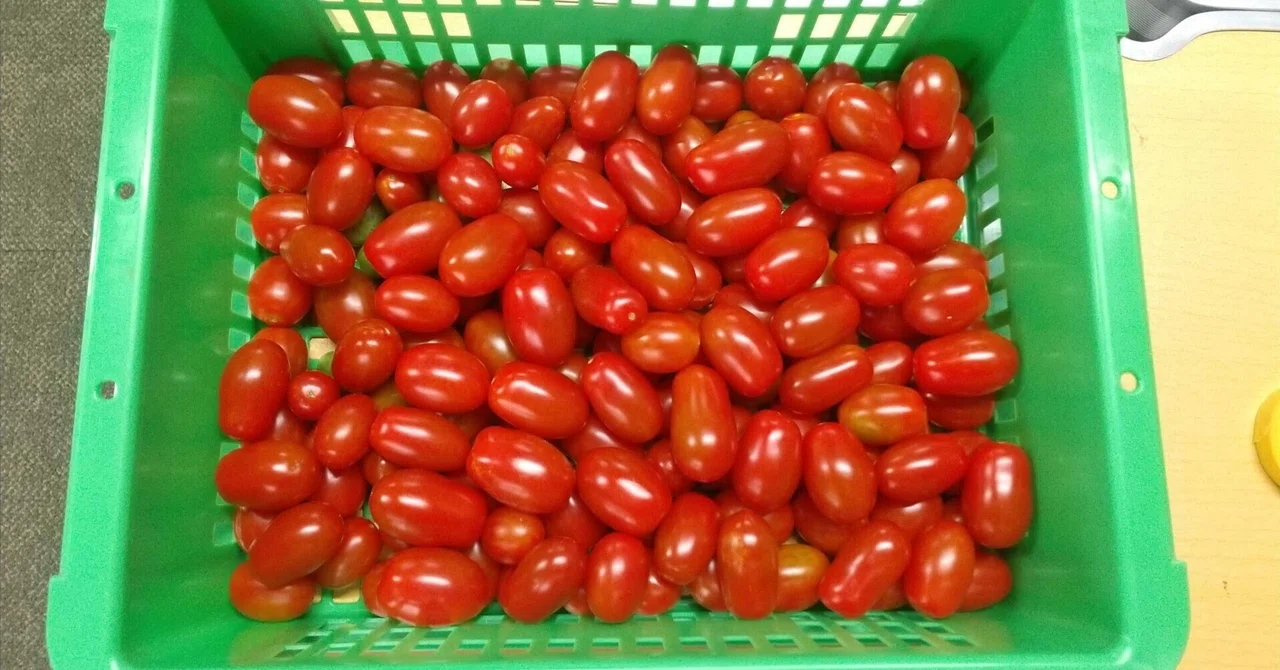
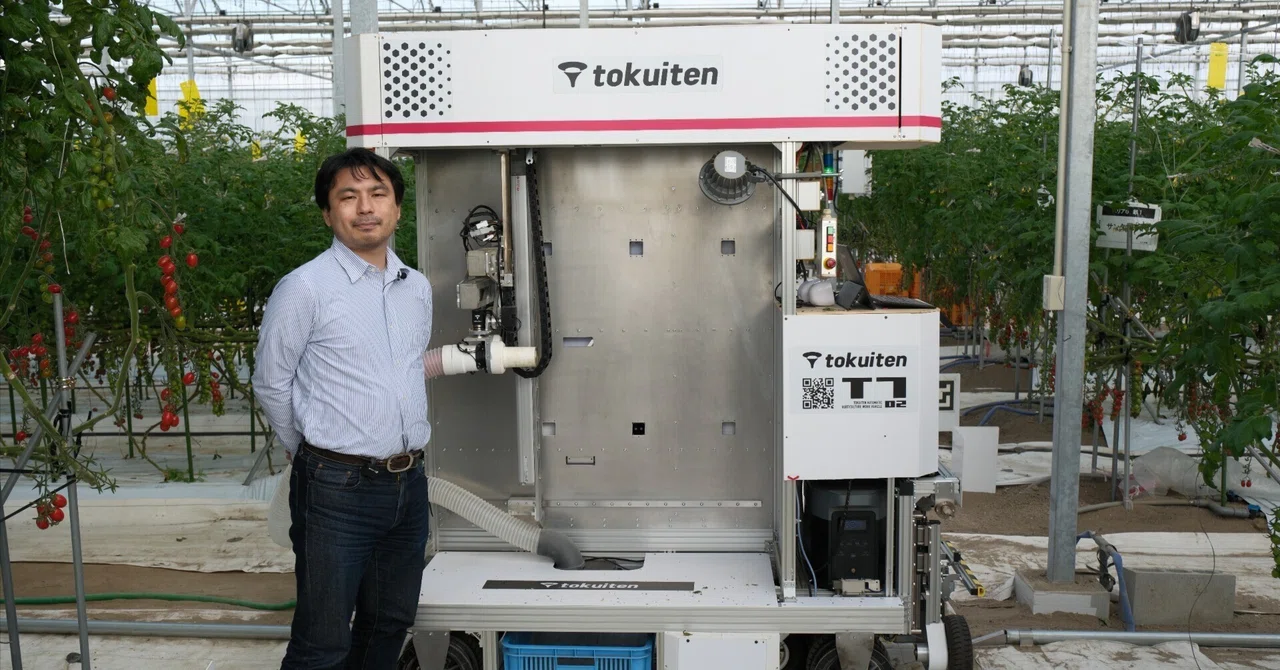
今回はできるだけ多く取ることを目標として、結果として23kgを超えるミニトマトをロボットで収穫することができました。また、畝に実っていた収穫適期のトマトの内、半数を少し超えるトマトをロボットにより取ることができました。狙っていないトマトが吸引されてしまうことなど問題点はありますが、概ね考えた通りの動作になっていました。
ロボット開発のあゆみ
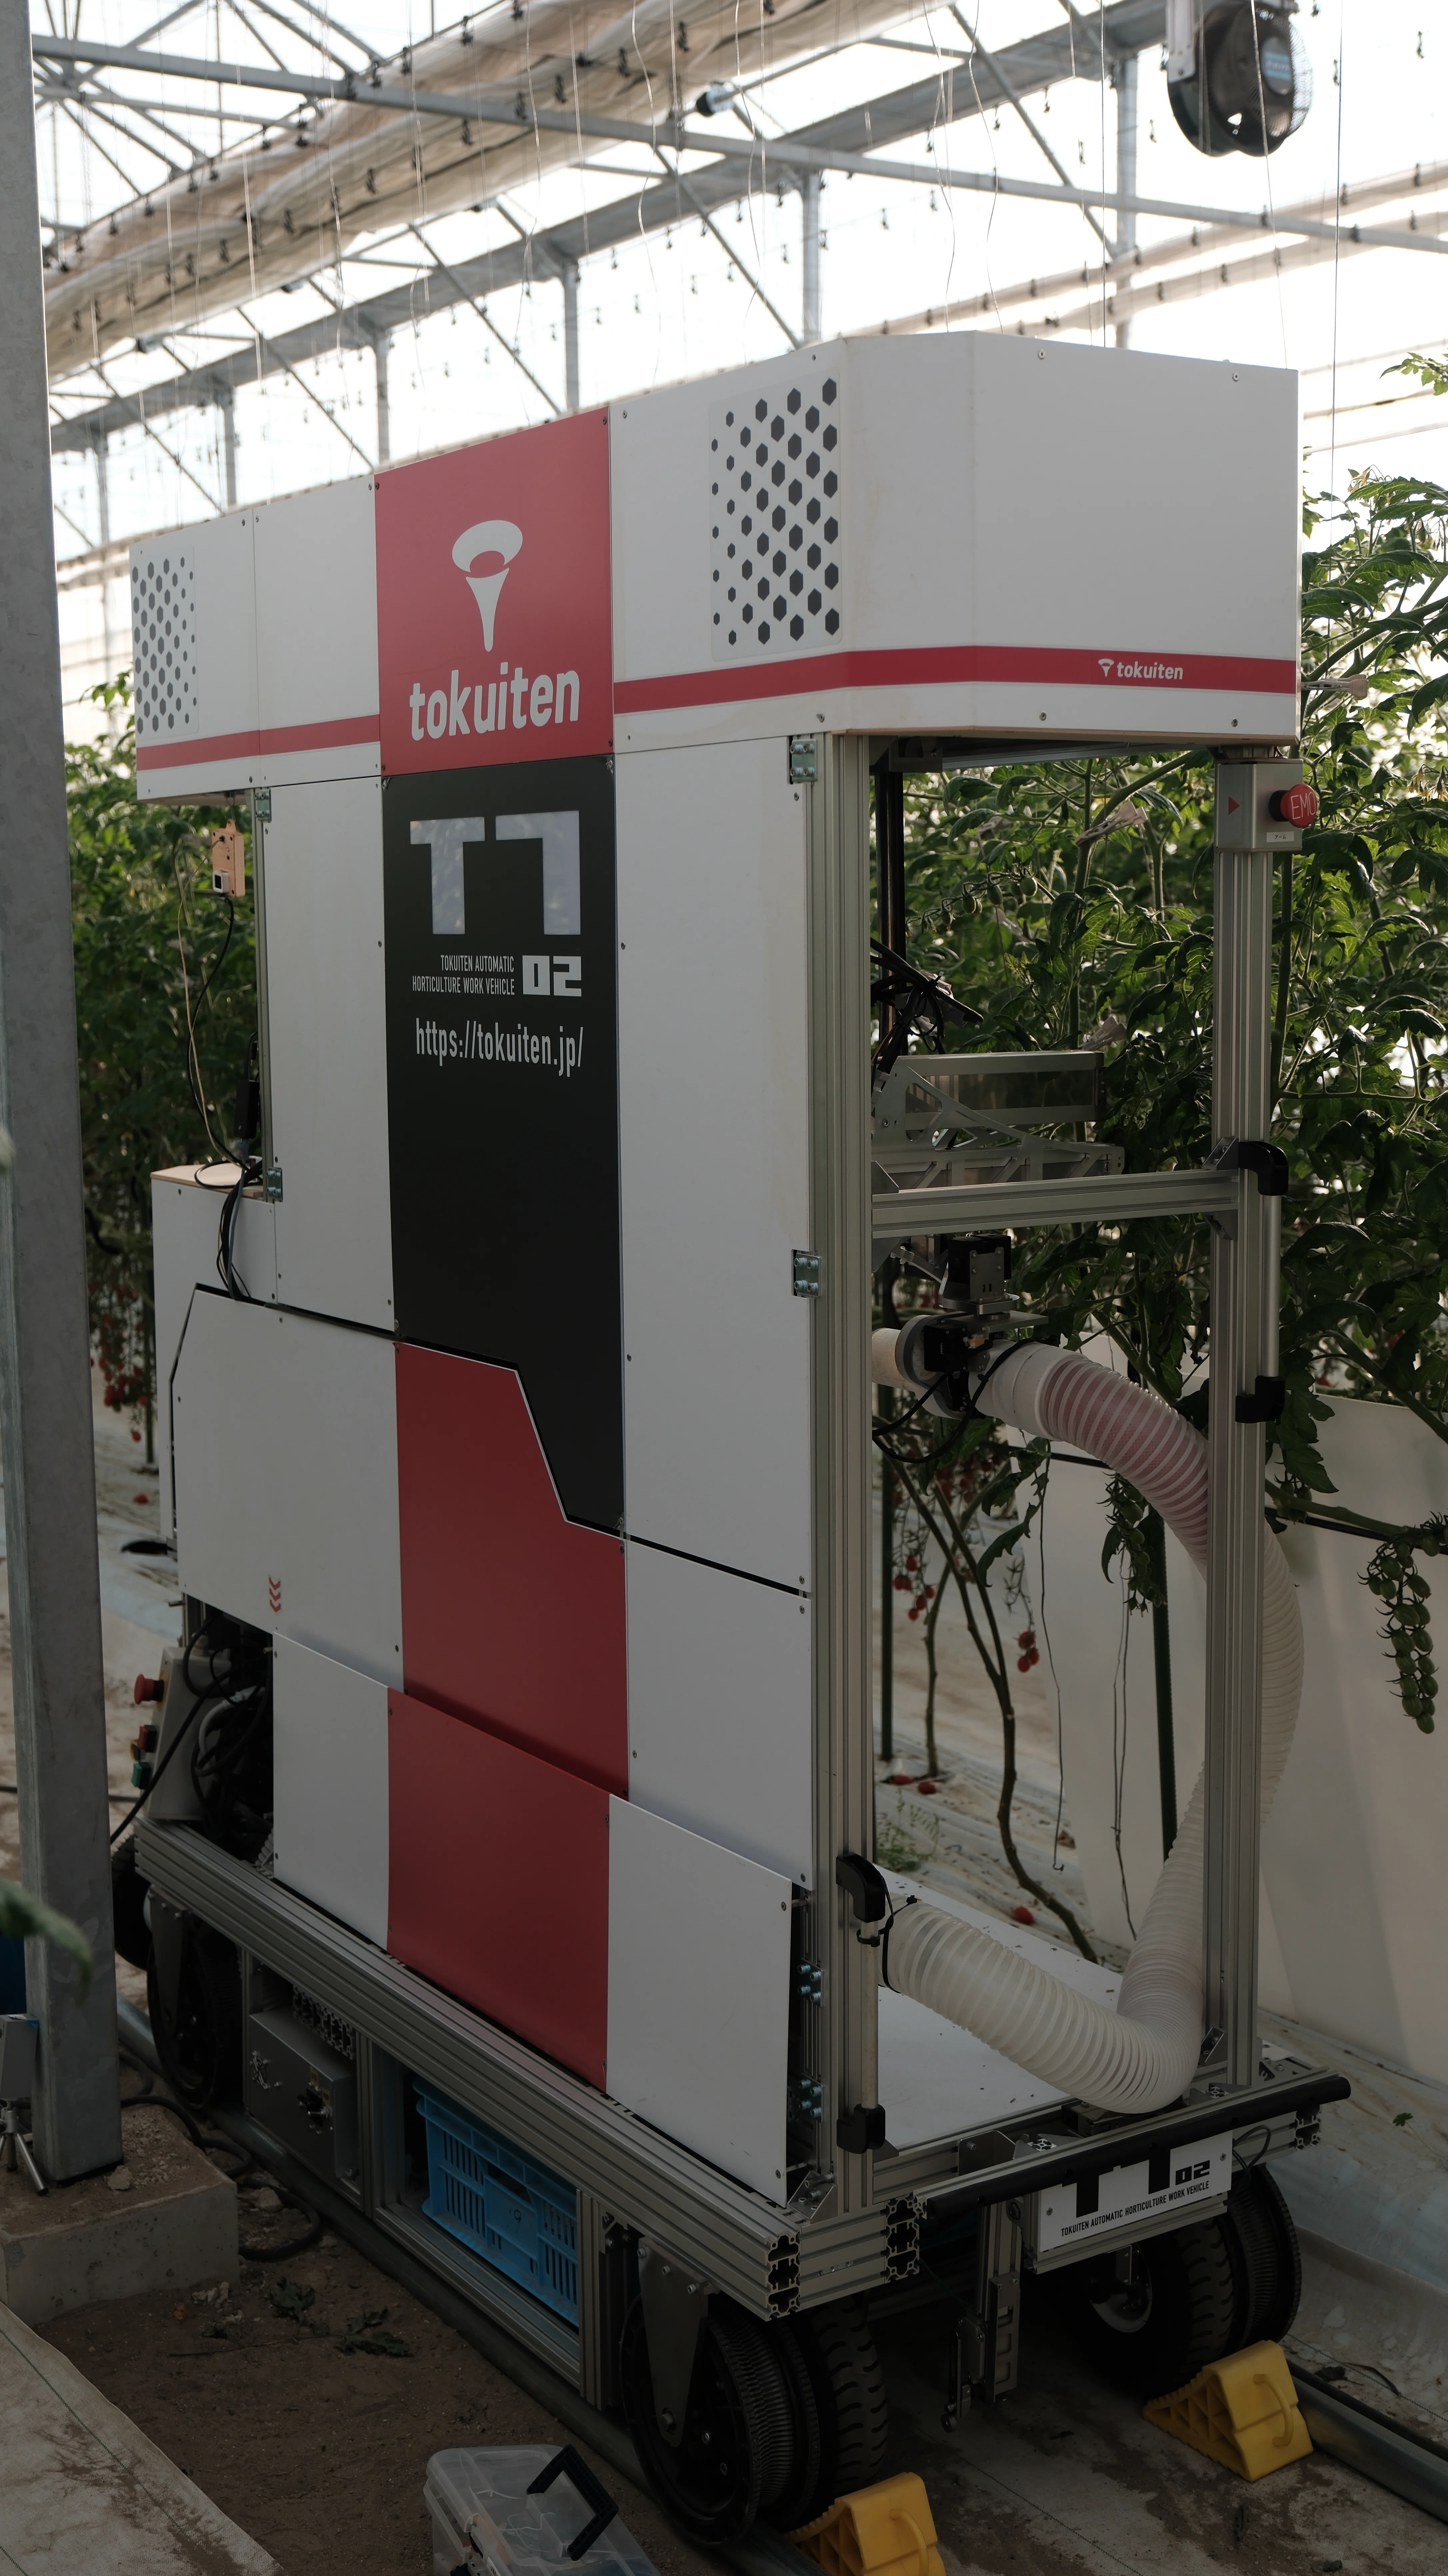
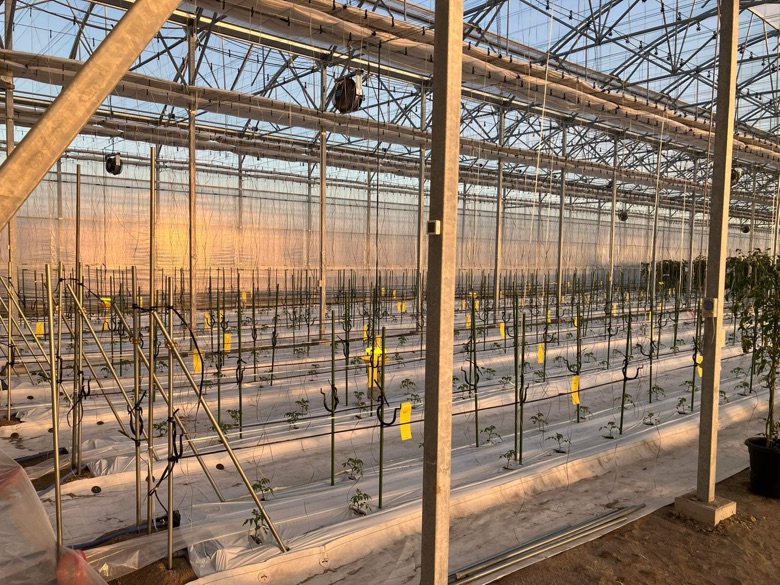
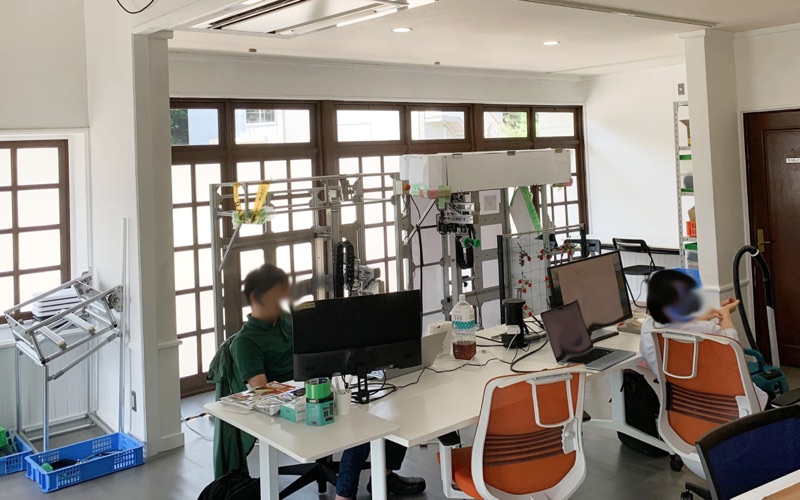
知多農場の近くに新しい開発拠点を作りました
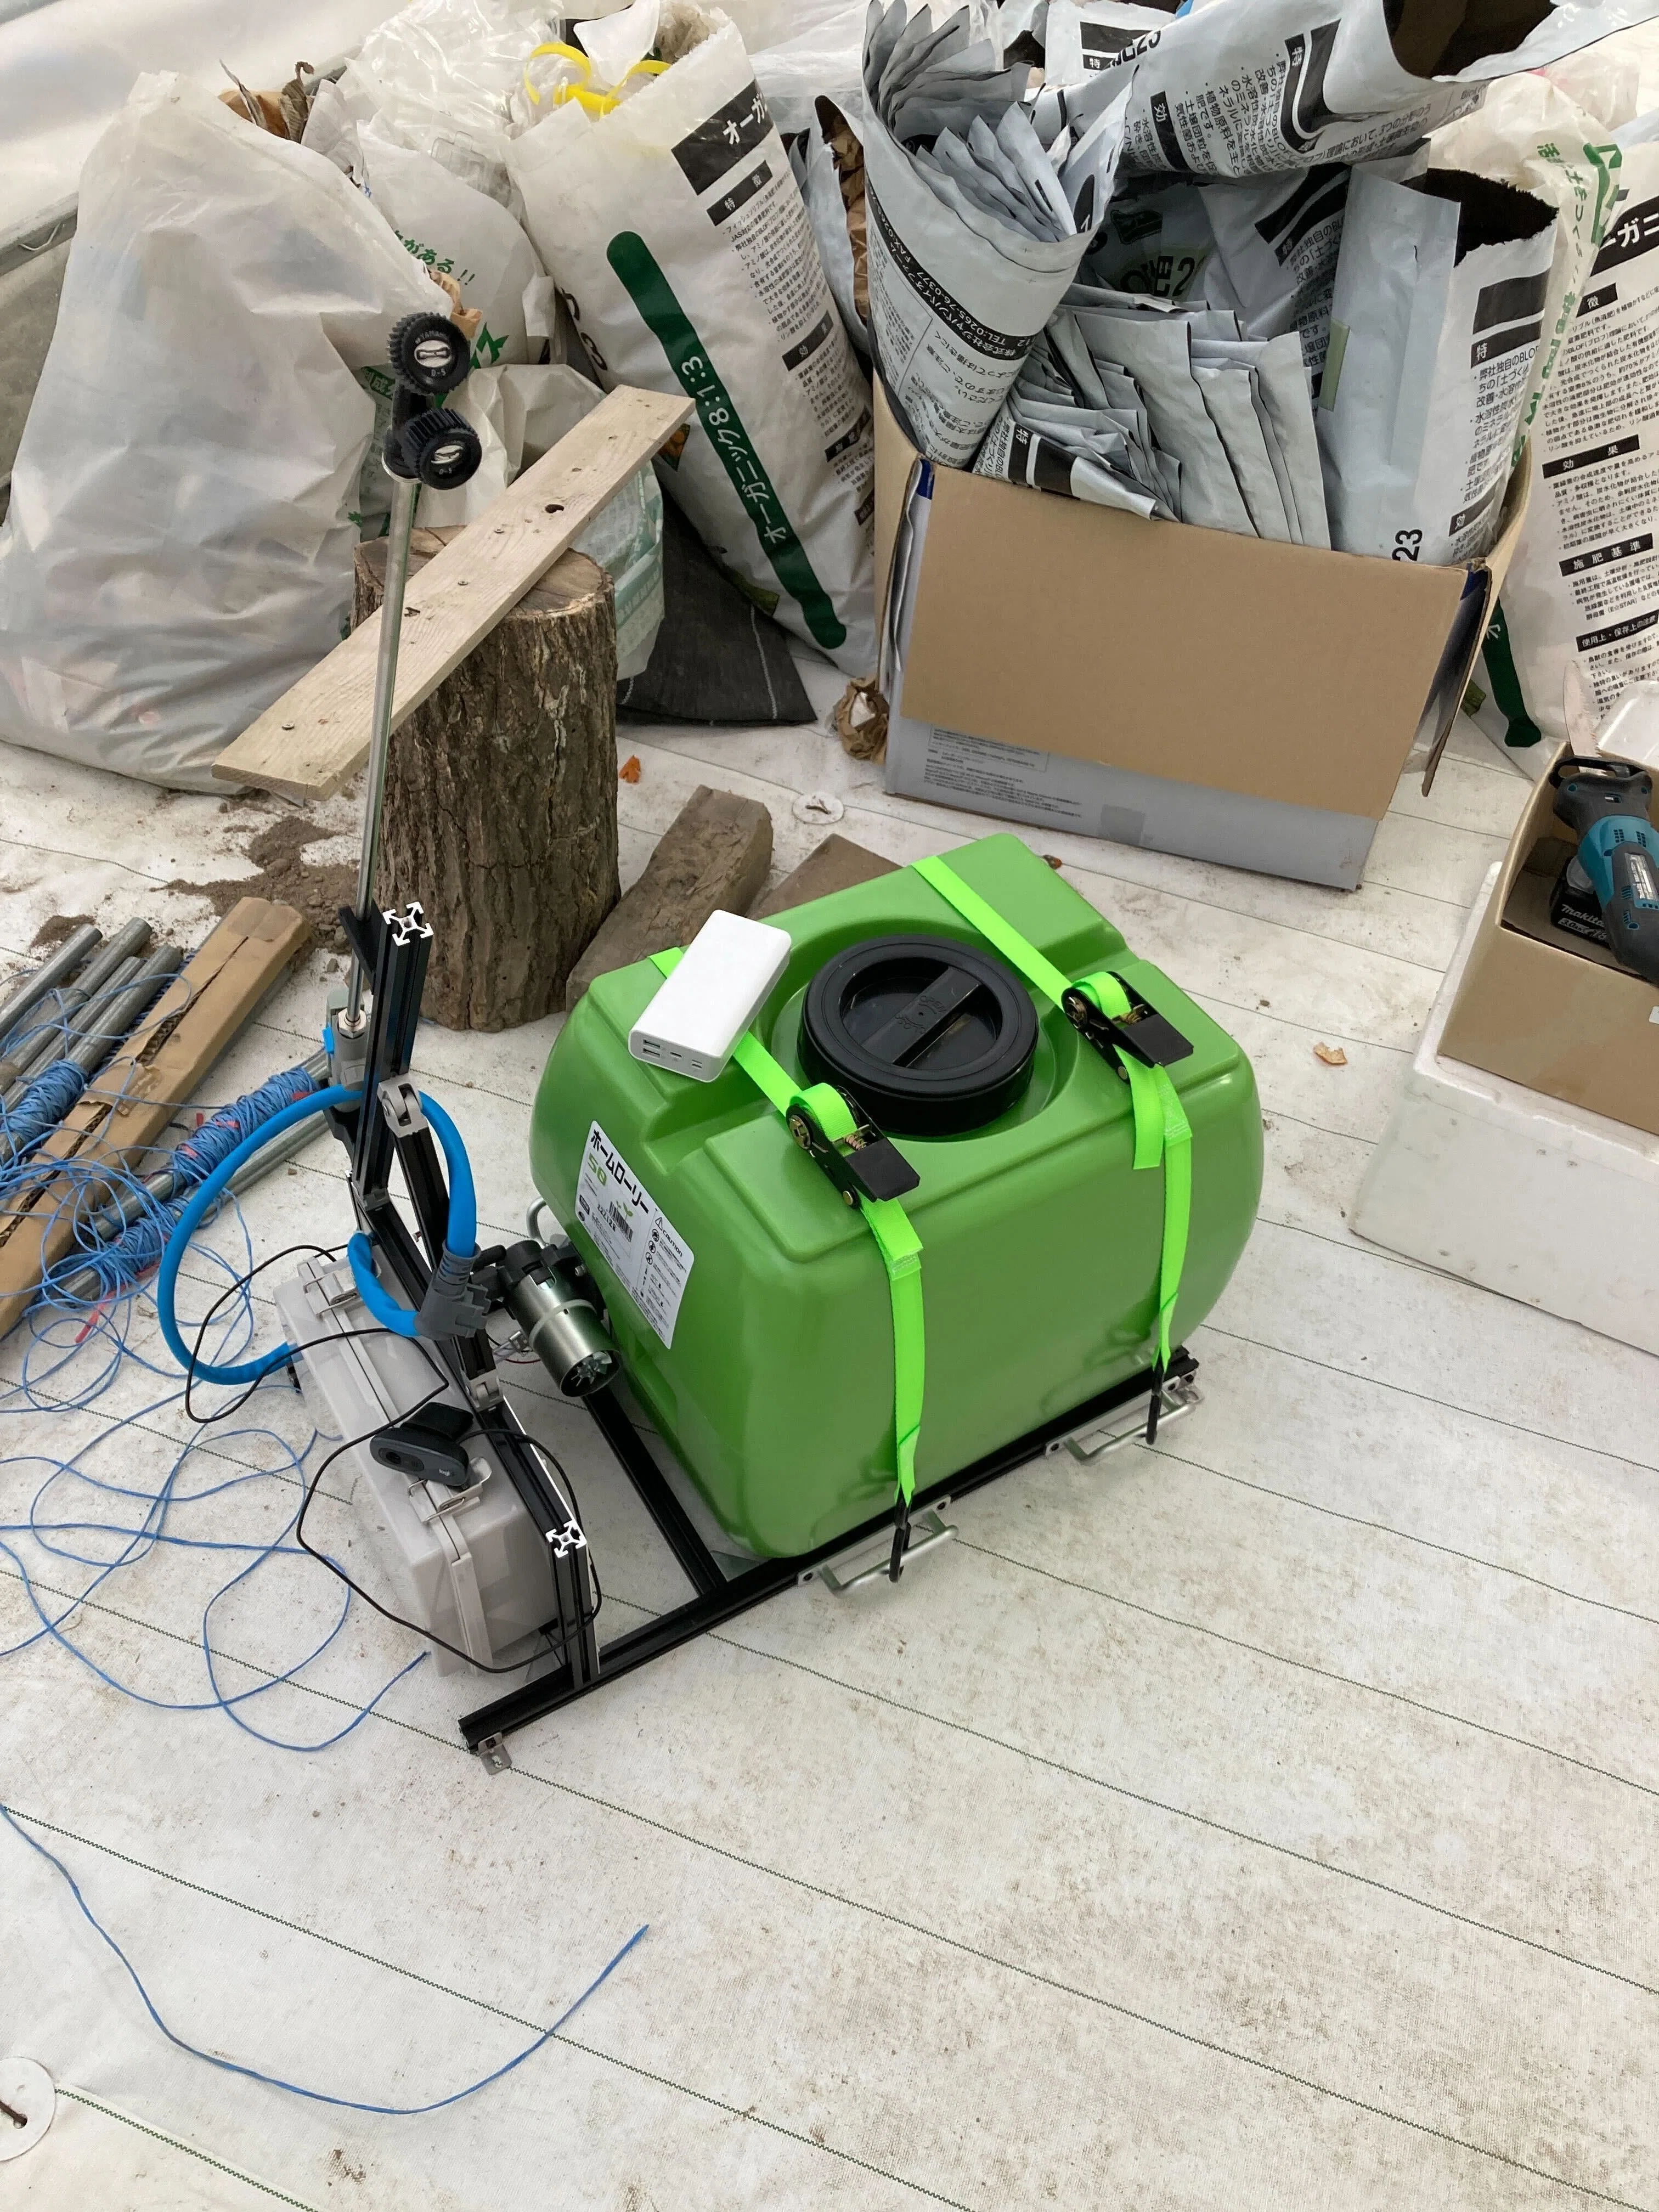
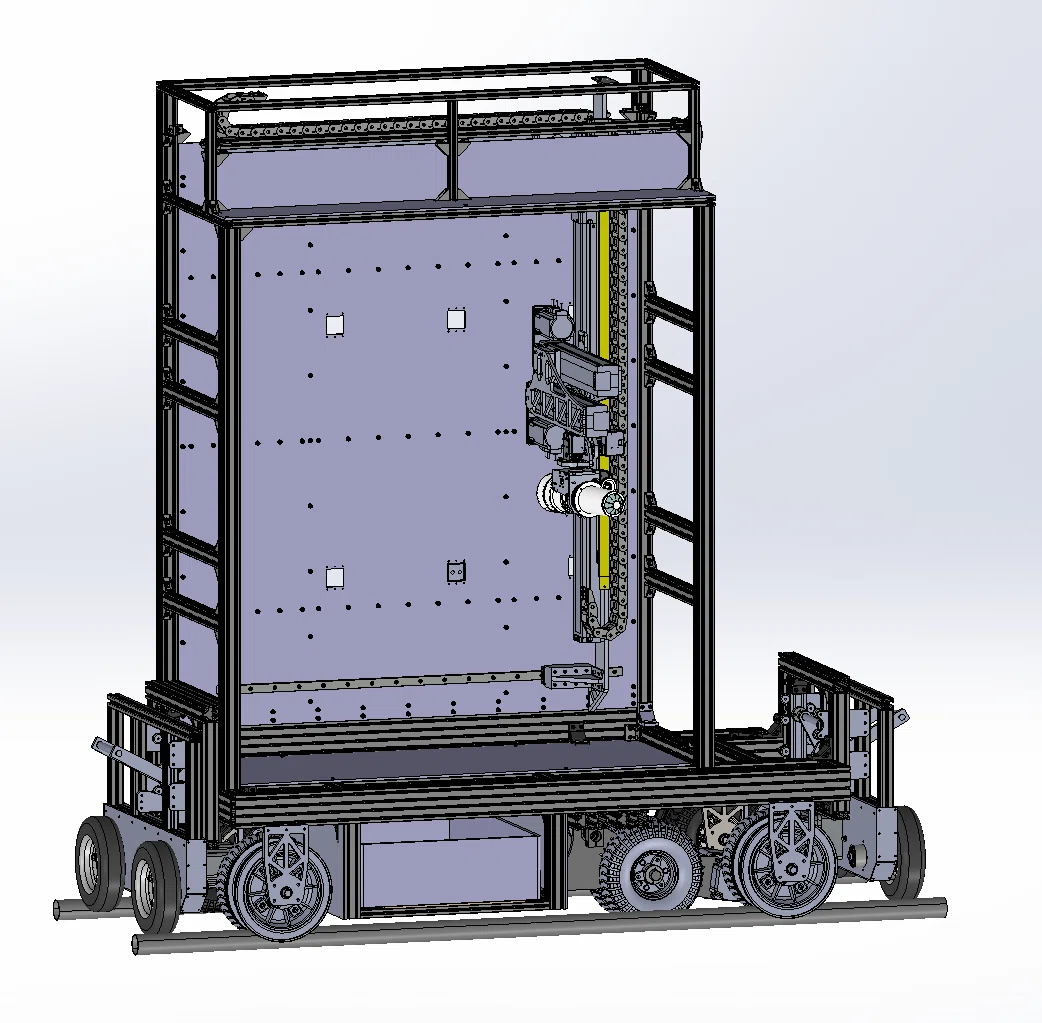
現在はミニトマトを吸引するエンドエフェクタの改良、収穫カゴを入れ替える装置の開発、日々運用するためのソフトウェア開発などを進めています。 来週、収穫ロボットの土台となる移動ロボットを農場で巡回させるテストを行います。来月11月中には吸引型収穫ロボットがドッキングした形で農場全体での自動収穫ができる目論見です。
CHAPTER 6
2026 — 実運用への移行
メカナムホイールでレール間を移動する仕組みが完成し、1台で1日30.95kgの収穫を達成。収穫ロボットは実証から実運用のフェーズへ移った。
←それ以外のできごと
ロボット開発のあゆみ→
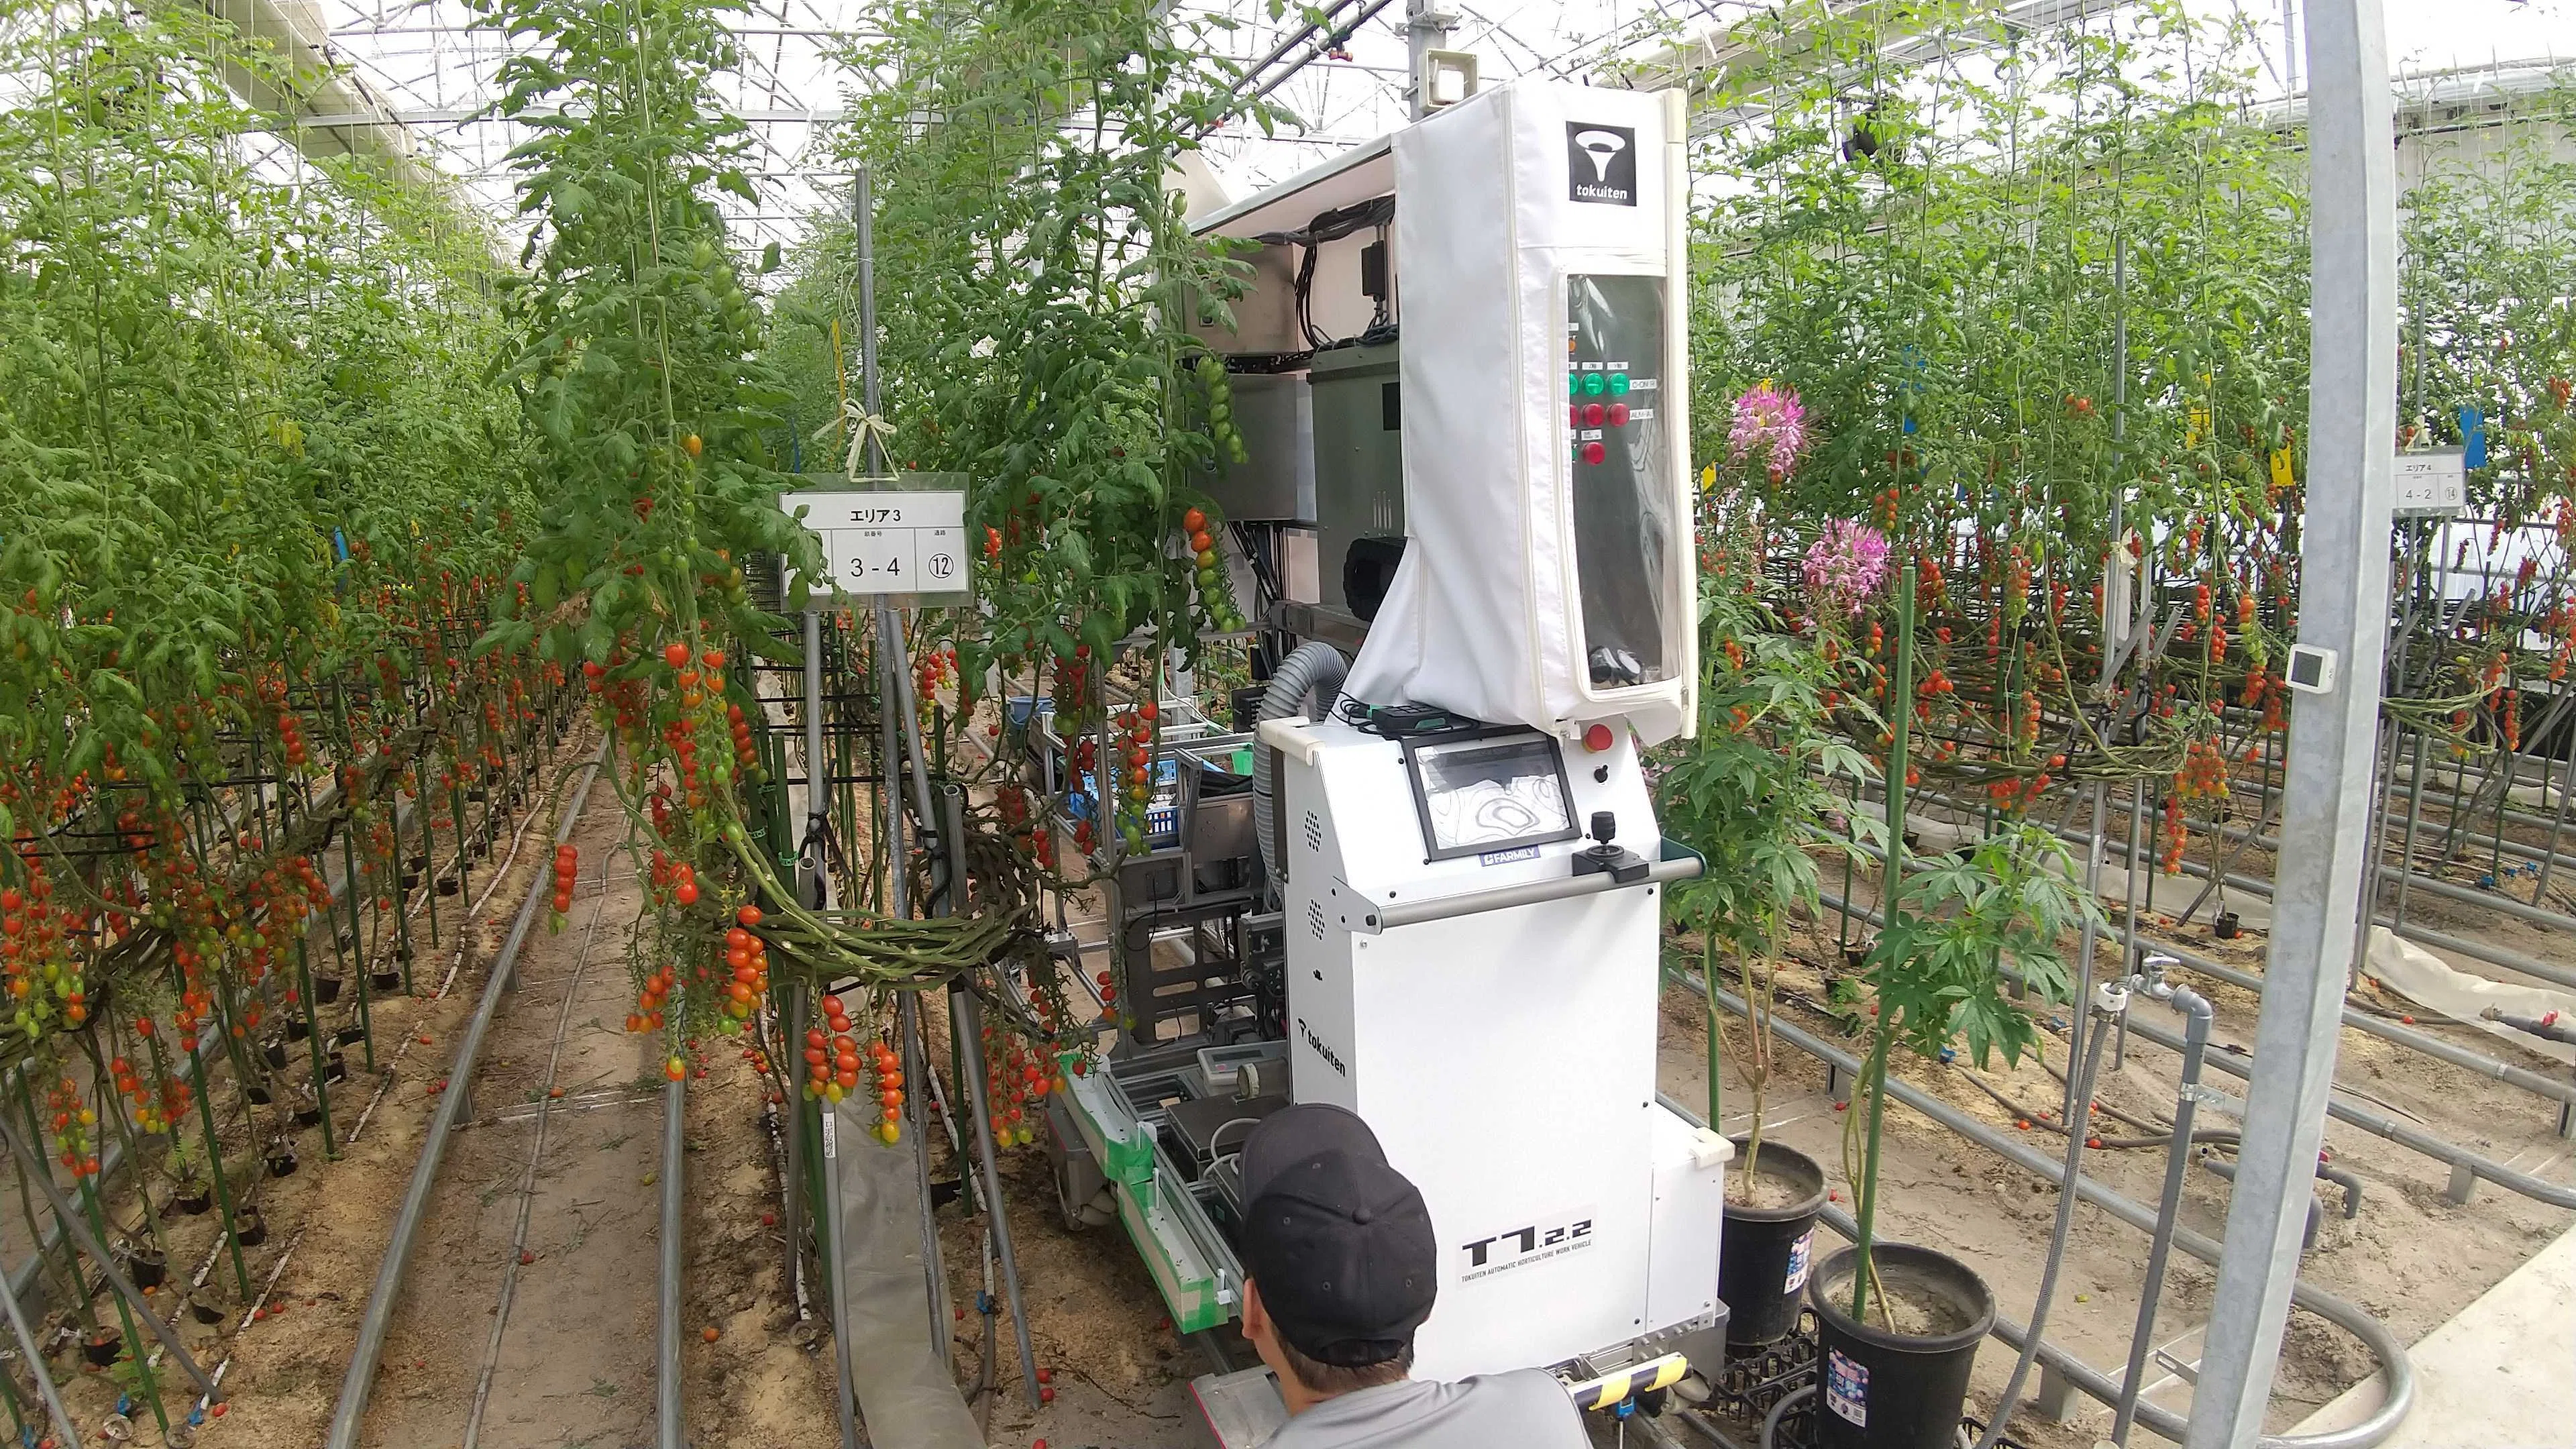
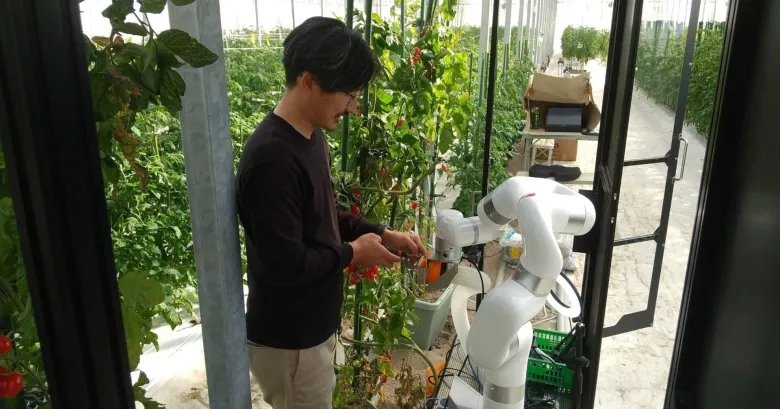
ロボット開発のあゆみ
収穫ロボット1台で1日30kgの自動収穫に成功しました
これにより、レールを降りた平らな土間の上ではメカナムホイールと呼ばれる全方位に走行できる仕組みを活用することができ、レールを乗り降りしながら、自律的にレールを渡り歩いて農場全体の収穫することが可能になりました。 今回行った収穫テストでは、前年に比べて大幅に収穫量が向上し、1台の収穫ロボットで1日30.95kgの収穫を実現しました。25mの5つの通路上の向かって左側を収穫する形で、それぞれの通路3.90kg、5.50kg、7.25kg、7.20kg、7.10kgの収穫結果でした。この自動収穫には5時間33分の時間がかかっています。
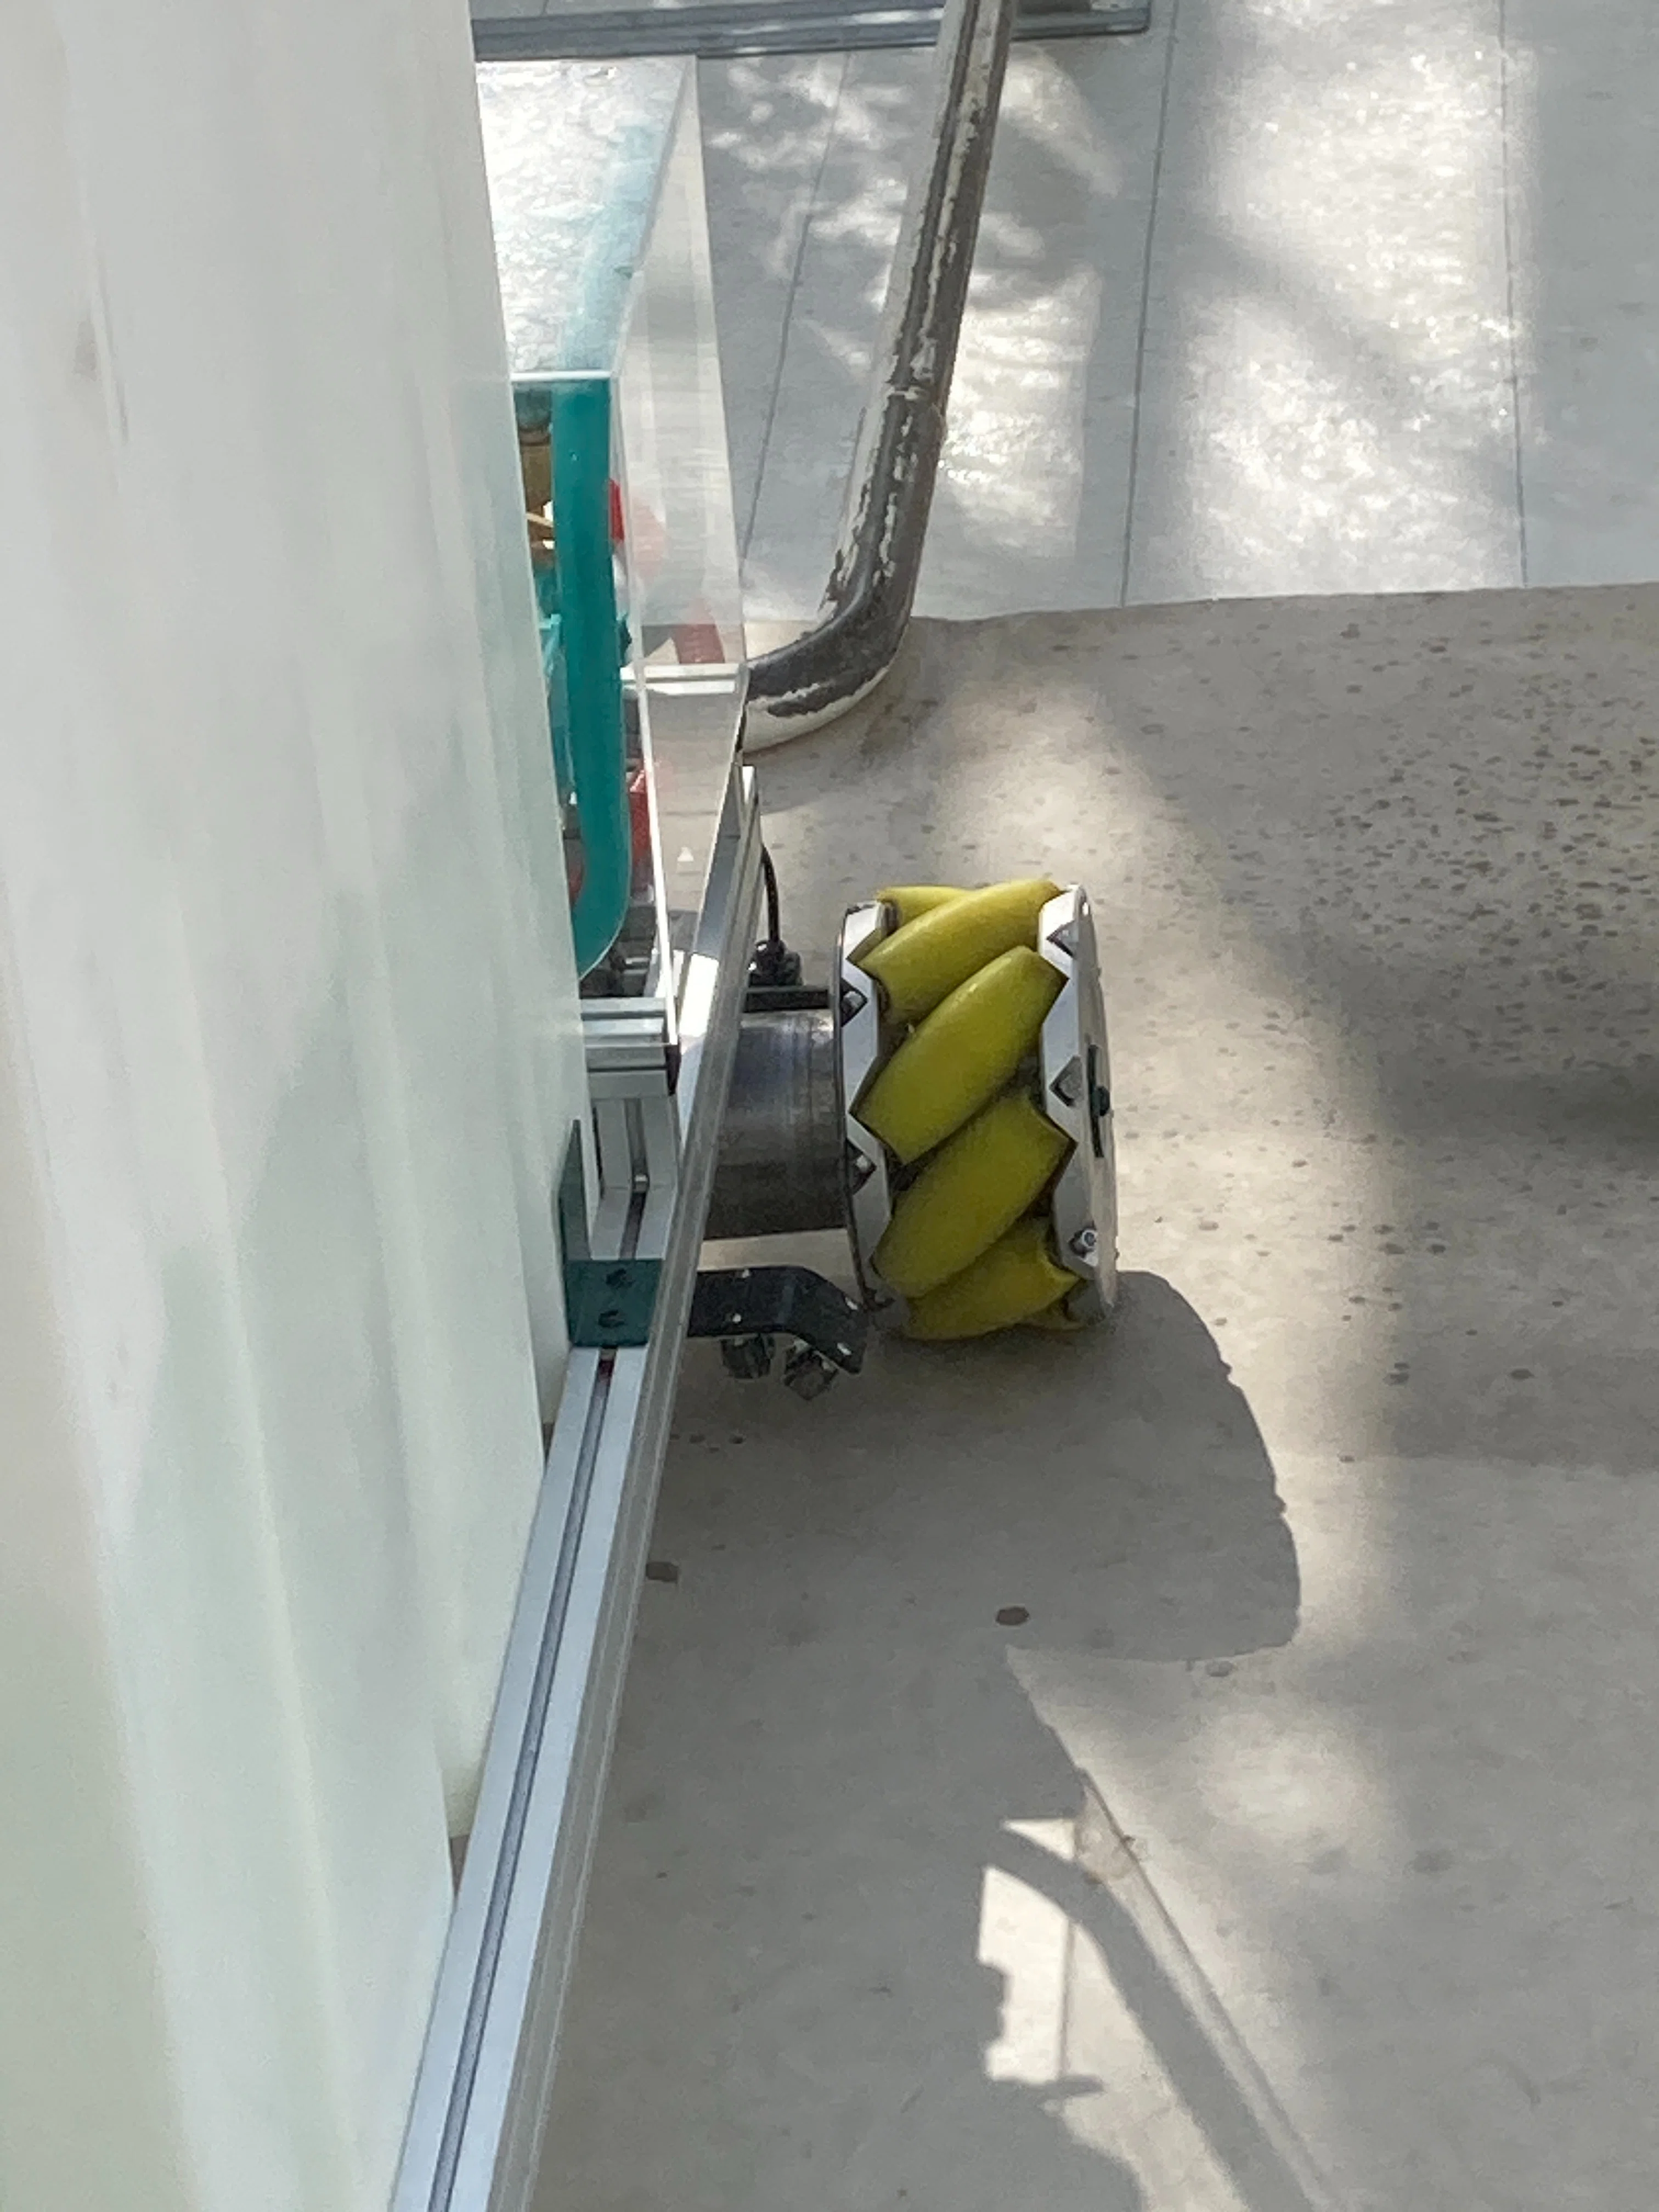
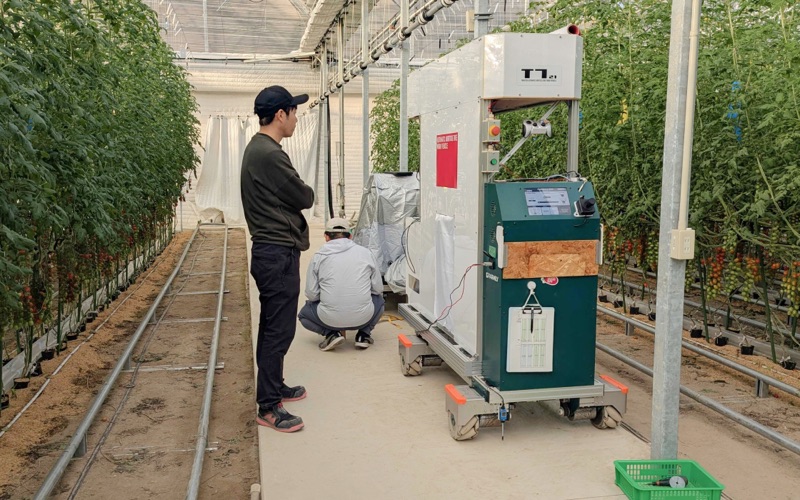
プレスリリースロボット開発のあゆみ
トクイテン、ミニトマト収穫ロボットの稼働を開始
自社開発の吸引式ミニトマト収穫ロボットが実証フェーズを完了し、栽培スタッフが日常業務として運用する実運用フェーズへ移行したことを発表。